Настройка
QGroundControl
Установка QGroundControl
Используйте программное обеспечение QGroundControl для прошивки, настройки и калибровки полетного контроллера.
Скачайте установочный файл для Windows, Linux или macOS на странице релиза QGroundControl v5.1.4 и установите на ваш компьютер. Если установщик предложит поставить дополнительные драйверы, согласитесь с установкой.
Дополнительная документация доступна на сайте QGroundControl User Guide.
Загрузка прошивки в полетный контроллер
Скачайте актуальную стабильную версию прошивки.
Прошивка PX4 1.16.1 для MicoAir H743 V2: micoair_h743-v2_default.px4
Для загрузки прошивки:
Отключите полетный контроллер от компьютера, если он подключен.
Запустите QGroundControl.
Перейдите в панель Vehicle Configuration.
Выберите меню Firmware.
Подключите полетный контроллер к компьютеру с помощью USB-кабеля.
В меню выберите последовательный порт полетного контроллера.
QGroundControl предложит перевести контроллер в режим загрузчика, отключите USB-кабель и подключите его снова.
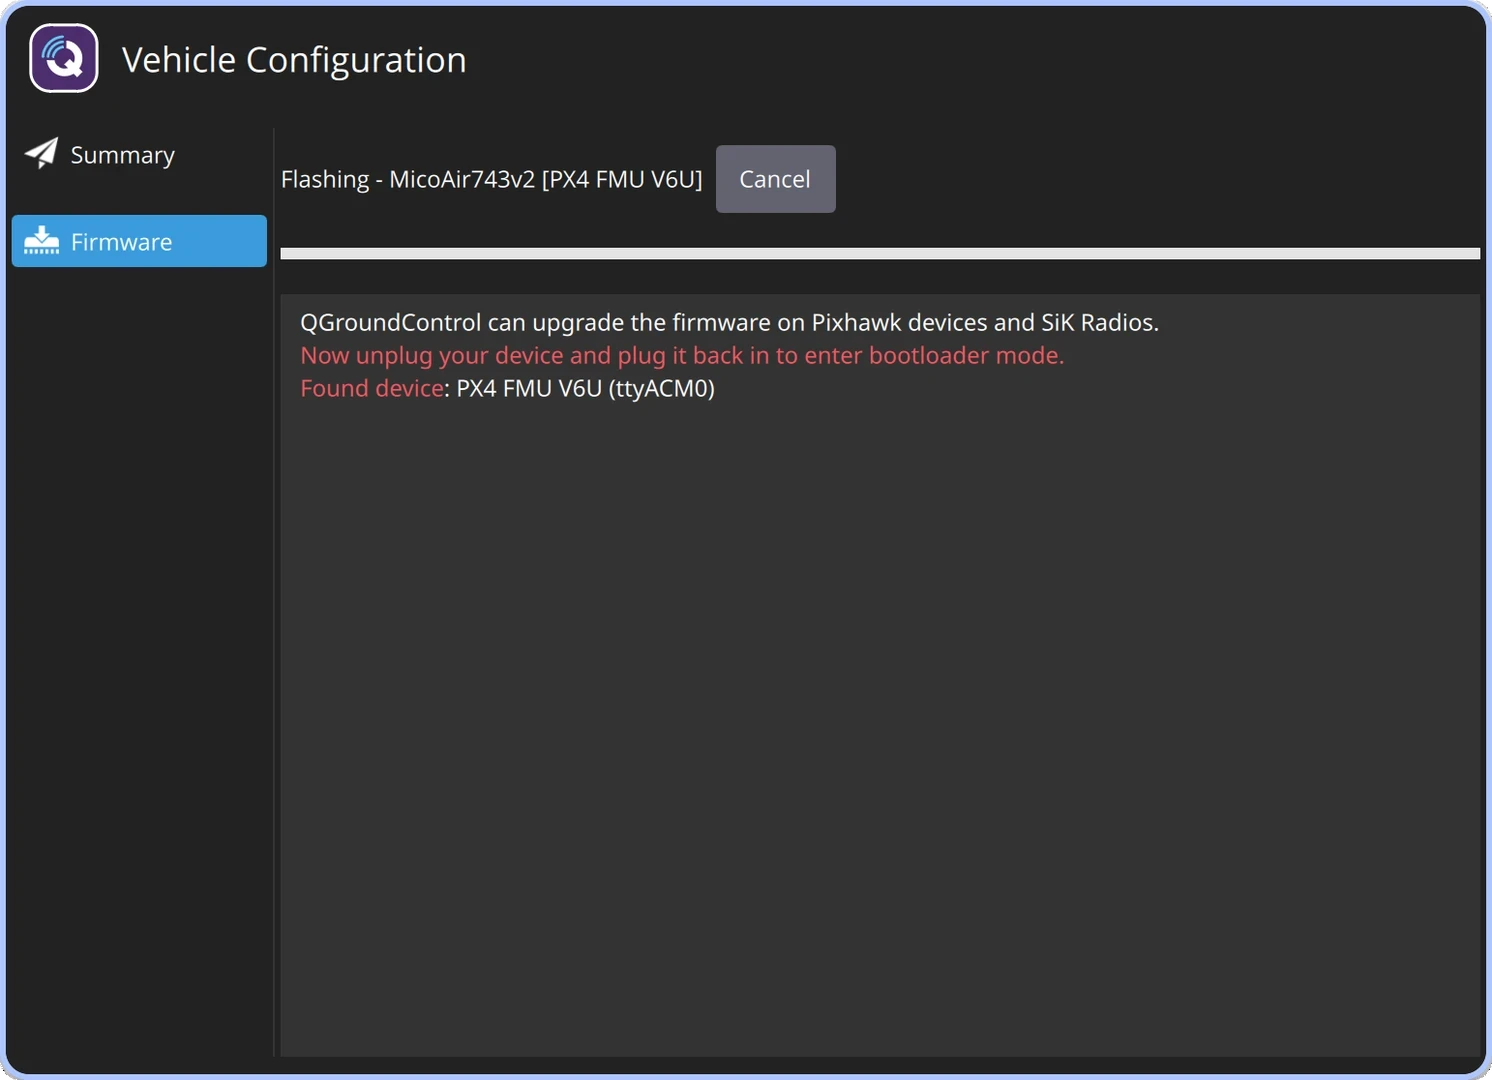
Переподключение полетного контроллера для загрузки прошивки
Дождитесь, когда QGroundControl обнаружит полетный контроллер. В появившемся окне выберите PX4 Flight Stack.
Откройте Advanced settings.
В выпадающем меню выберите Custom firmware file…. Нажмите OK.
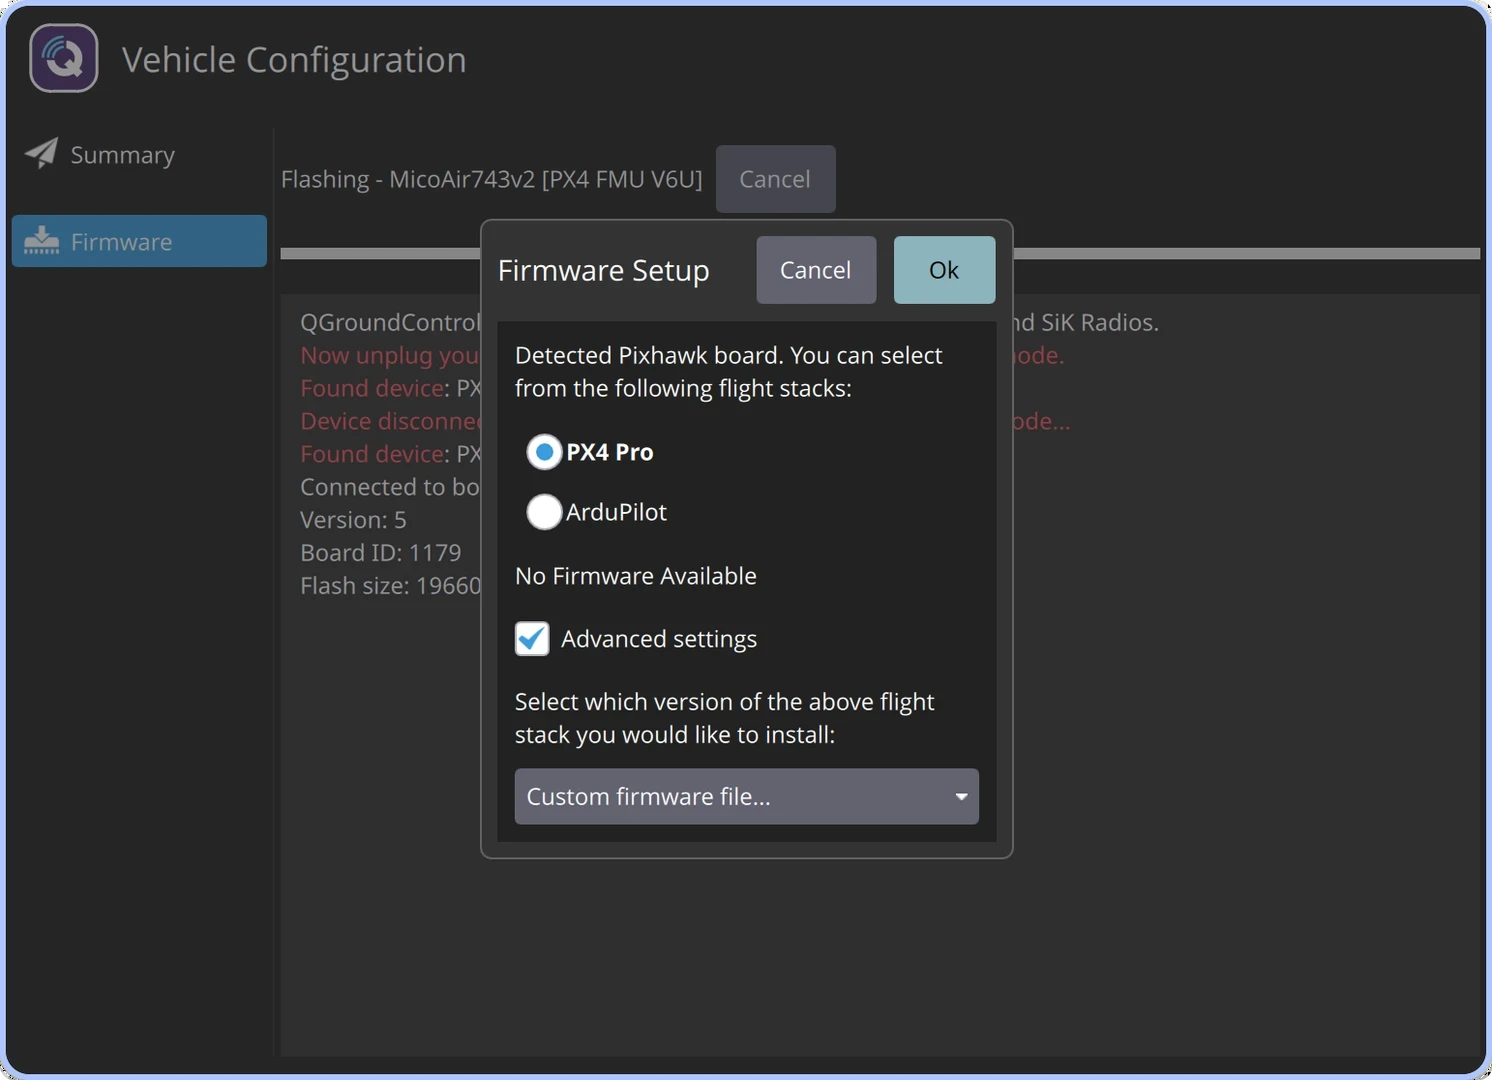
Загрузка прошивки в QGroundControl
Выберите ранее скачанный файл прошивки.
Предупреждение
Не отключайте полетный контроллер от компьютера во время загрузки прошивки.
Дождитесь завершения загрузки прошивки и автоматической перезагрузки полетного контроллера.
Настройка полетного контроллера
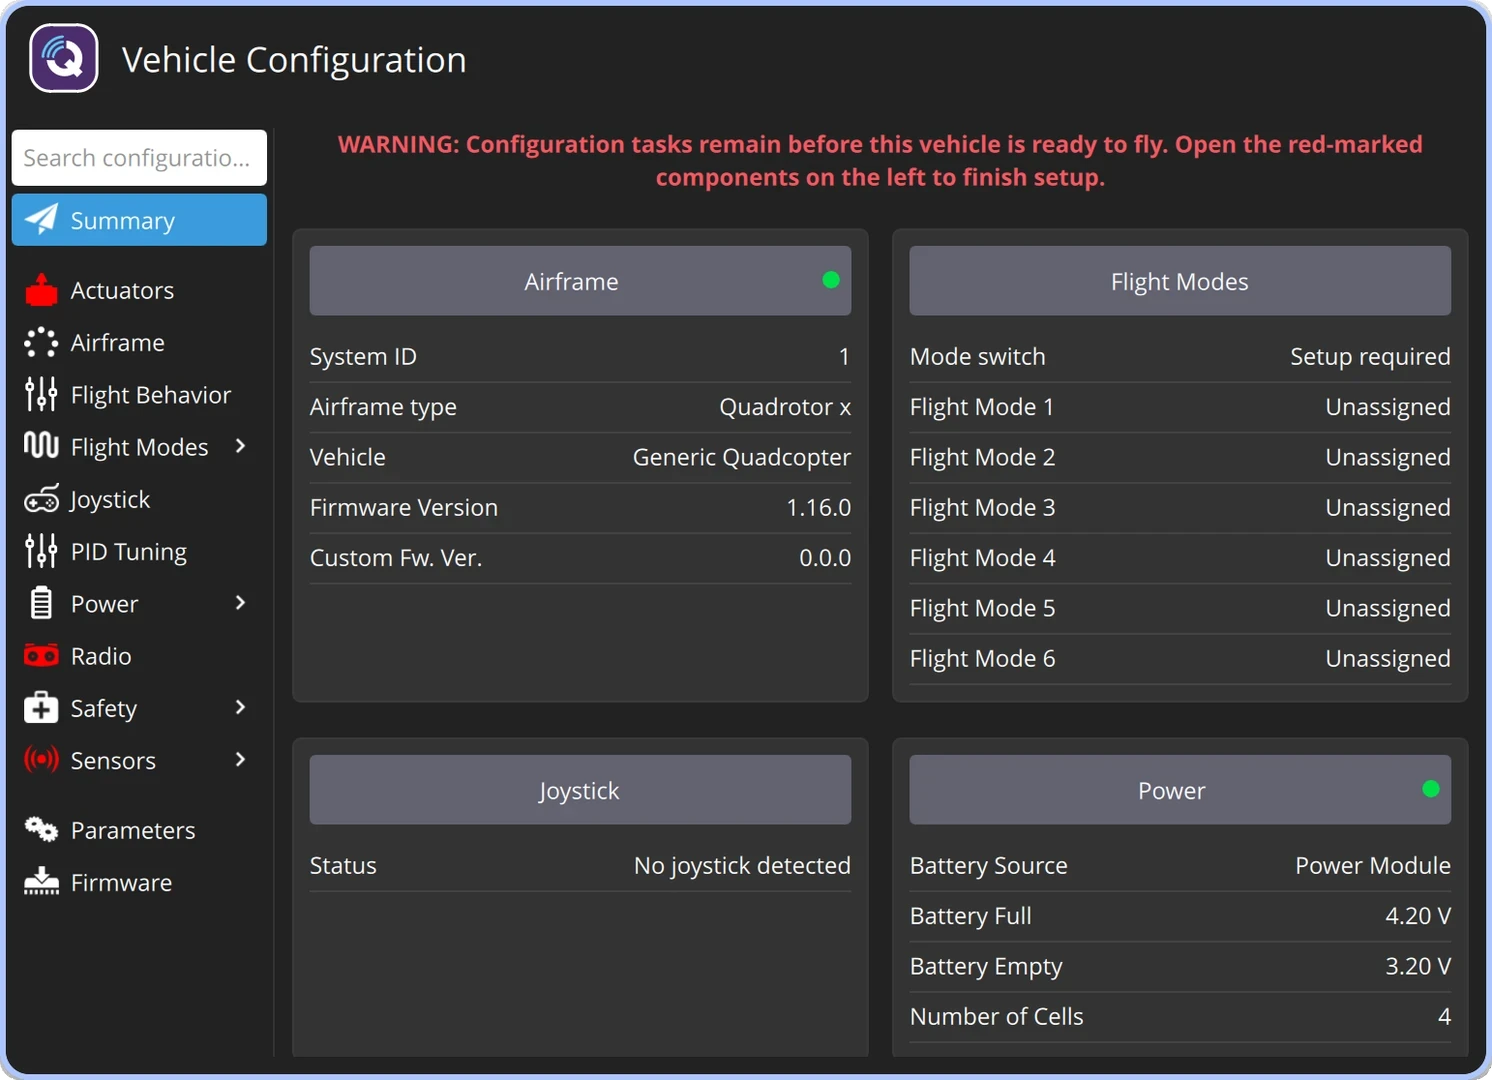
Обзор настроек QGroundControl
После установки прошивки выполните настройку следующих параметров:
Airframe — конфигурация рамы.
Radio — аппаратура управления.
Sensors — датчики.
Flight Modes — полетные режимы.
Настройка конфигурации рамы
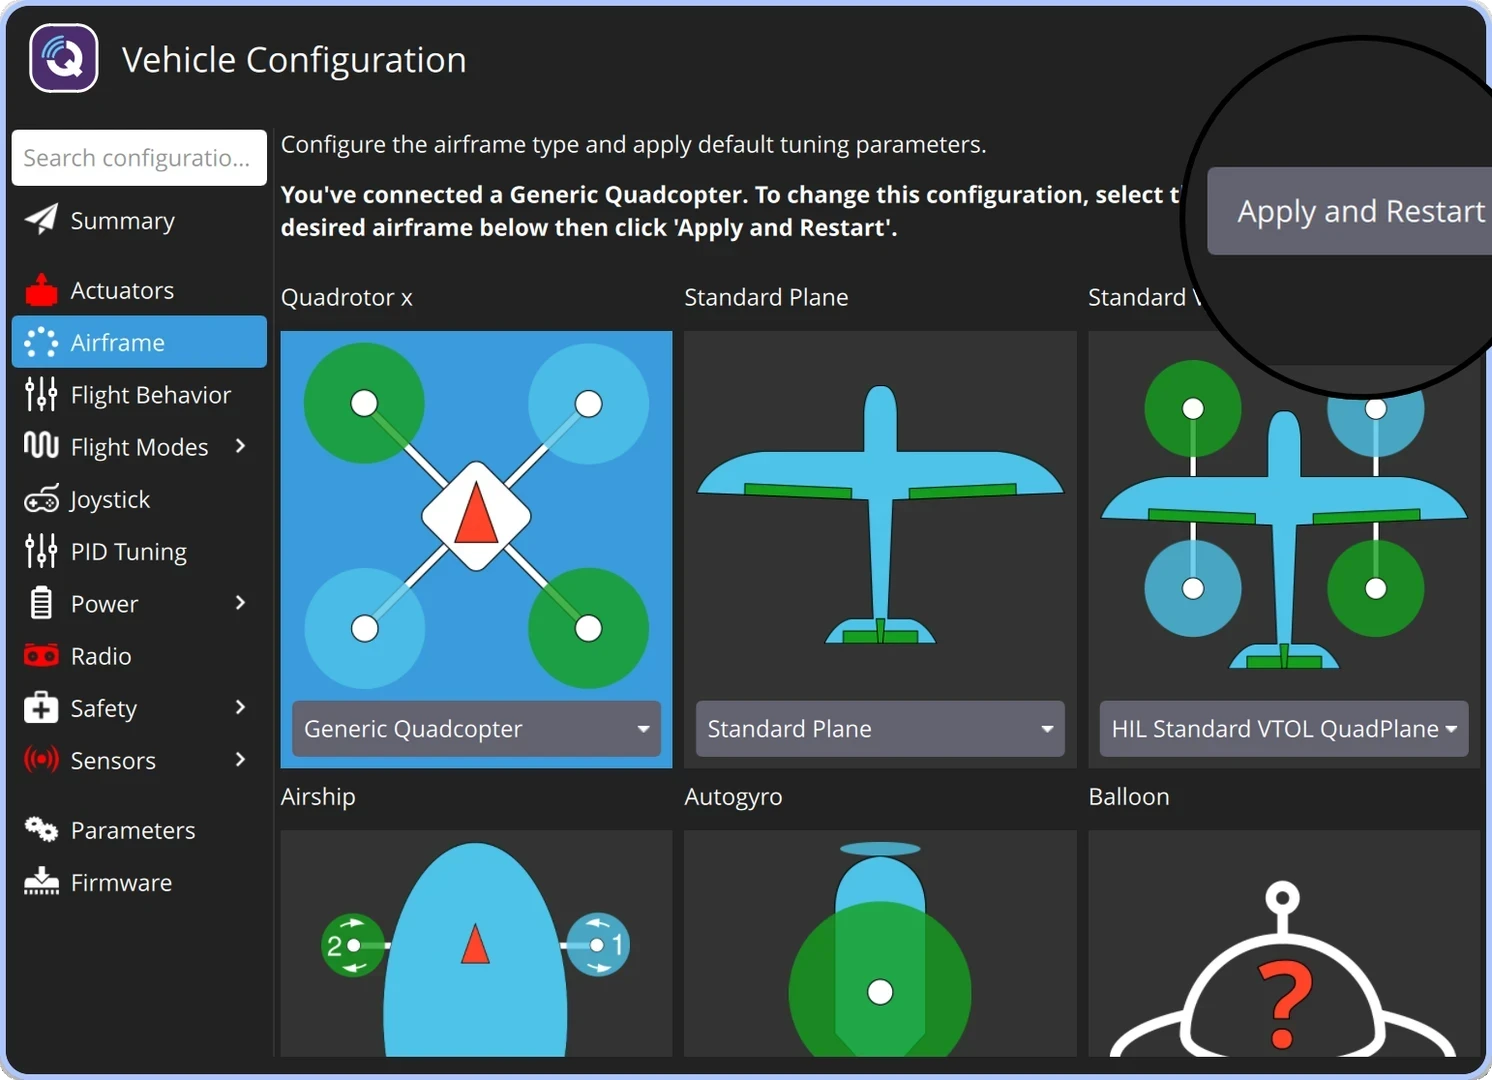
Окно выбора конфигурации рамы в QGroundControl
Перейдите в панель Vehicle Configuration.
Выберите меню Airframe.
Выберите тип рамы Quadrotor X.
Выберите подтип рамы Generic Quadcopter.
Переместитесь в начало списка и нажмите Apply and Restart.
Подтвердите применение настроек нажатием Apply.
Дождитесь завершения настройки и перезагрузки полетного контроллера.
Настройка параметров
Перейдите в панель Vehicle Configuration.
Выберите меню Parameters. Для поиска параметров используйте поле Search.
Установите требуемые значения параметров. После изменения каждого параметра нажмите Save.
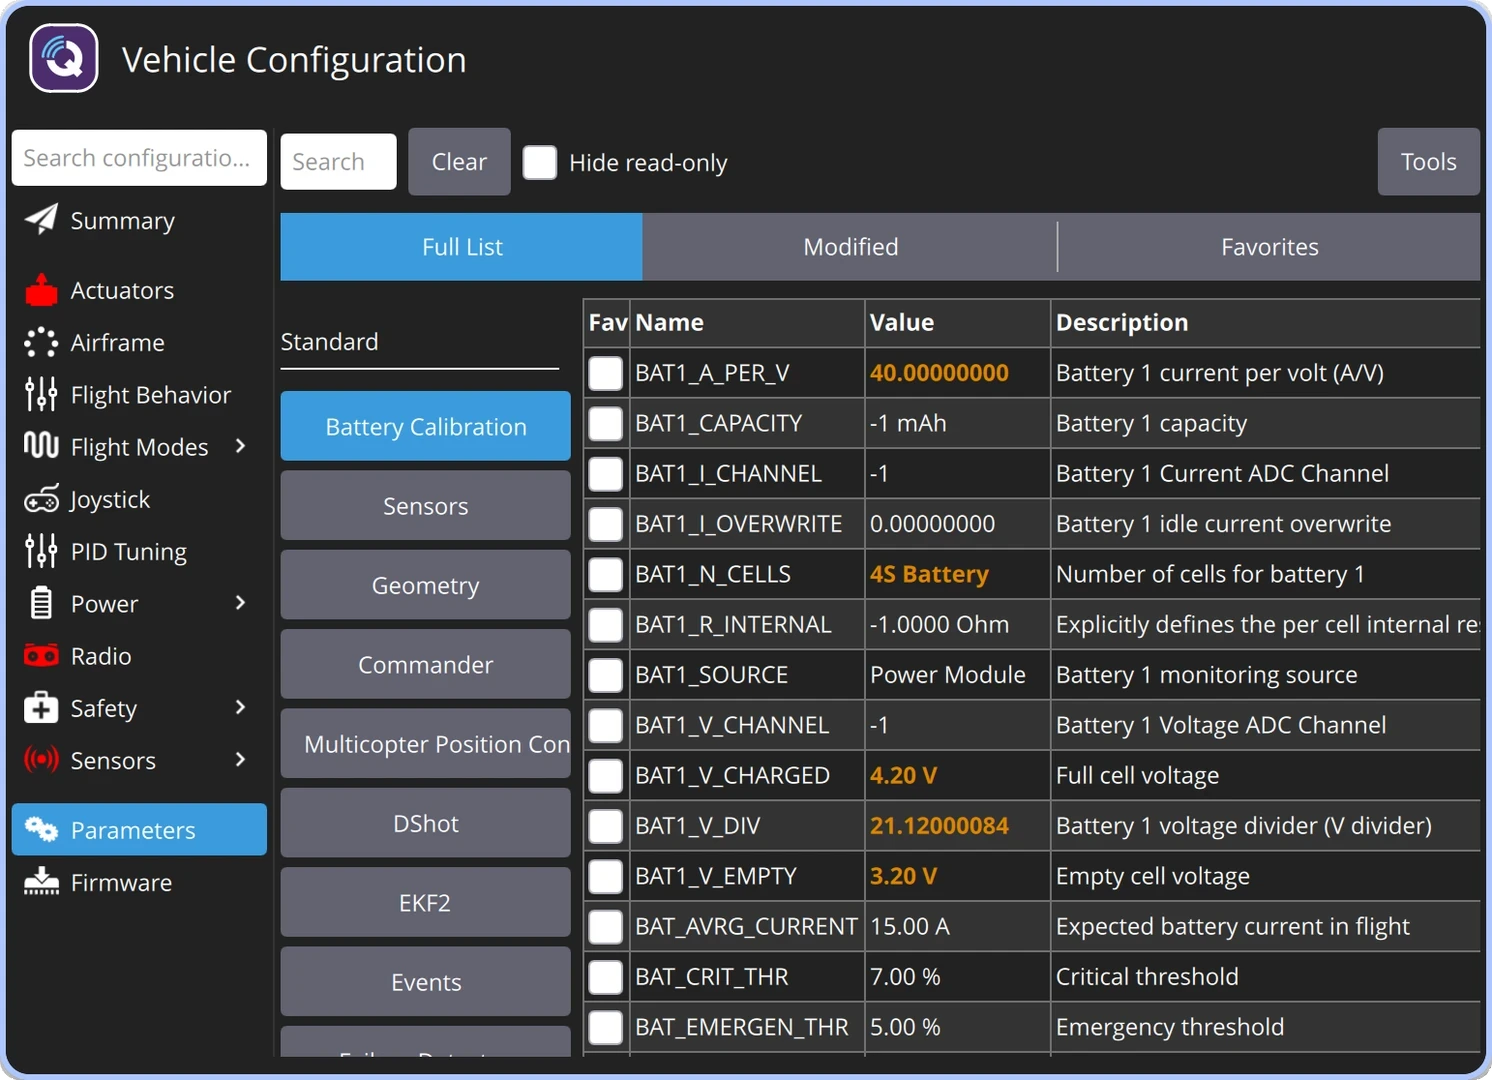
Параметры QGroundControl
При необходимости перезагрузите полетный контроллер через меню Tools, затем Reboot vehicle.
Вы можете настроить основные параметры, загрузив файл параметров:
Перейдите в меню Parameters.
Нажмите Tools.
Выберите Load from file….
Выберите соответствующий файл с расширением
.params.Дождитесь завершения загрузки параметров.
После загрузки проверьте примененные значения параметров.
Параметры для Clover 5: clover5.params
Настройка ПИД-регулятора
Используйте следующие усредненные коэффициенты ПИД-регуляторов.
MC_PITCHRATE_P= 0.176MC_PITCHRATE_I= 0.213MC_PITCHRATE_D= 0.0018MC_ROLLRATE_P= 0.176MC_ROLLRATE_I= 0.213MC_ROLLRATE_D= 0.0018MC_YAWRATE_P= 0.25MC_YAWRATE_I= 0.09MPC_XY_P= 1.8MPC_Z_P= 1.5MPC_XY_VEL_P_ACC= 3.45MPC_XY_VEL_D_ACC= 0.15MPC_XY_VEL_I_ACC= 1.0MPC_Z_VEL_P_ACC= 5.5MPC_Z_VEL_I_ACC= 2.3MPC_THR_HOVER= 0.4MPC_ACC_DOWN_MAX= 2.0
Совет
Необходимо учитывать, что для идеального полета параметры ПИД-регуляторов подбираются вручную для каждого конкретного собранного квадрокоптера.