Настройка
Совет
В этой статье описана базовая настройка квадрокоптера «Клевер 5 ФПВ» с полётным контроллером MicoAir743v2 в Betaflight Configurator. Перед началом настройки на контроллере должна быть установлена прошивка Betaflight.
Осторожно
Перед настройкой и особенно перед проверкой моторов обязательно снимите пропеллеры.
Содержание
Подключение и подготовка
Подключите полётный контроллер к компьютеру по USB и откройте Betaflight Configurator.
Убедитесь, что включён режим Включить режим эксперта (Enable Expert Mode), чтобы были доступны все необходимые вкладки.
Если после подключения появляется предупреждение о некалиброванном акселерометре, сначала выполните калибровку, а затем продолжайте настройку.
Калибровка и базовая конфигурация
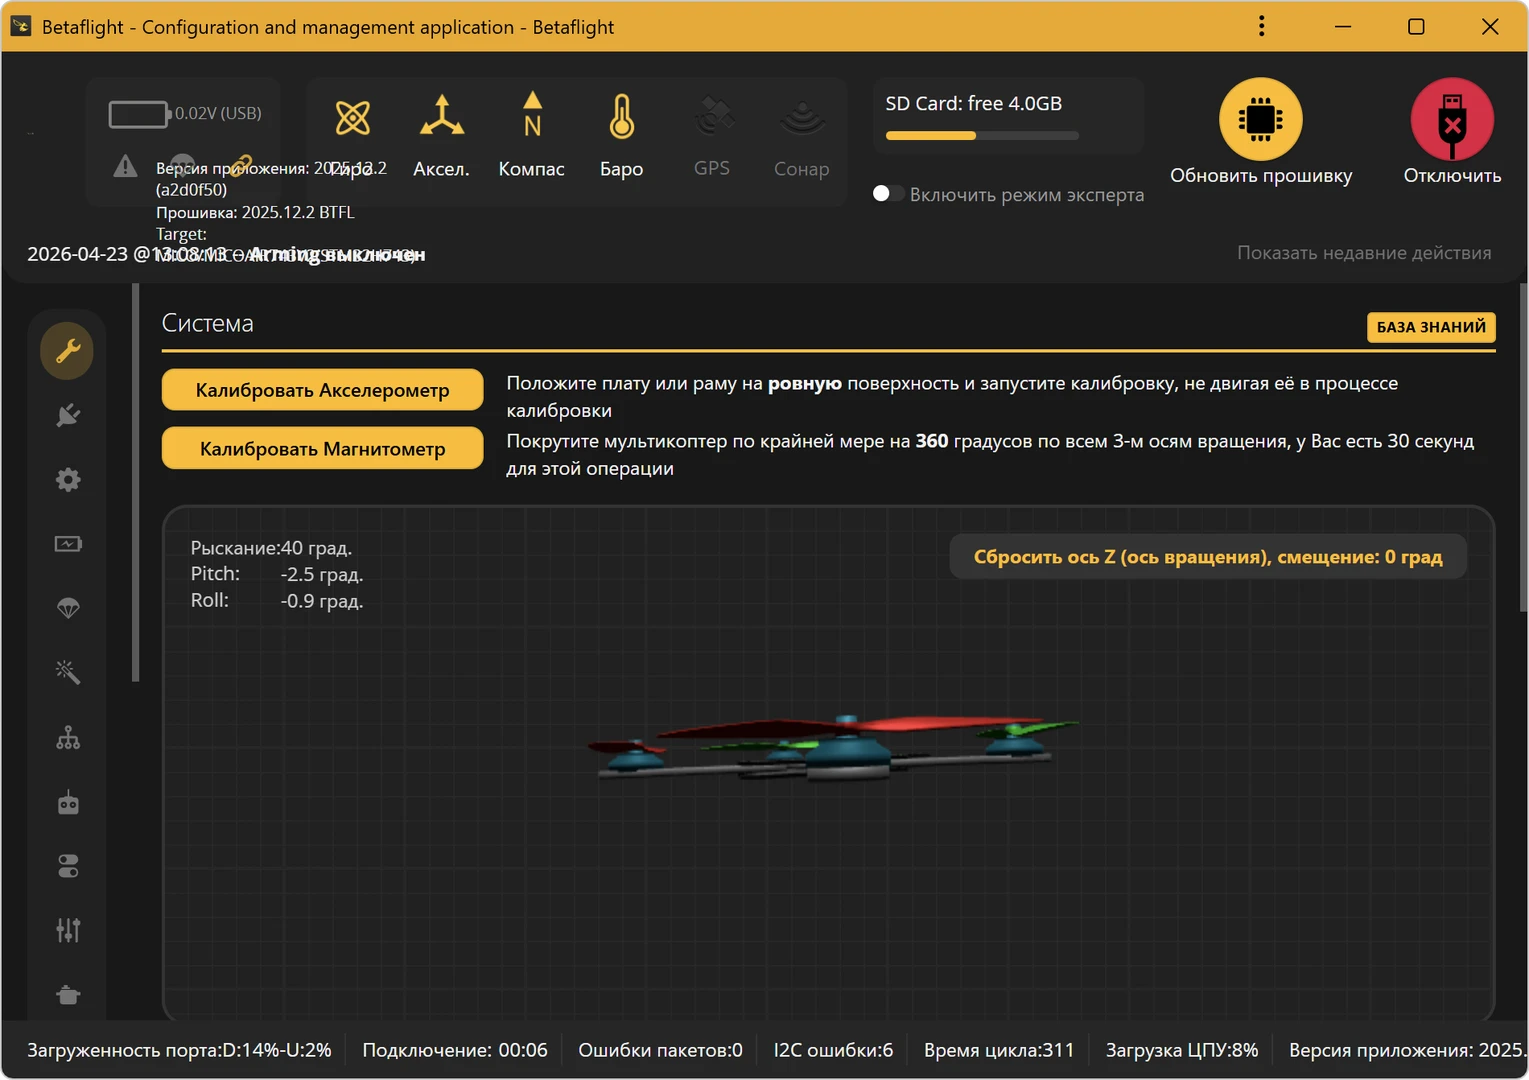
Откройте вкладку Система (Setup) и нажмите Калибровать Акселерометр (Calibrate Accelerometer). Во время калибровки рама должна лежать неподвижно на ровной поверхности.
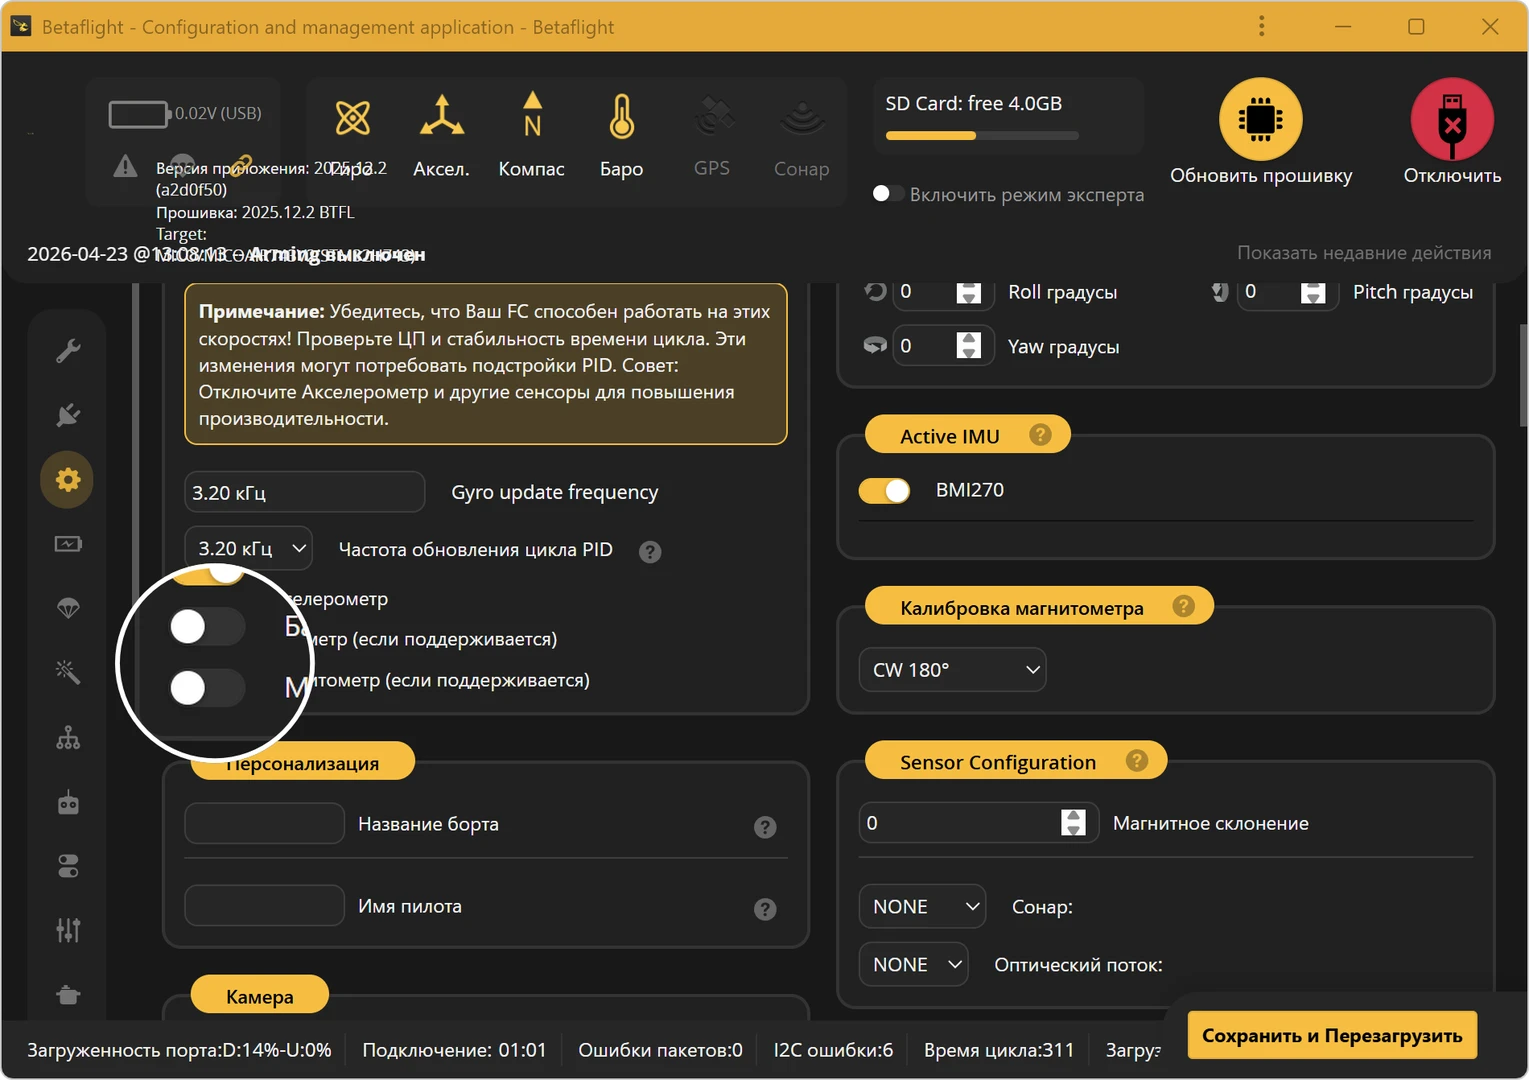
Перейдите во вкладку Конфигурация (Configuration).
В разделе Системные настройки (System configuration) оставьте включённым Акселерометр (Accelerometer), если планируется режим стабилизации, и отключите ненужные датчики, если они не используются.
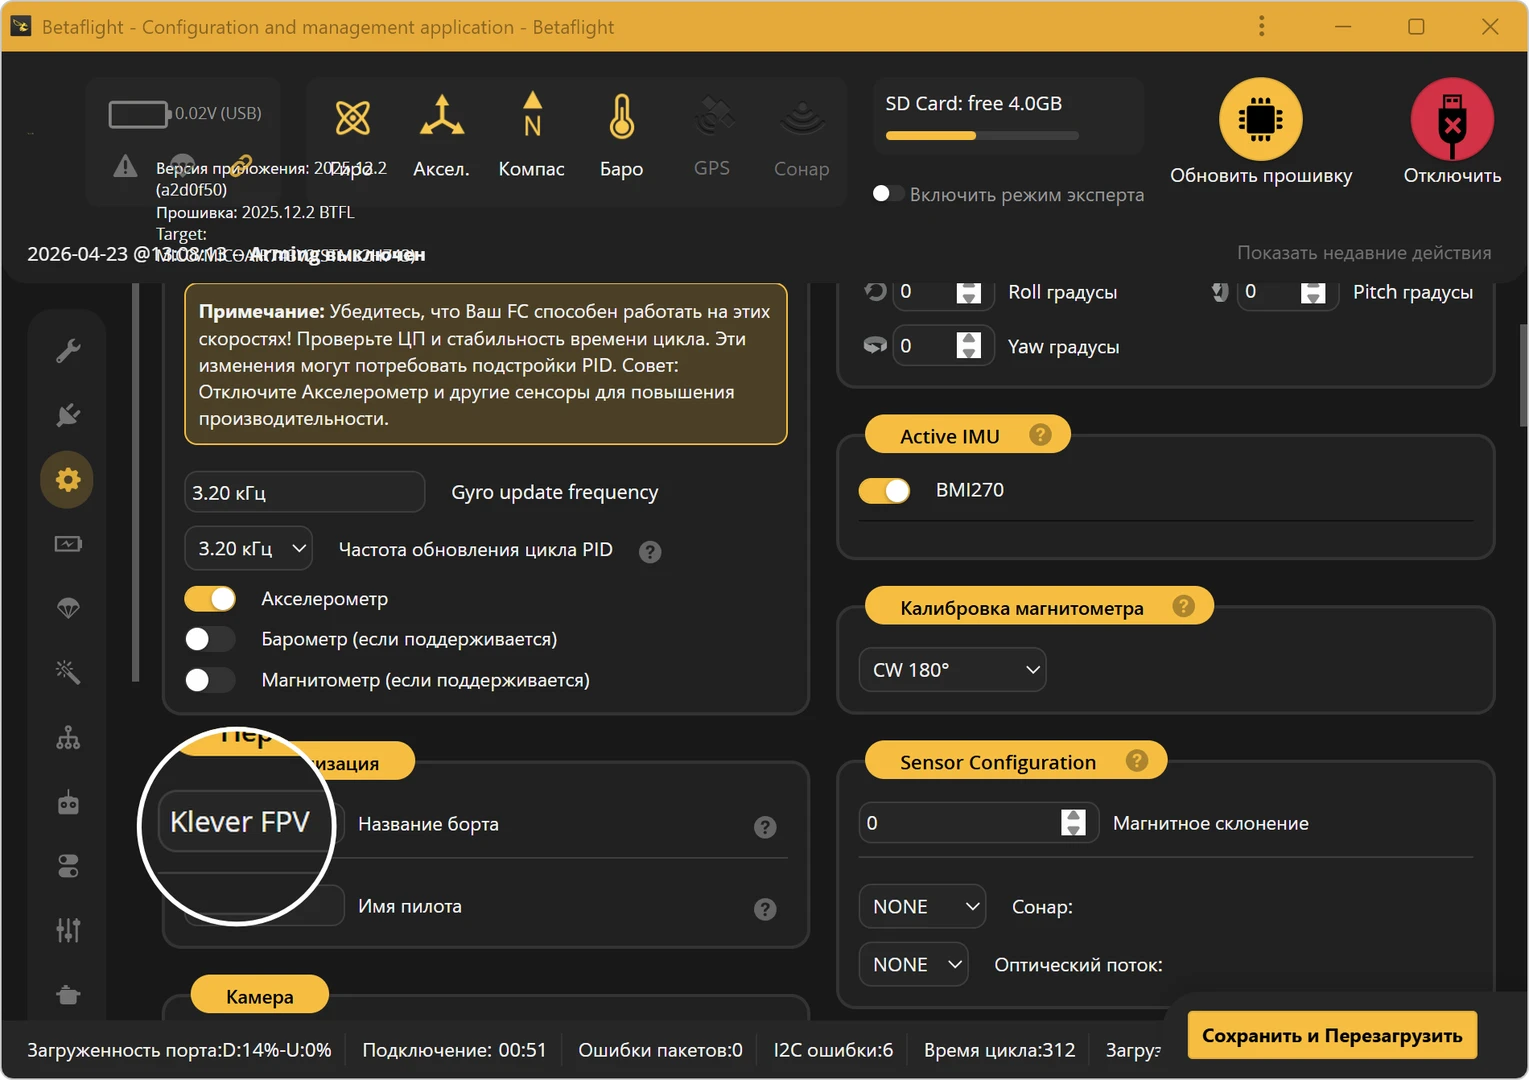
В поле Название борта (Craft name) укажите имя квадрокоптера, в поле Имя пилота (Pilot name) при необходимости укажите имя пилота.
Включить Airmode по умолчанию (AIRMODE);
OLED Экран (DISPLAY);
Поддержка разноцветной LED ленты (LED_STRIP);
Отображение данных поверх изображения камеры (OSD).
В разделе Прочий функционал (Other Features) включите:
Нажмите Сохранить и Перезагрузить (Save and Reboot).
Настройка портов
Откройте вкладку Порты (Ports).
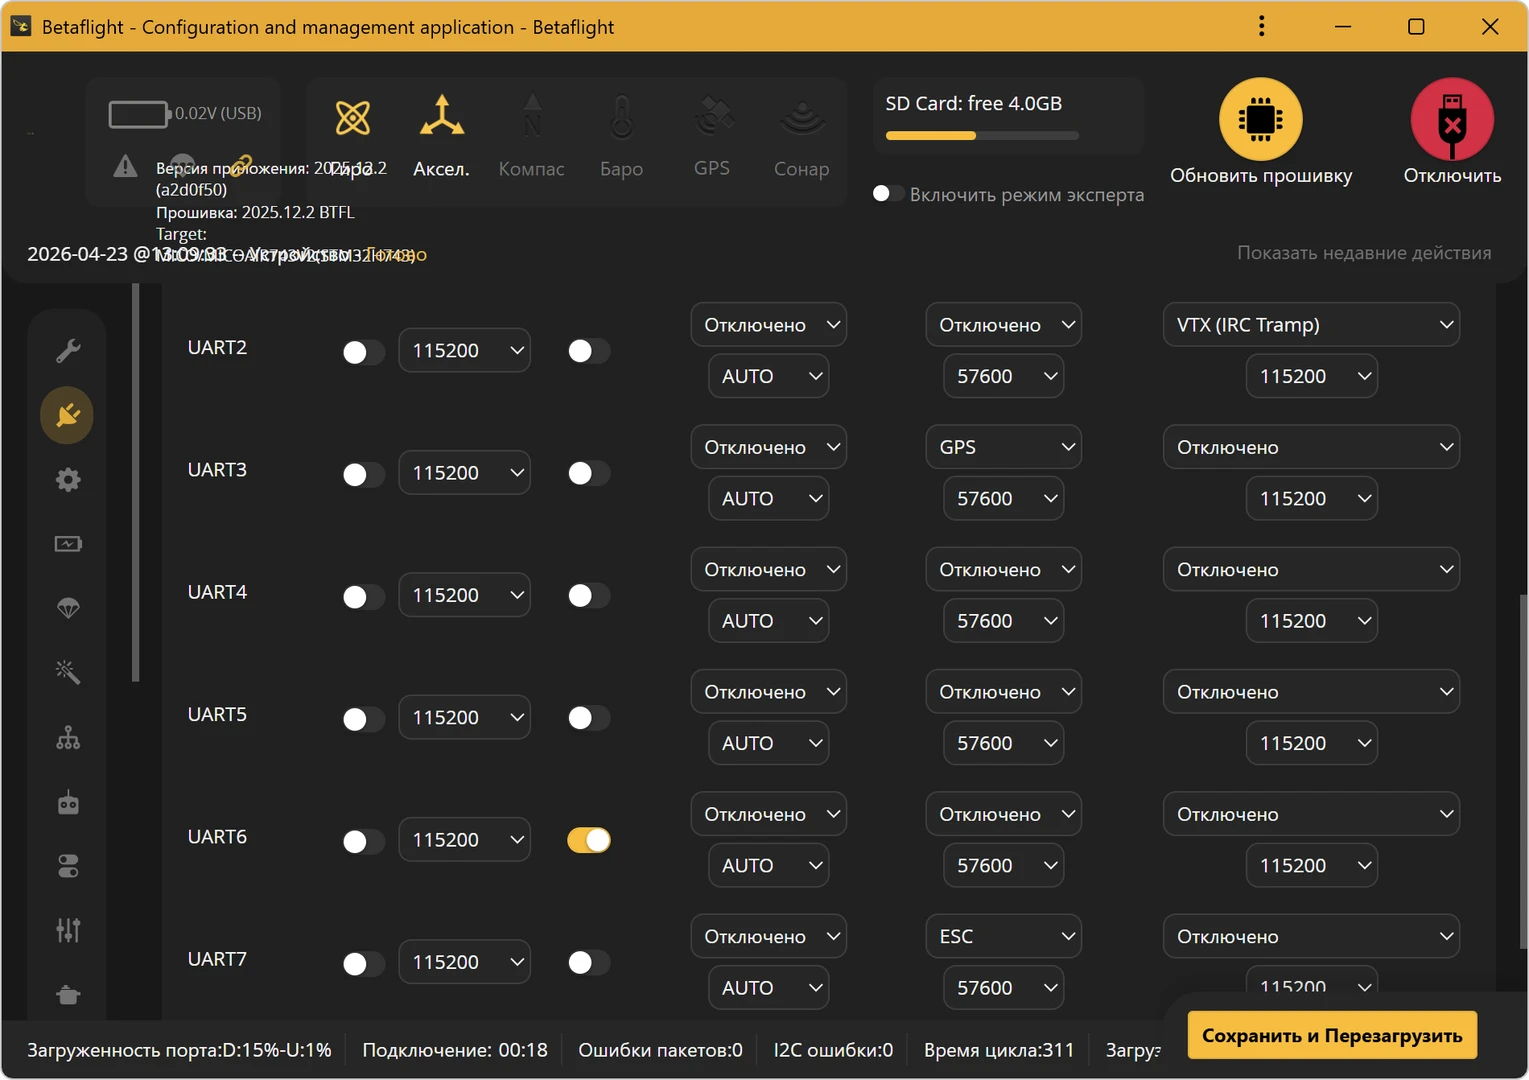
Настройте порты следующим образом:
UART2: выключите MSP и в разделе Периферия (Peripherals) выберите VTX (IRC Tramp);
UART3: если подключён GPS, в разделе Вход датчиков (Sensor Input) выберите GPS и скорость 57600;
UART6: включите Serial RX для приёмника;
UART7: если используется телеметрия ESC, выберите ESC.
Нажмите Сохранить и Перезагрузить (Save and Reboot).
Осторожно
Если приёмник, GPS или VTX подключены к другим UART, выставляйте настройки в соответствии с фактическим подключением.
Настройка приёмника и режимов
Приёмник
Откройте вкладку Приёмник (Receiver).
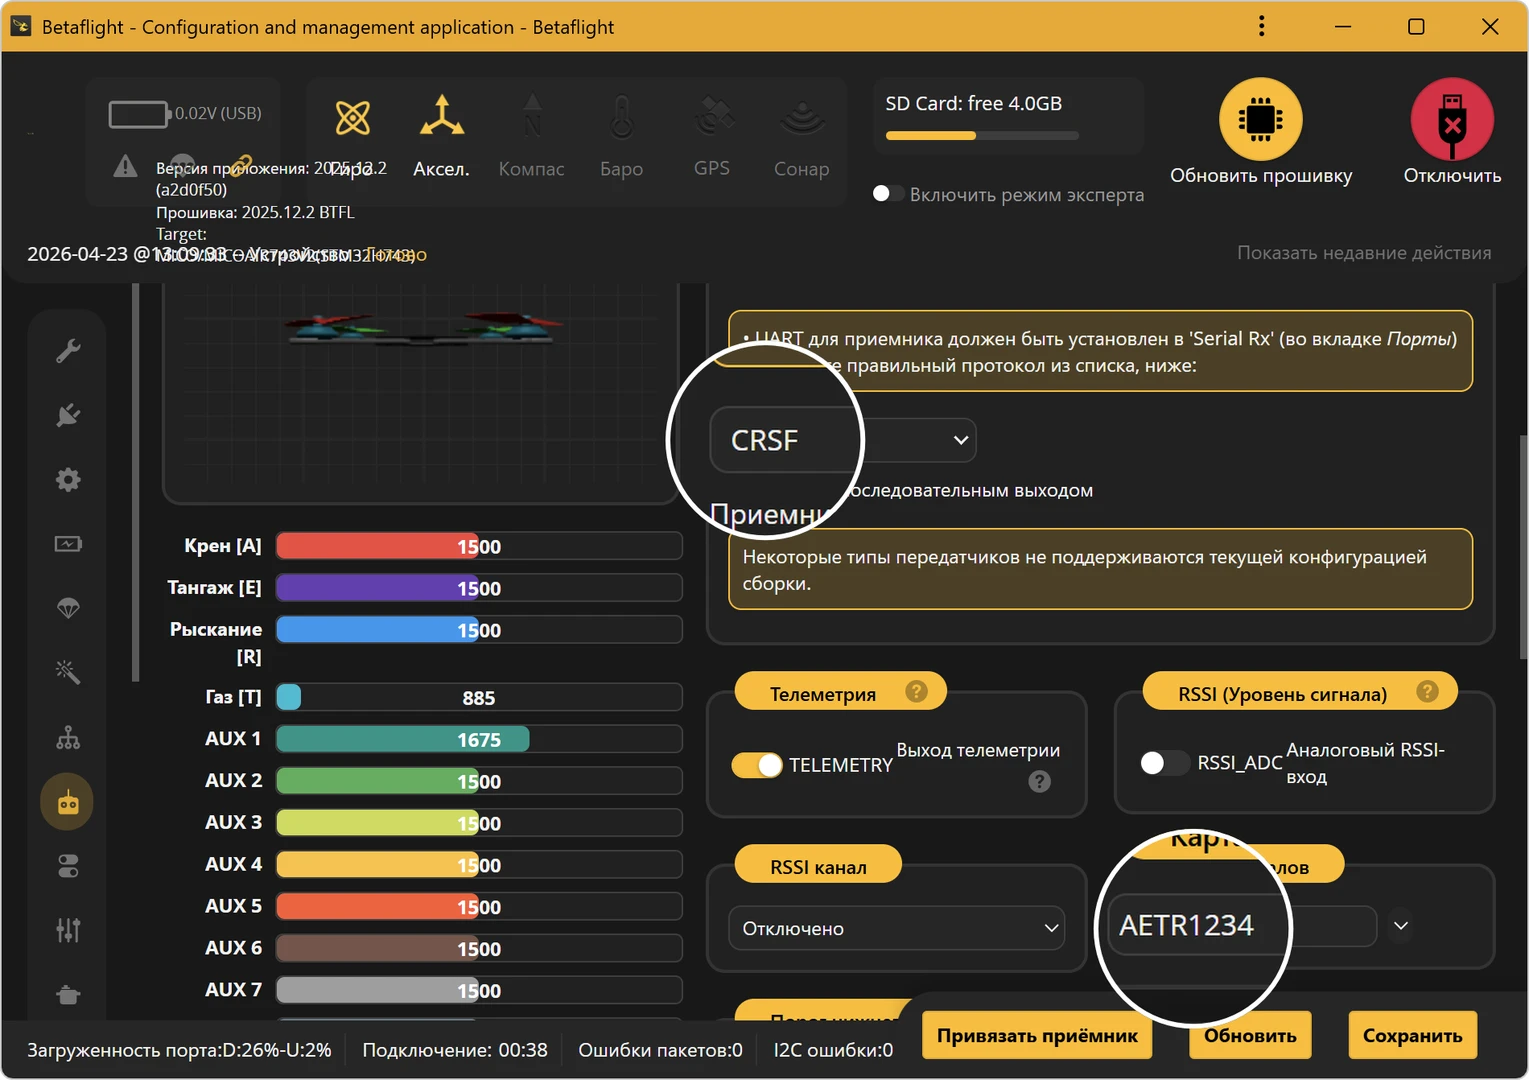
В поле Режимы приёмника (Receiver Mode) выберите Приемник с последовательным выходом (Serial (via UART)).
В списке протоколов приёмника (Serial Receiver Provider) выберите CRSF.
Проверьте, что стики корректно двигаются в области предварительного просмотра.
Для карты каналов используйте AETR1234.
При необходимости выполните привязку приёмника кнопкой Привязать приёмник (Bind Receiver).
Нажмите Сохранить (Save).
Режимы
Откройте вкладку Режимы (Modes).
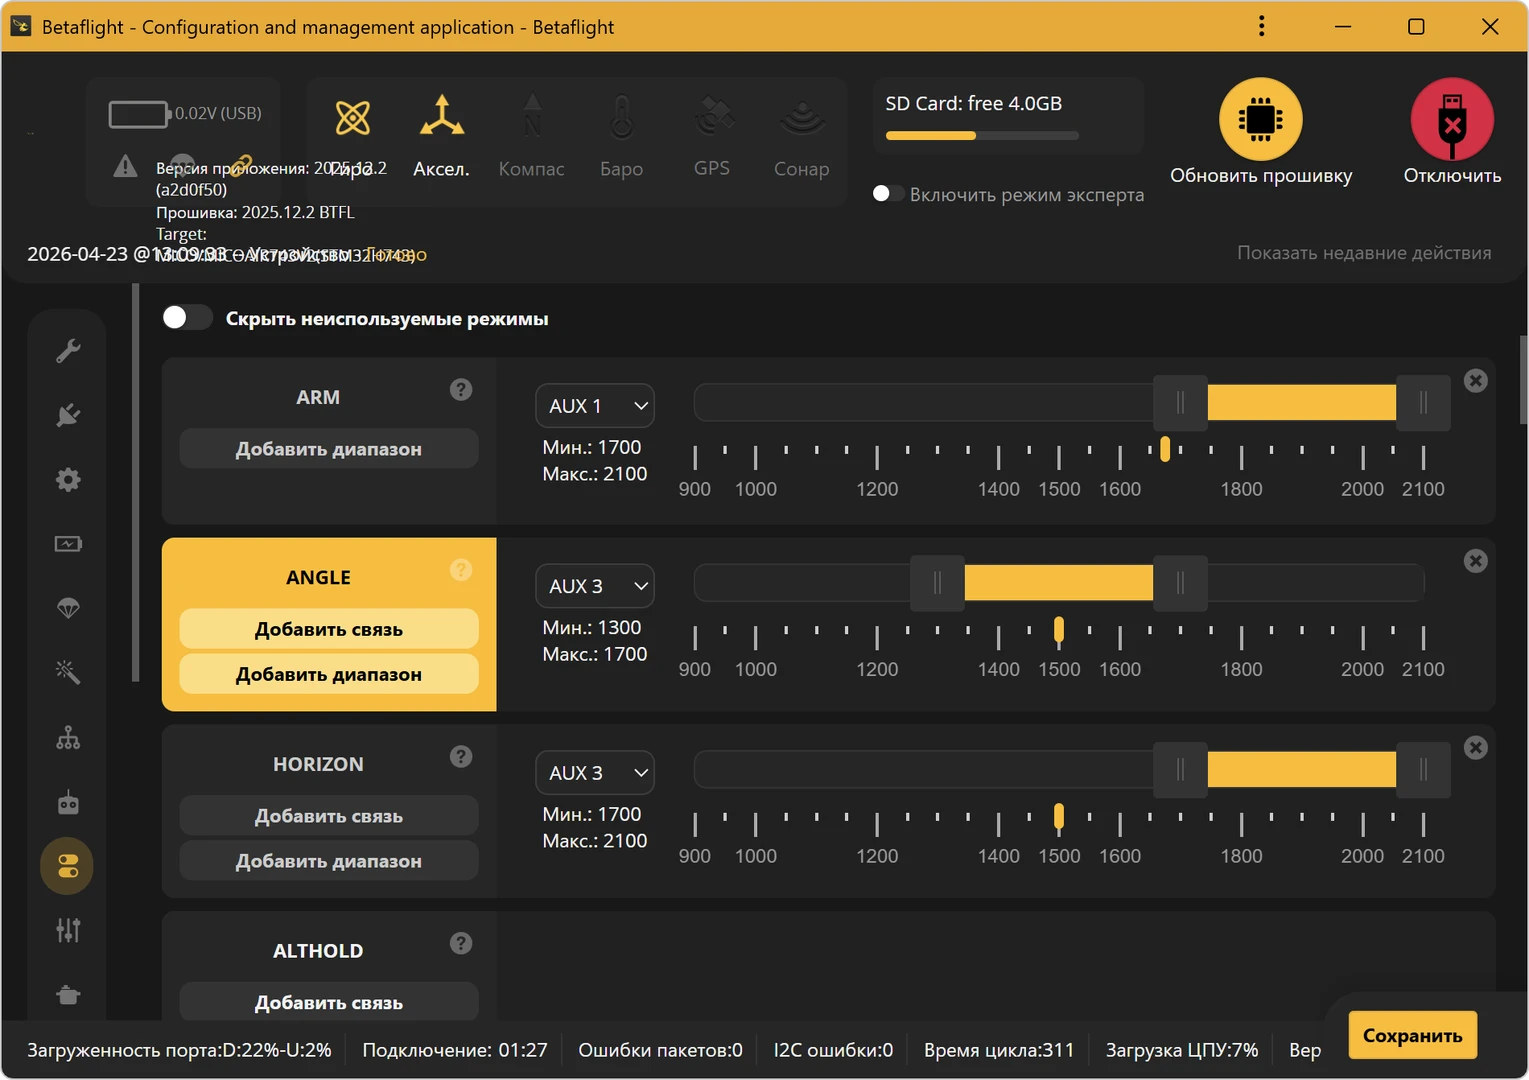
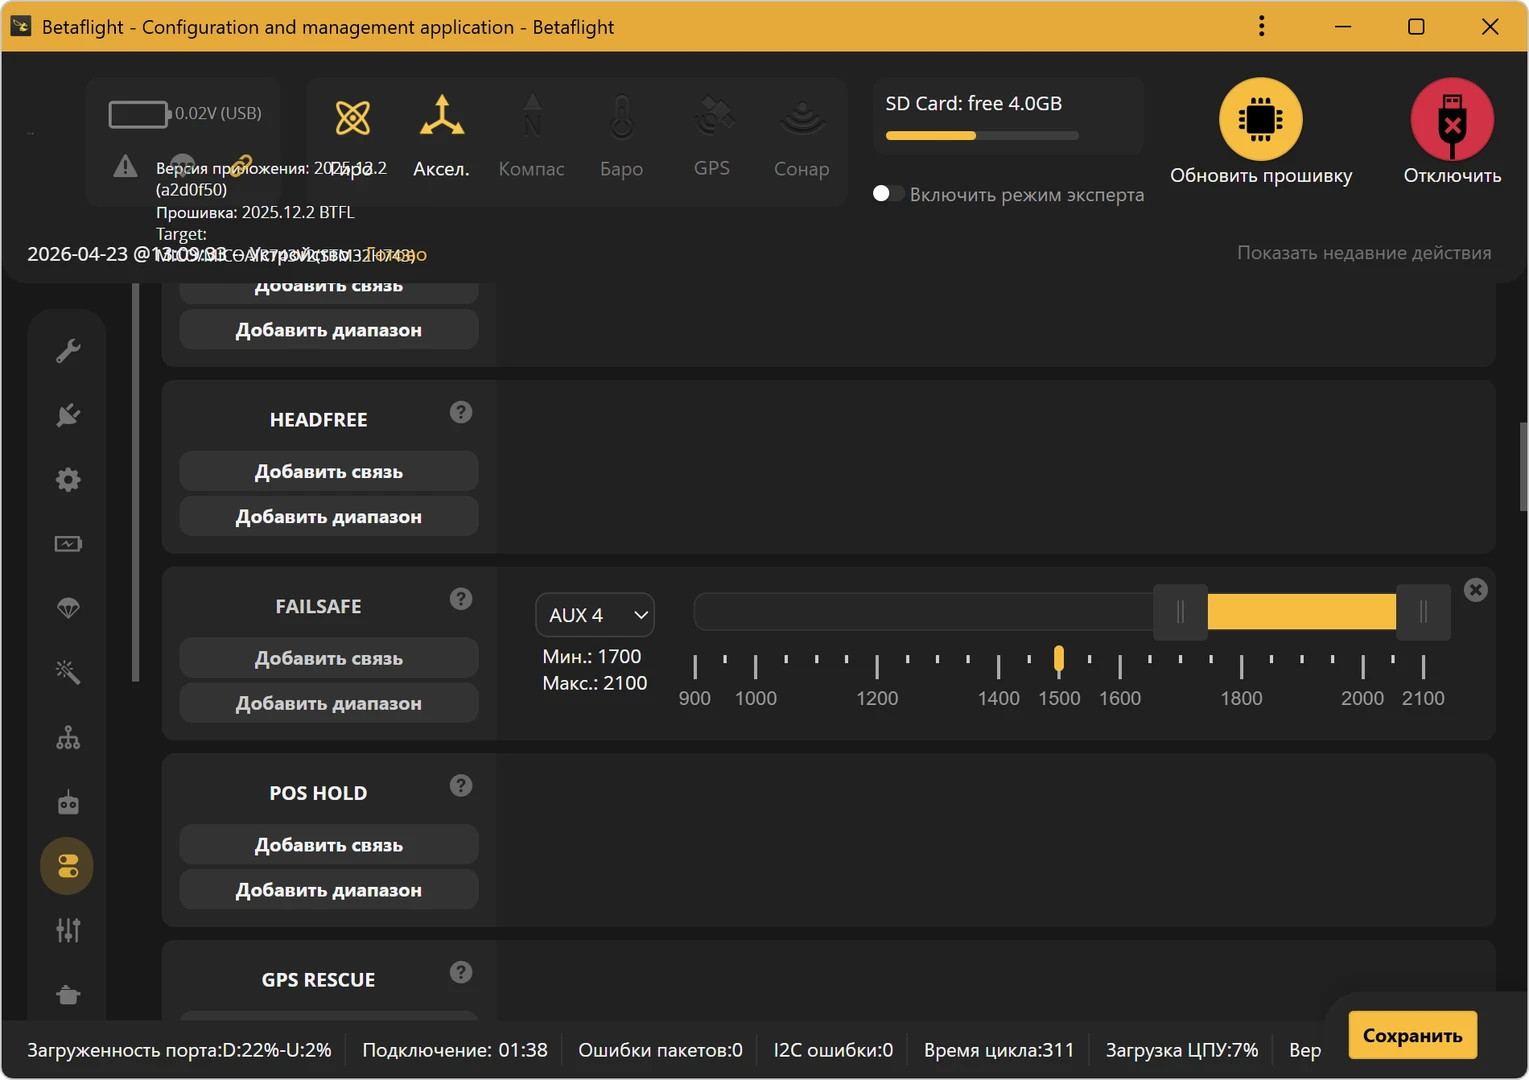
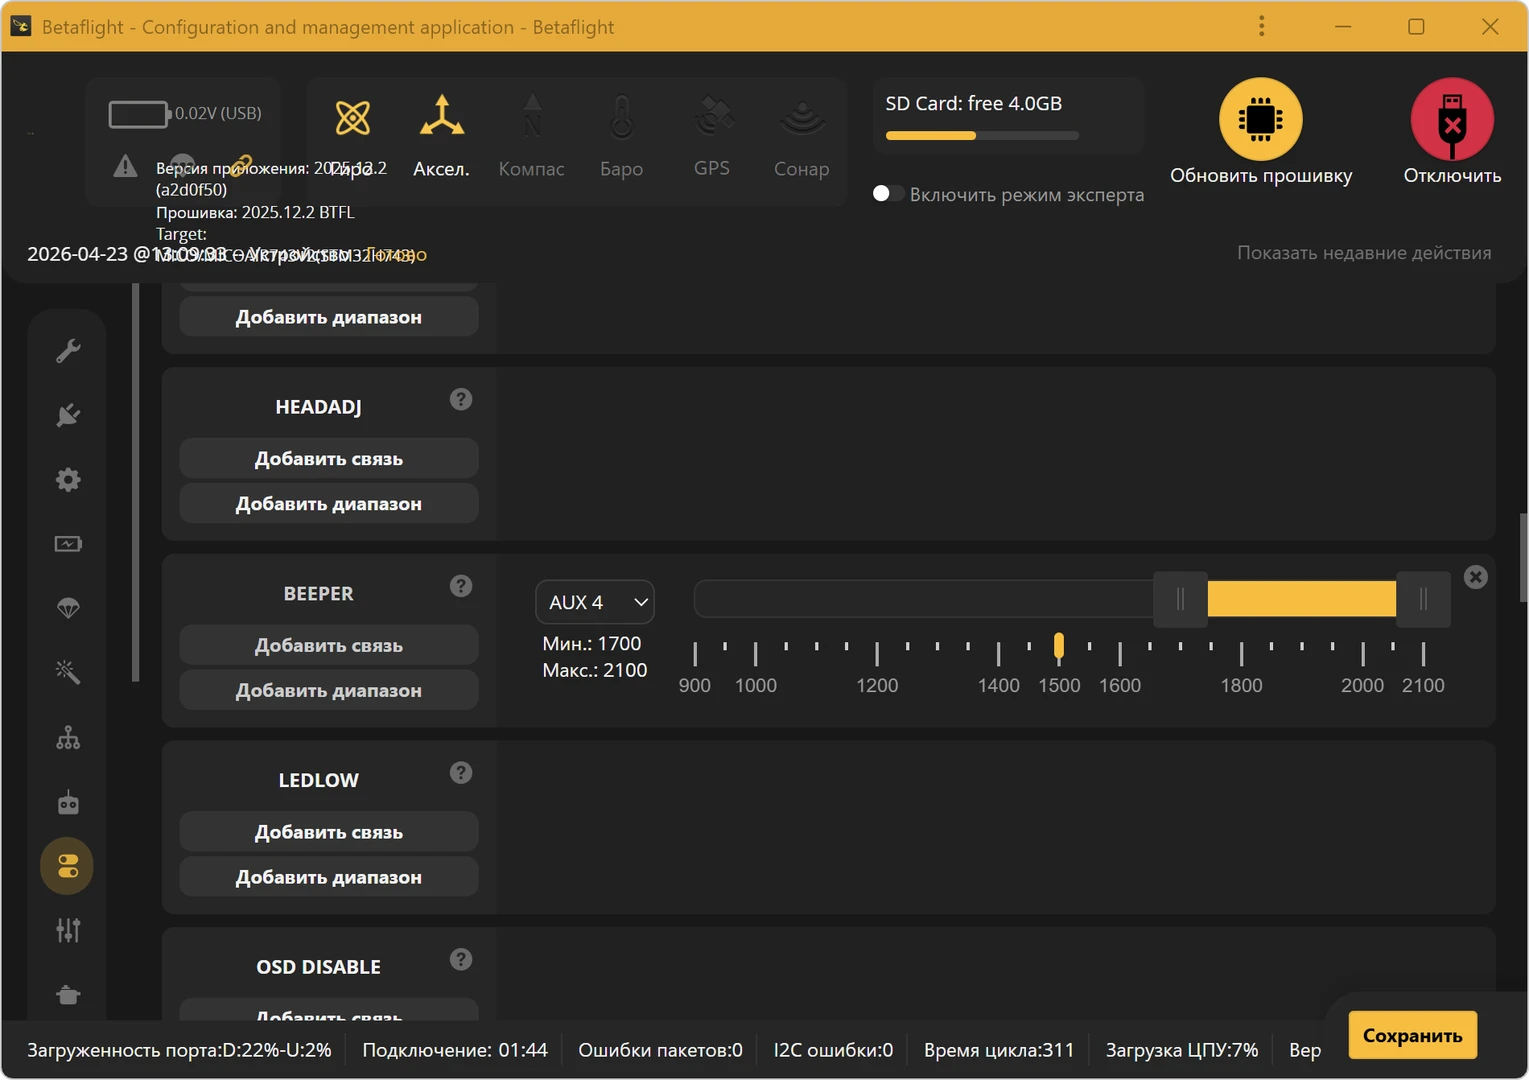
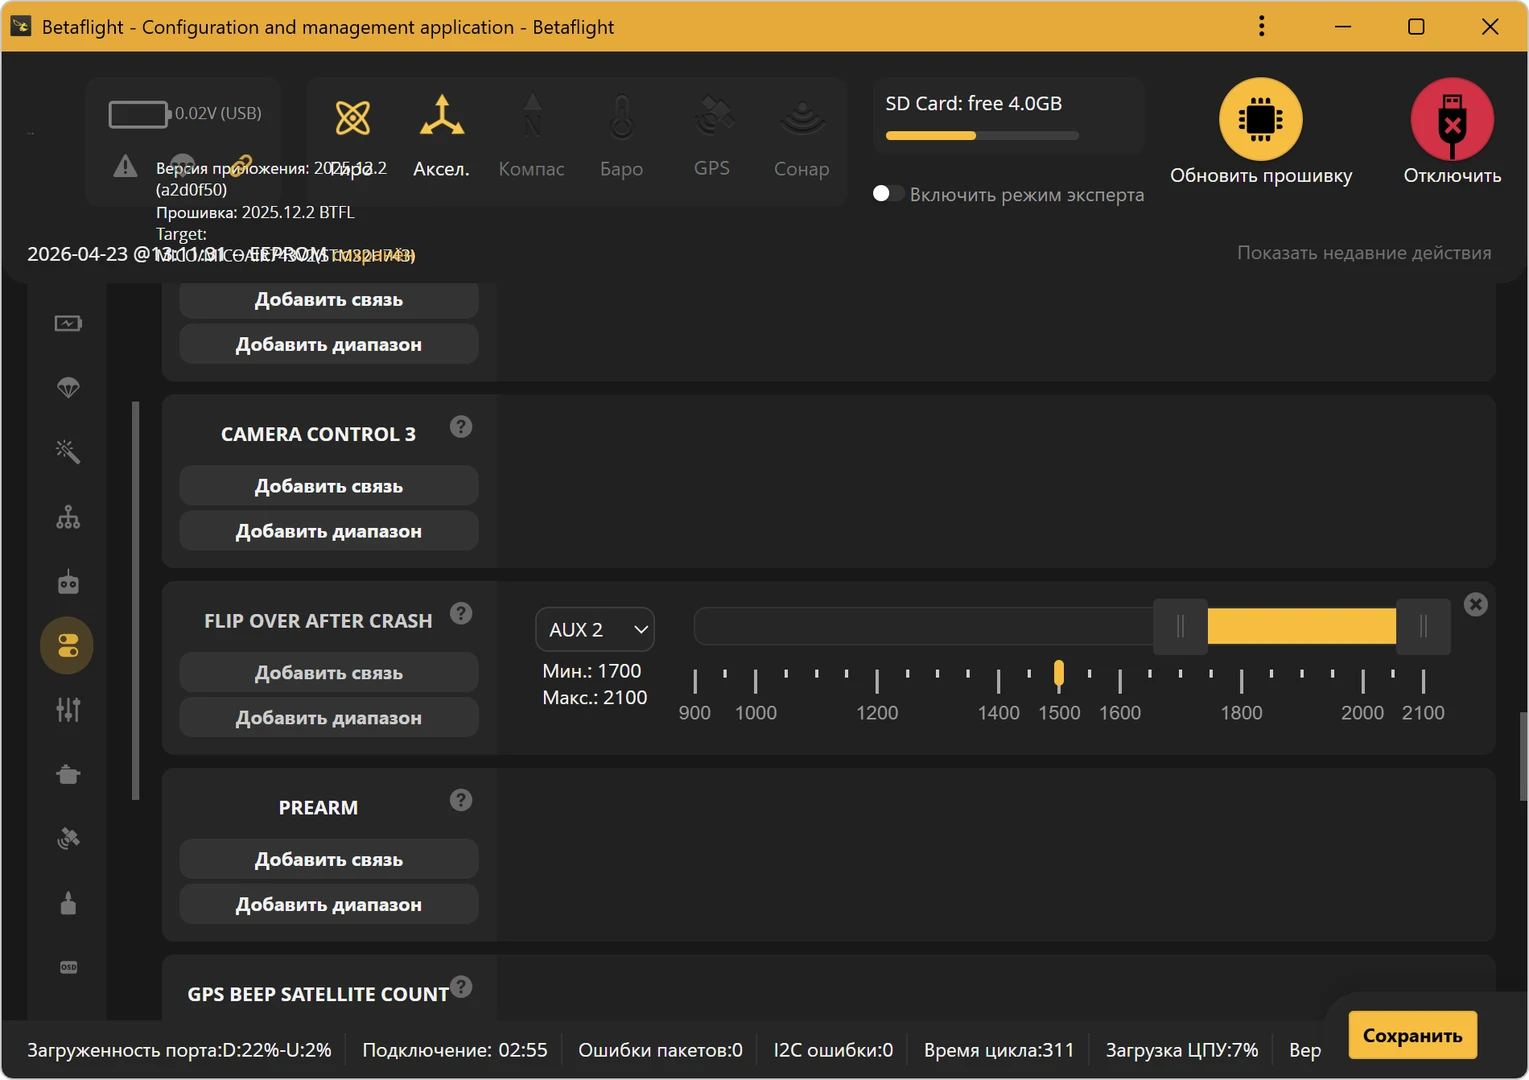
Настройте режимы, как показано на изображениях:
ARM на AUX1, диапазон примерно
1700–2100;ANGLE на AUX3, диапазон примерно
1300–1700;HORIZON на AUX3, диапазон примерно
1700–2100;FAILSAFE на AUX4, диапазон примерно
1700–2100;BEEPER на AUX4, диапазон примерно
1700–2100.
Нажмите Сохранить (Save).
Осторожно
Значения AUX-каналов могут отличаться в зависимости от аппаратуры управления. После настройки обязательно проверьте переключатели в реальном времени.
Настройка моторов
Осторожно
Не проверяйте моторы с установленными пропеллерами.
Откройте вкладку Моторы (Motors).
Для схемы квадрокоптера выберите QUAD X.
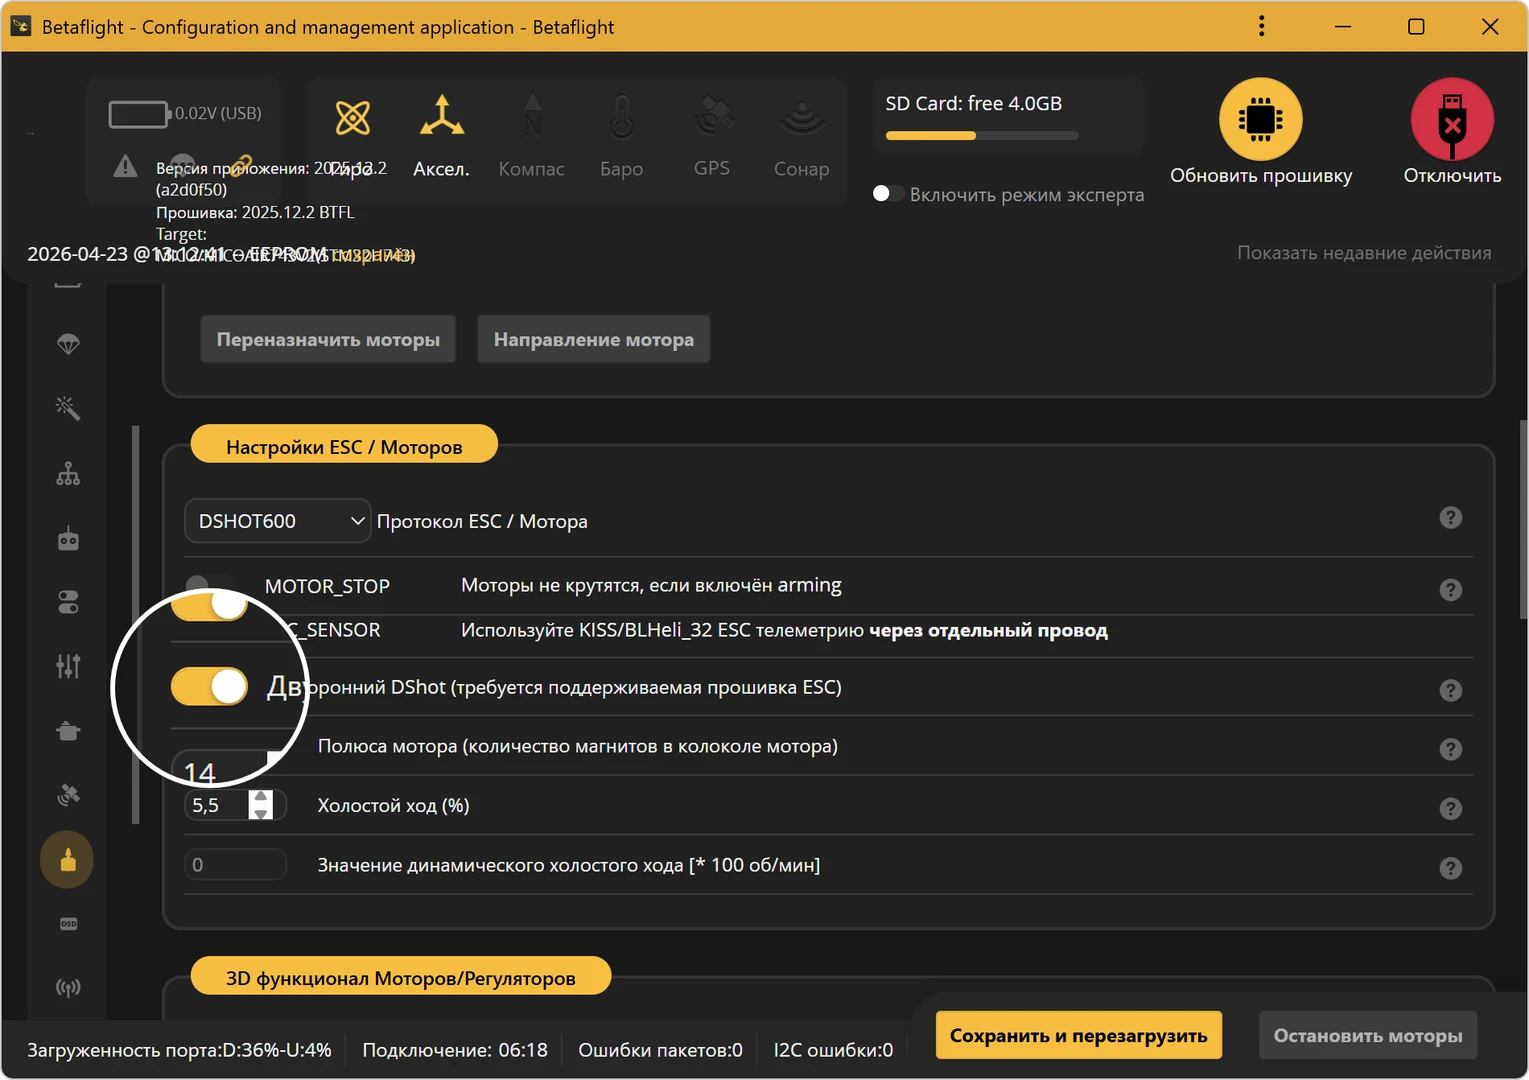
В разделе Настройки ESC / Моторов (ESC/Motor Features) выставьте:
Протокол ESC / Мотора (ESC/Motor protocol):
DSHOT600;ESC_SENSOR: включено;
Двусторонний DShot (Bidirectional DShot): включено;
Полюса мотора (Motor poles):
14;Холостой ход (%) (Motor Idle (% static)):
5.5.
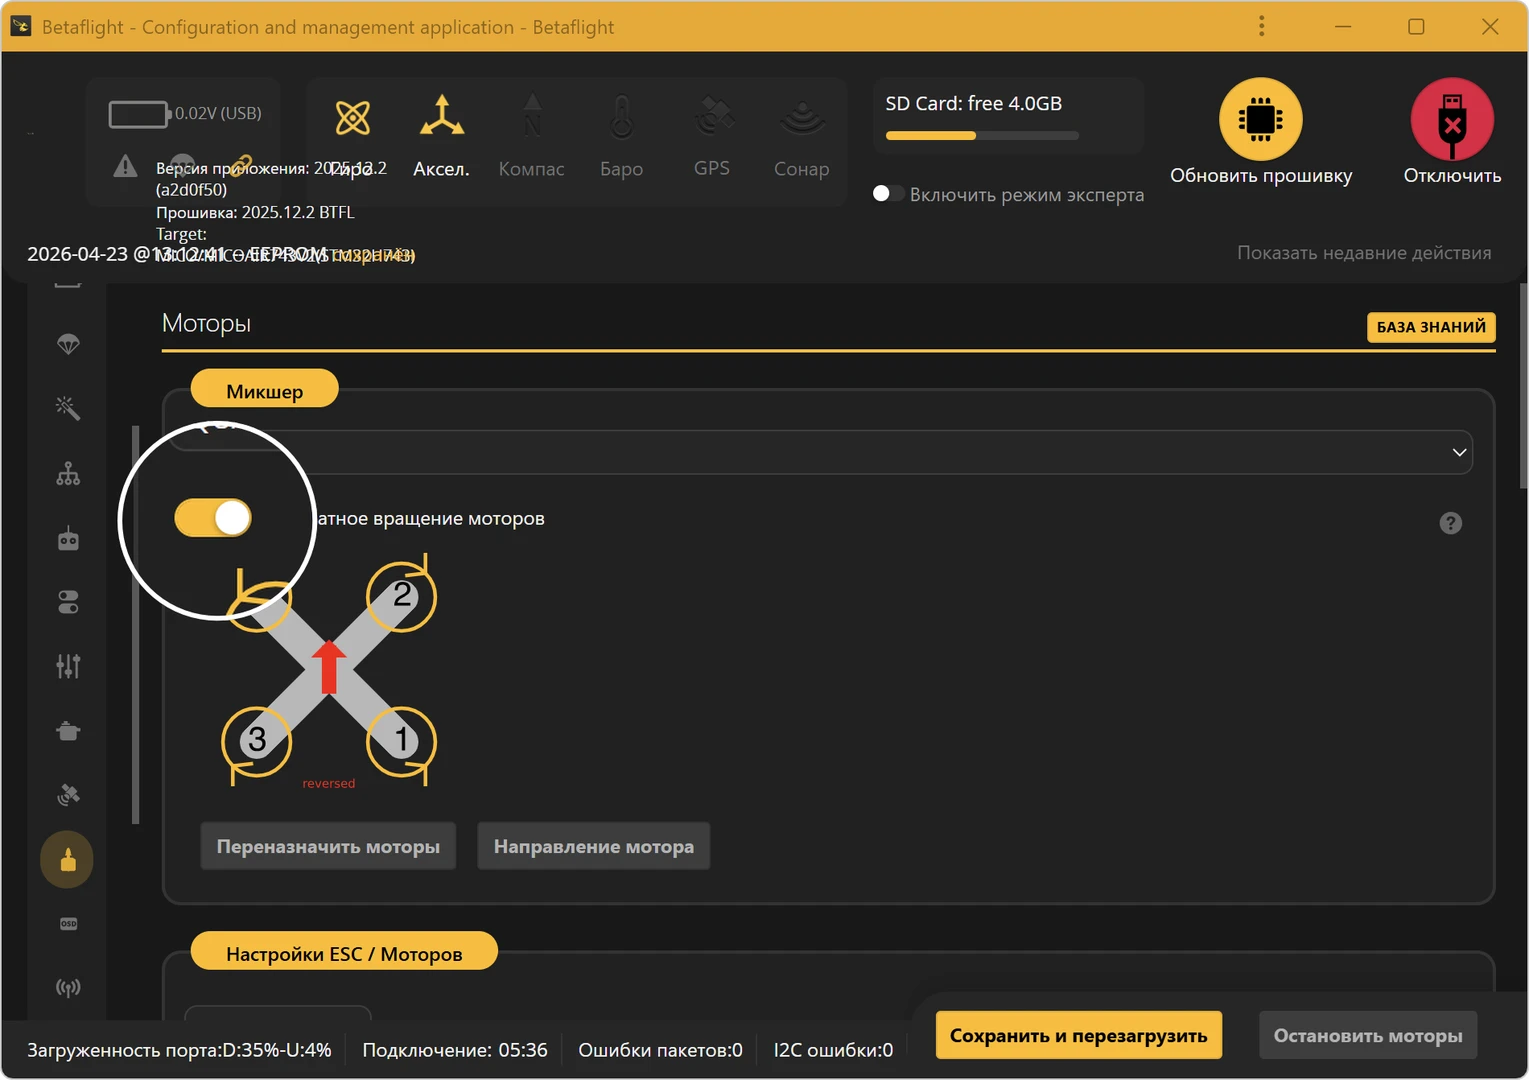
Включите Обратное вращение моторов (Motor direction is reversed).
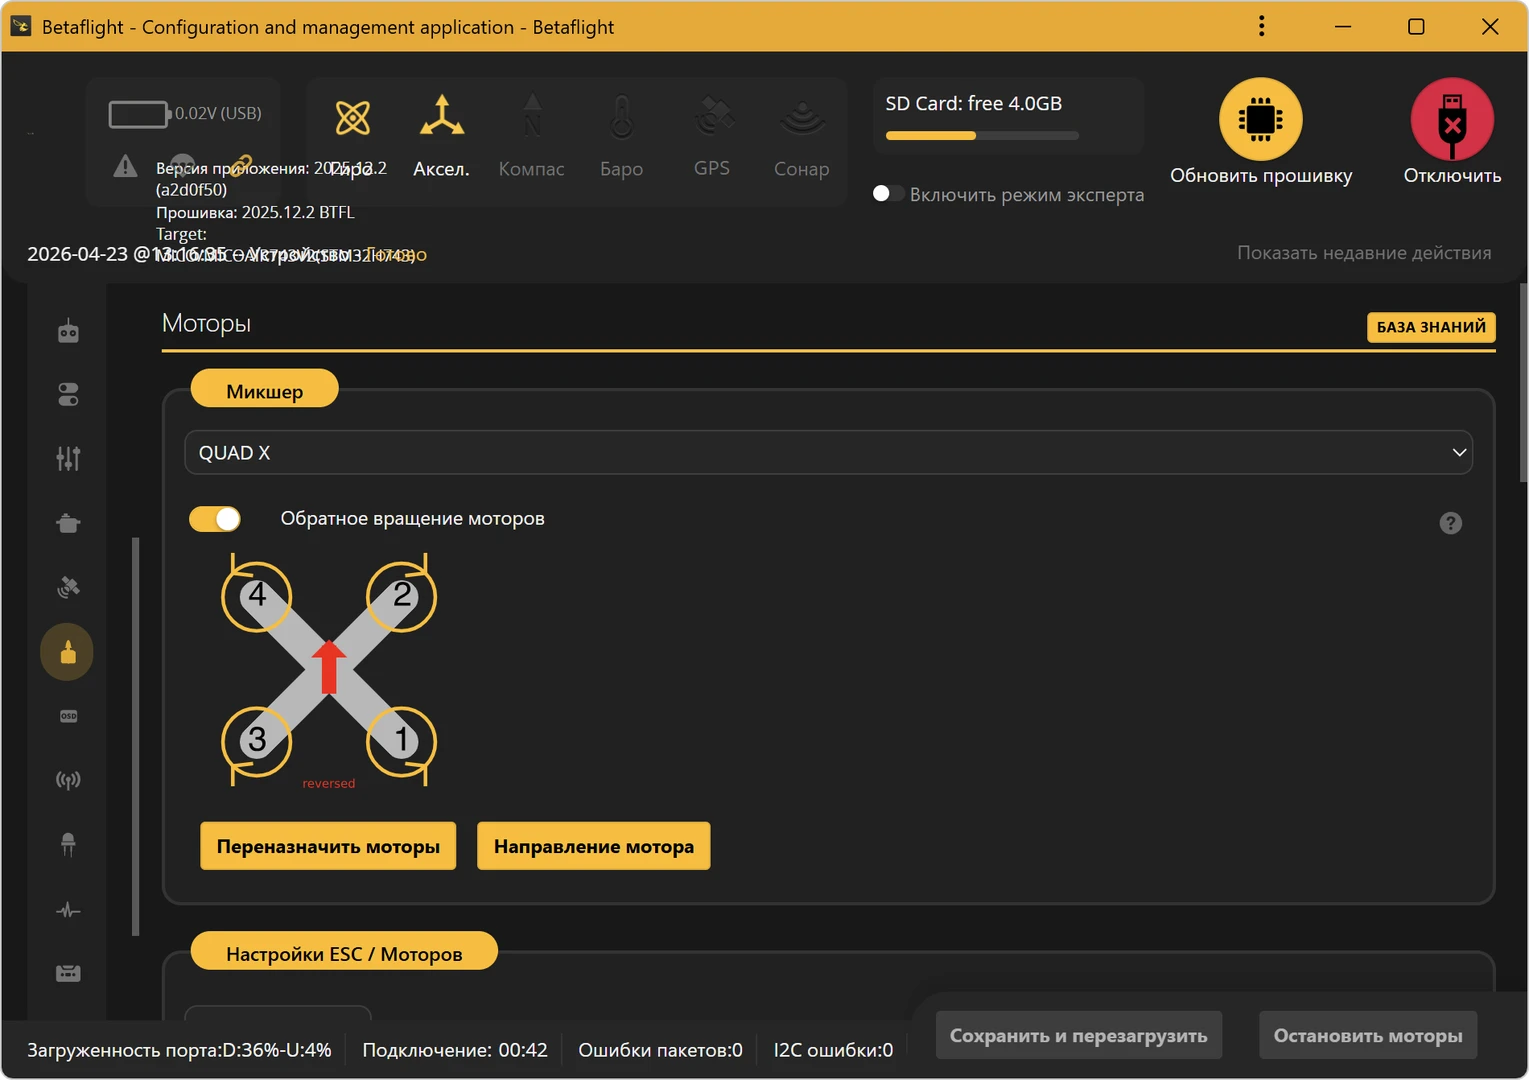
Для настройки направления вращения нажмите Направление мотора (Motor direction).
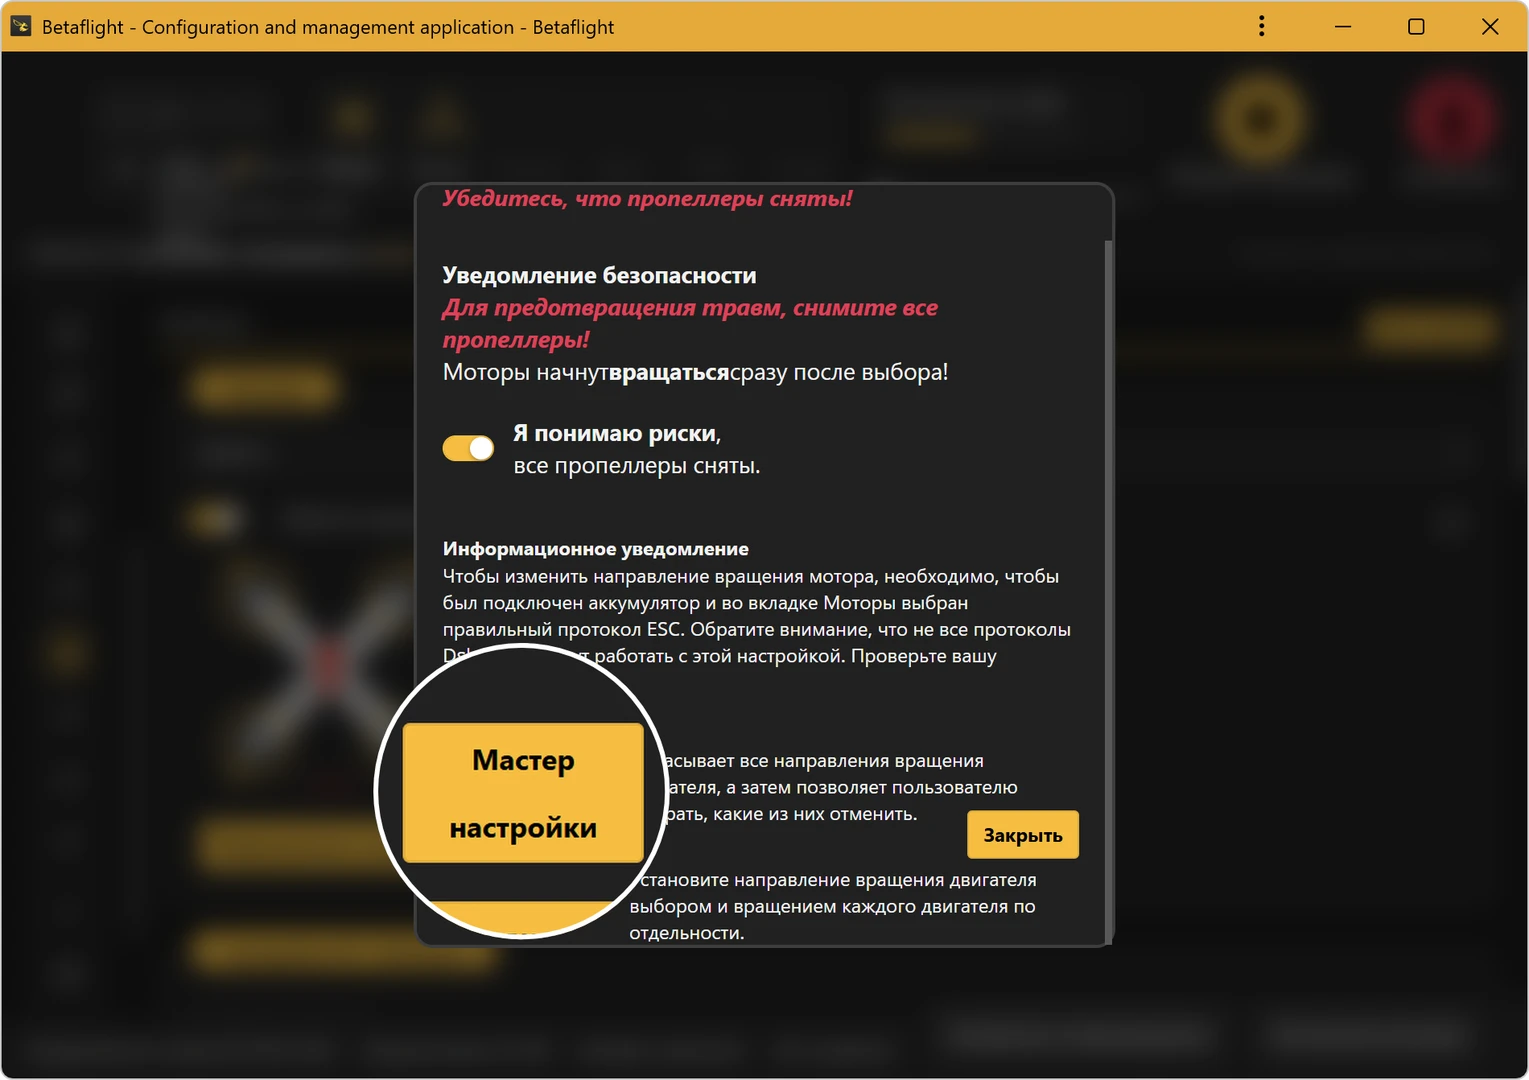
Подтвердите предупреждение, что пропеллеры сняты, и выберите способ настройки.
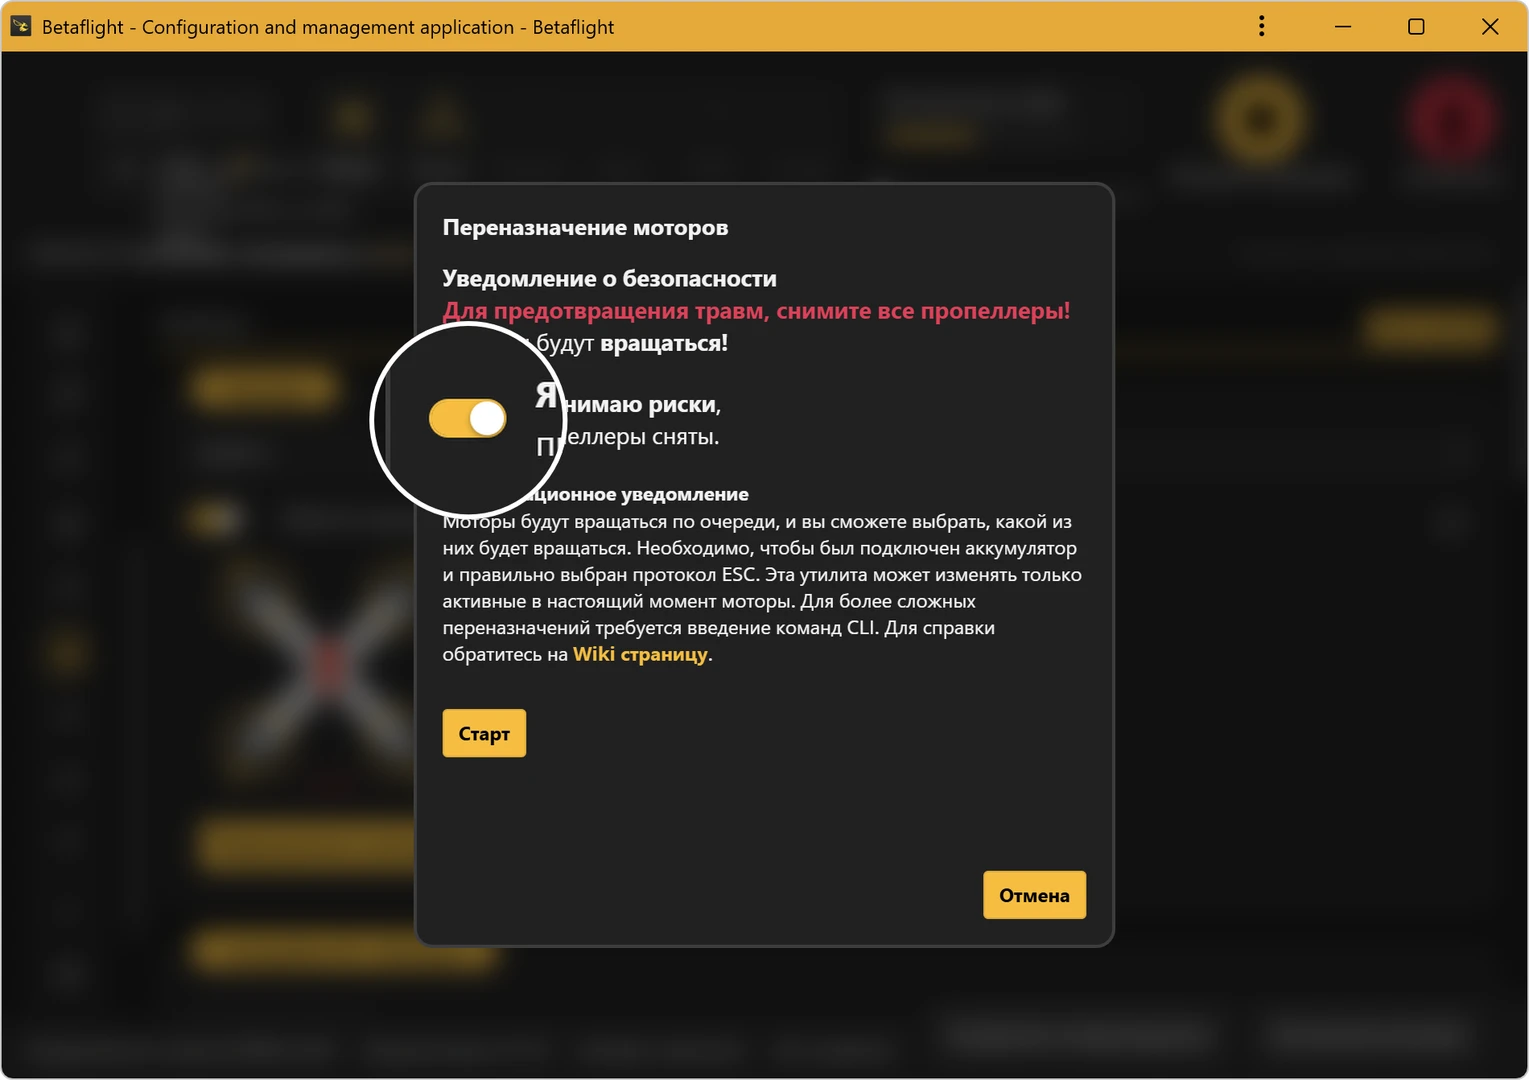
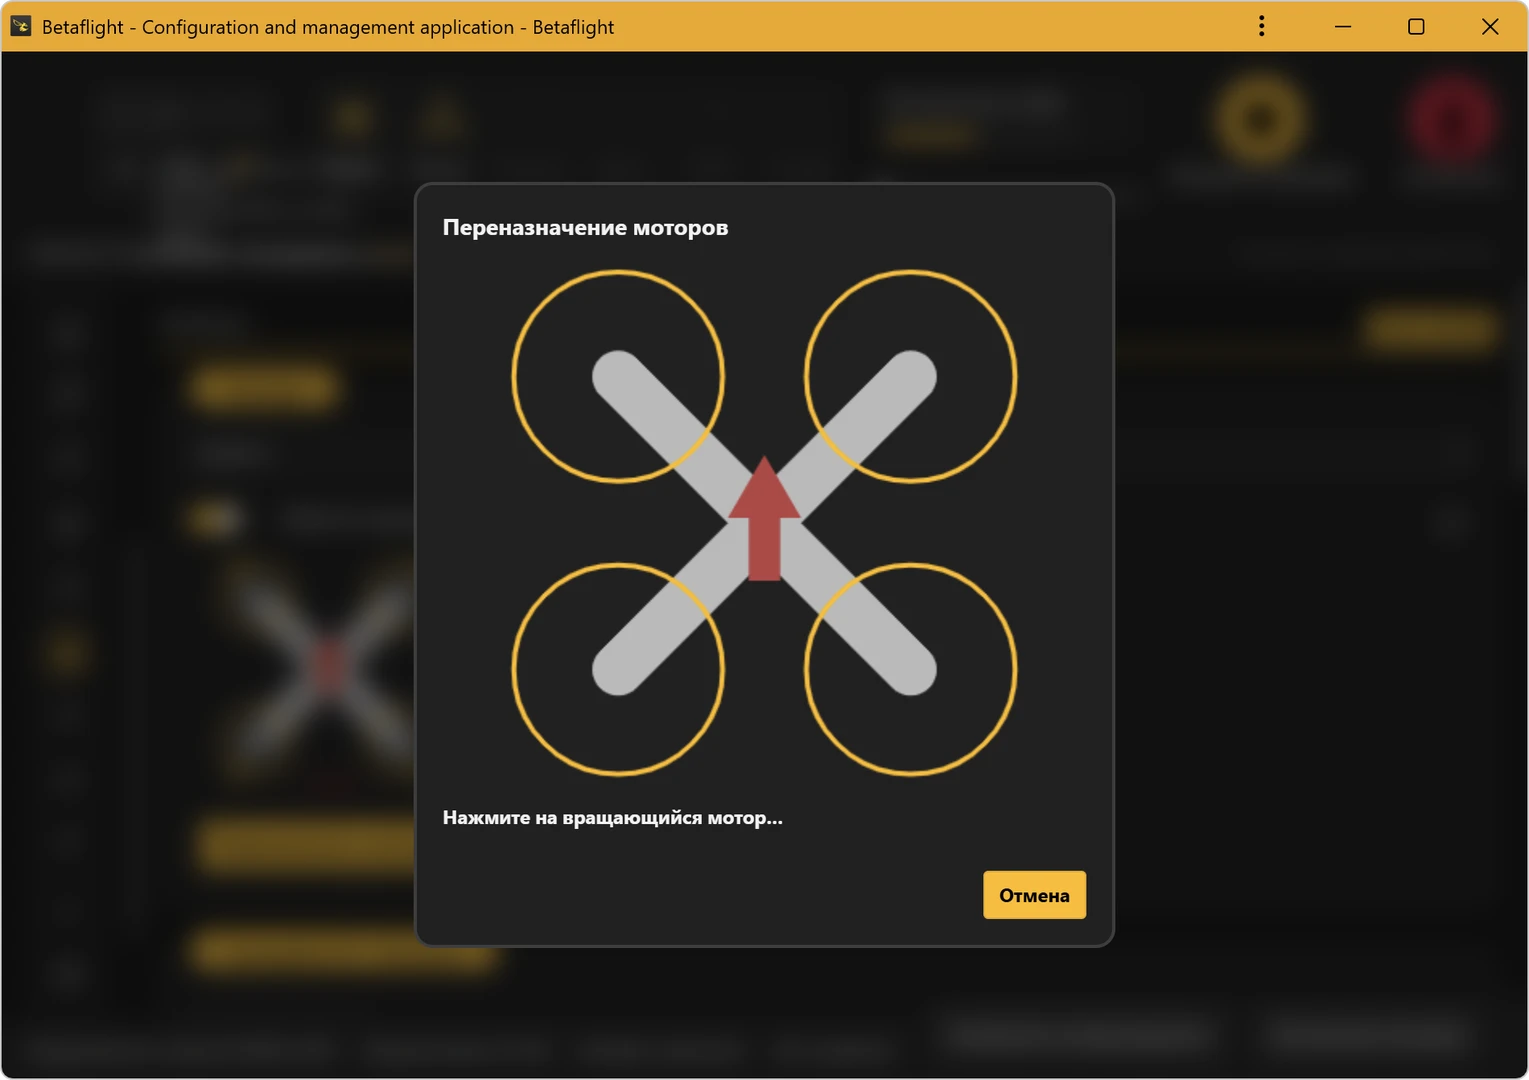
Для настройки порядка моторов нажмите Переназначить моторы (Reorder motors).
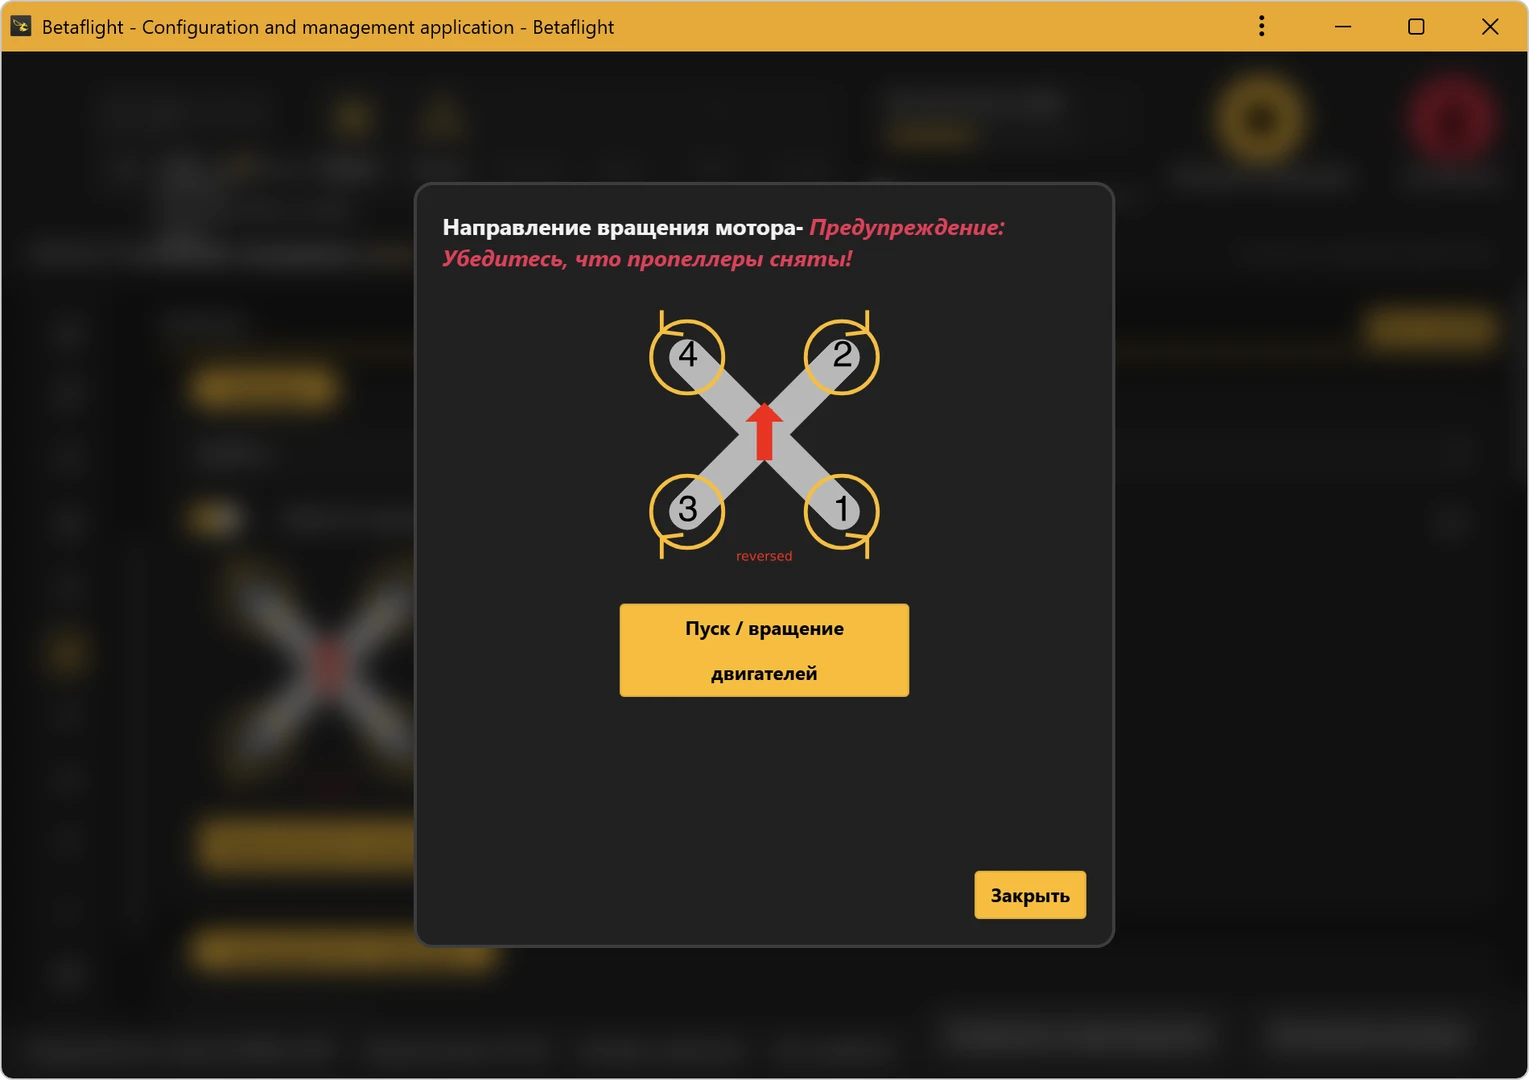
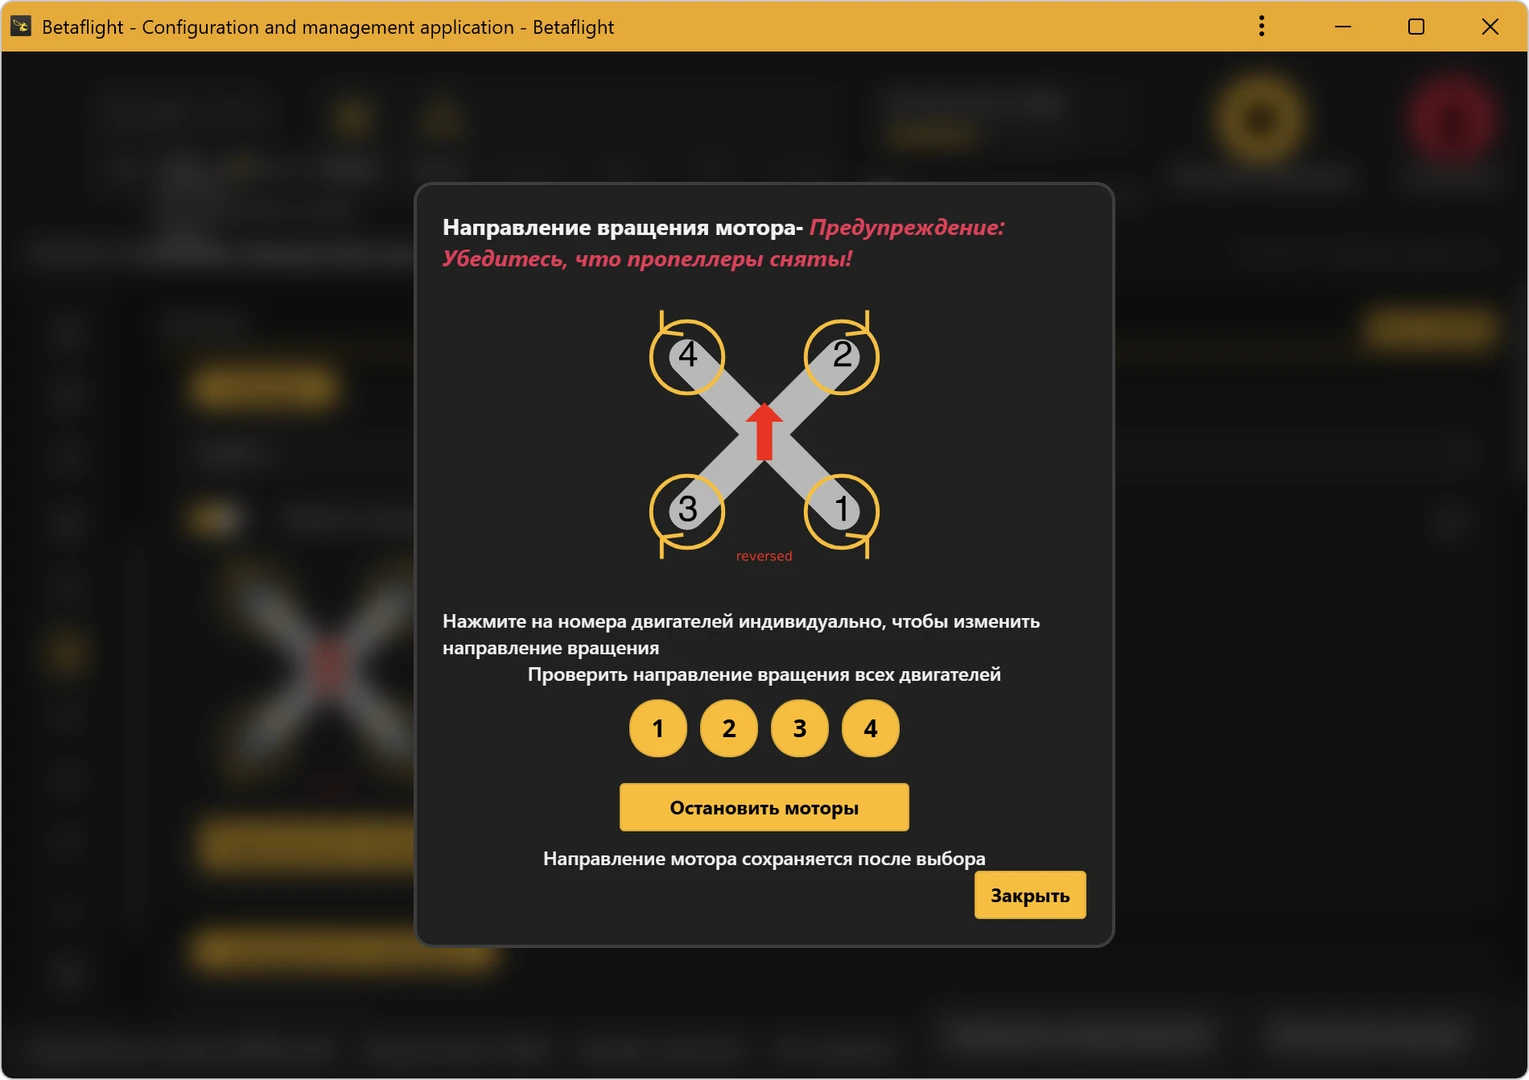
Если моторы вращаются не в ту сторону, измените направление через мастер настройки или по одному мотору.
Настройка OSD
Откройте вкладку OSD.
Для аналоговой видеосистемы выберите формат видеосигнала Авто (Auto).
В разделе Единицы измерения (Units) выберите Метрические (Metric).
Настройте таймеры:
Таймер 1 (Timer 1):
Время работы (On time);Таймер 2 (Timer 2):
Полный период работы (Total armed time).
В разделе Сигналы (Alarms) можно использовать значения как на примере:
RSSI:
20;Ёмкость (Capacity):
2200;Высота (Altitude):
100;Качество соединения (Link Quality):
60.
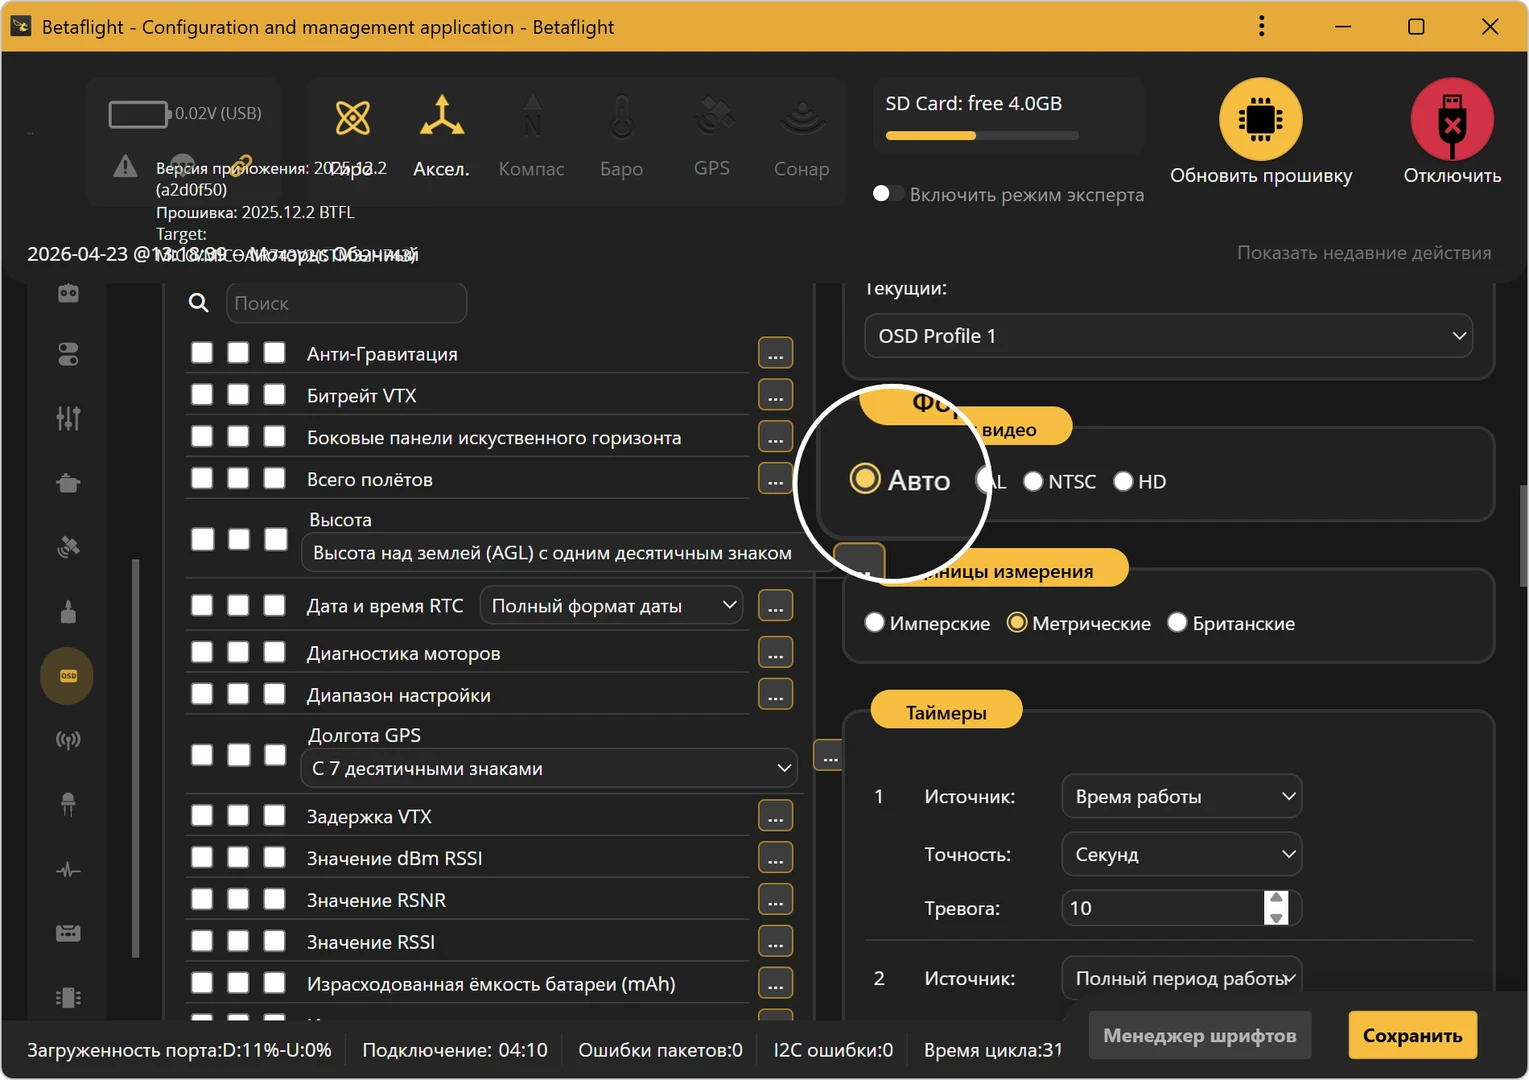
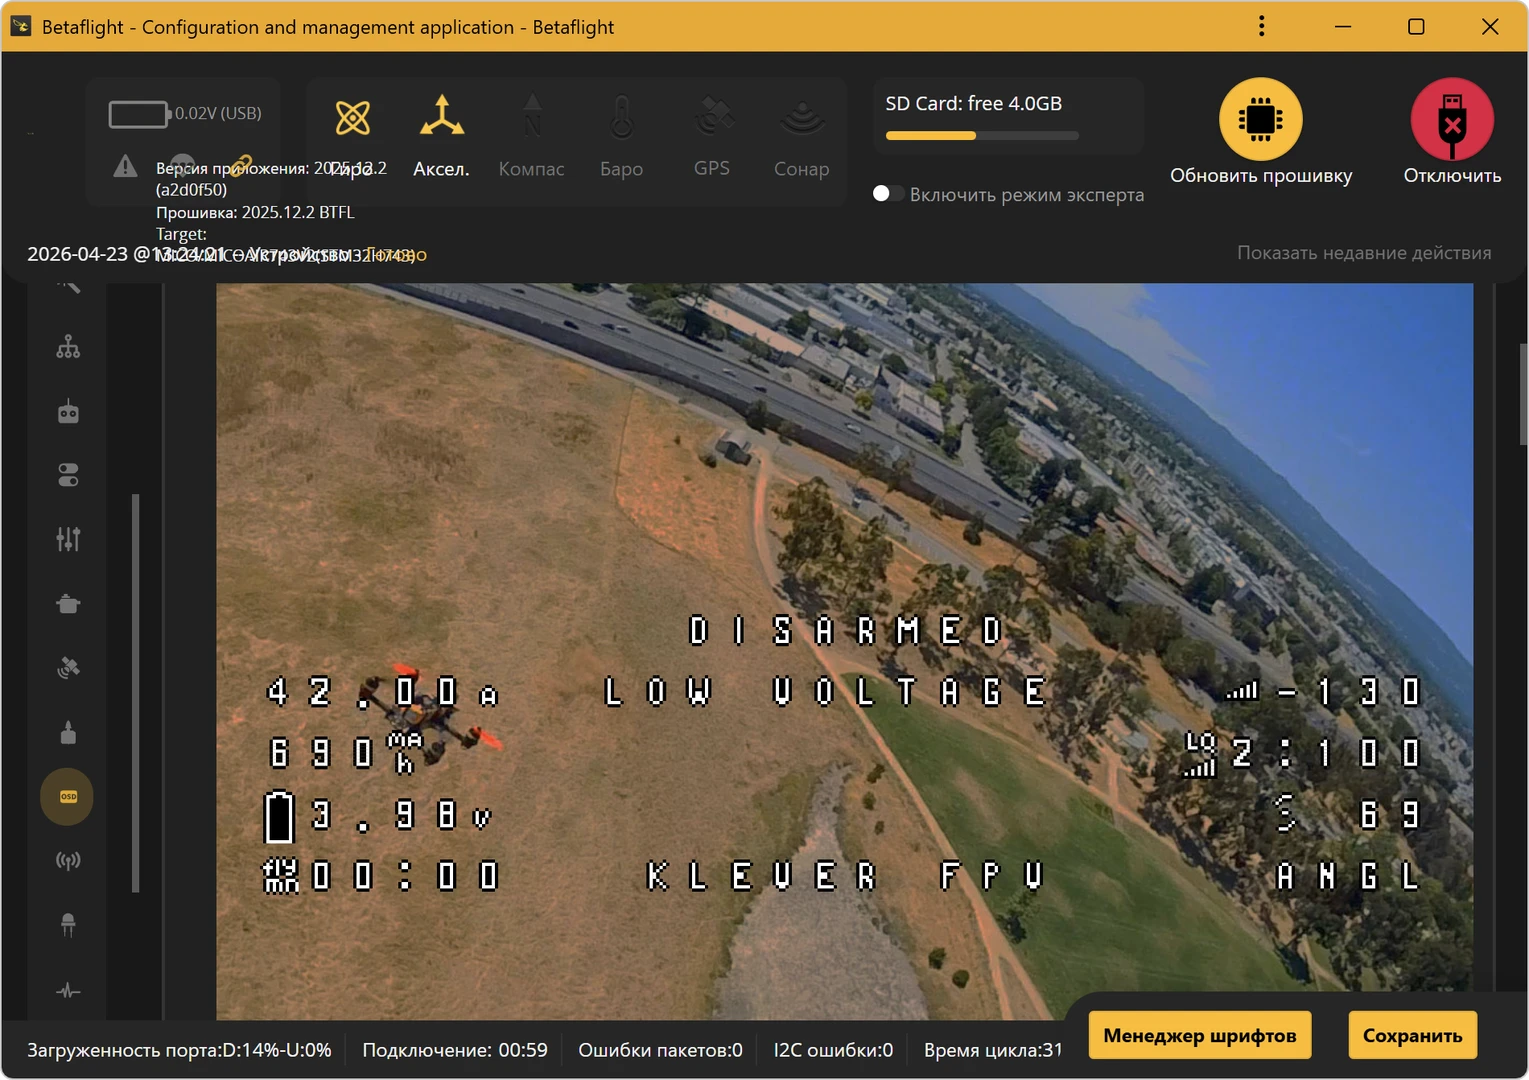
Включите и разместите на экране основные элементы OSD:
Название борта (Craft name);
Напряжение батареи (Battery voltage);
Disarmed;
Режим полёта (Fly mode);
Широта GPS (GPS latitude);
Долгота GPS (GPS longitude);
Положение газа (Throttle position);
Таймер 1 (Timer 1);
Таймер 2 (Timer 2);
Канал VTX (VTX channel);
Предупреждения (Warnings).
После размещения элементов нажмите Сохранить (Save).
Настройка видеопередатчика
Осторожно
Перед подачей питания подключите антенну к видеопередатчику. Не включайте видеопередатчик без антенны: это может привести к его повреждению. Используйте только разрешённые в вашем регионе частоты и мощность передатчика.
Откройте вкладку Видеопередатчик (Video Transmitter).
Если таблица VTX ещё не загружена, нажмите Загрузить из файла (Load from file).
Выберите файл VTX-таблицы.
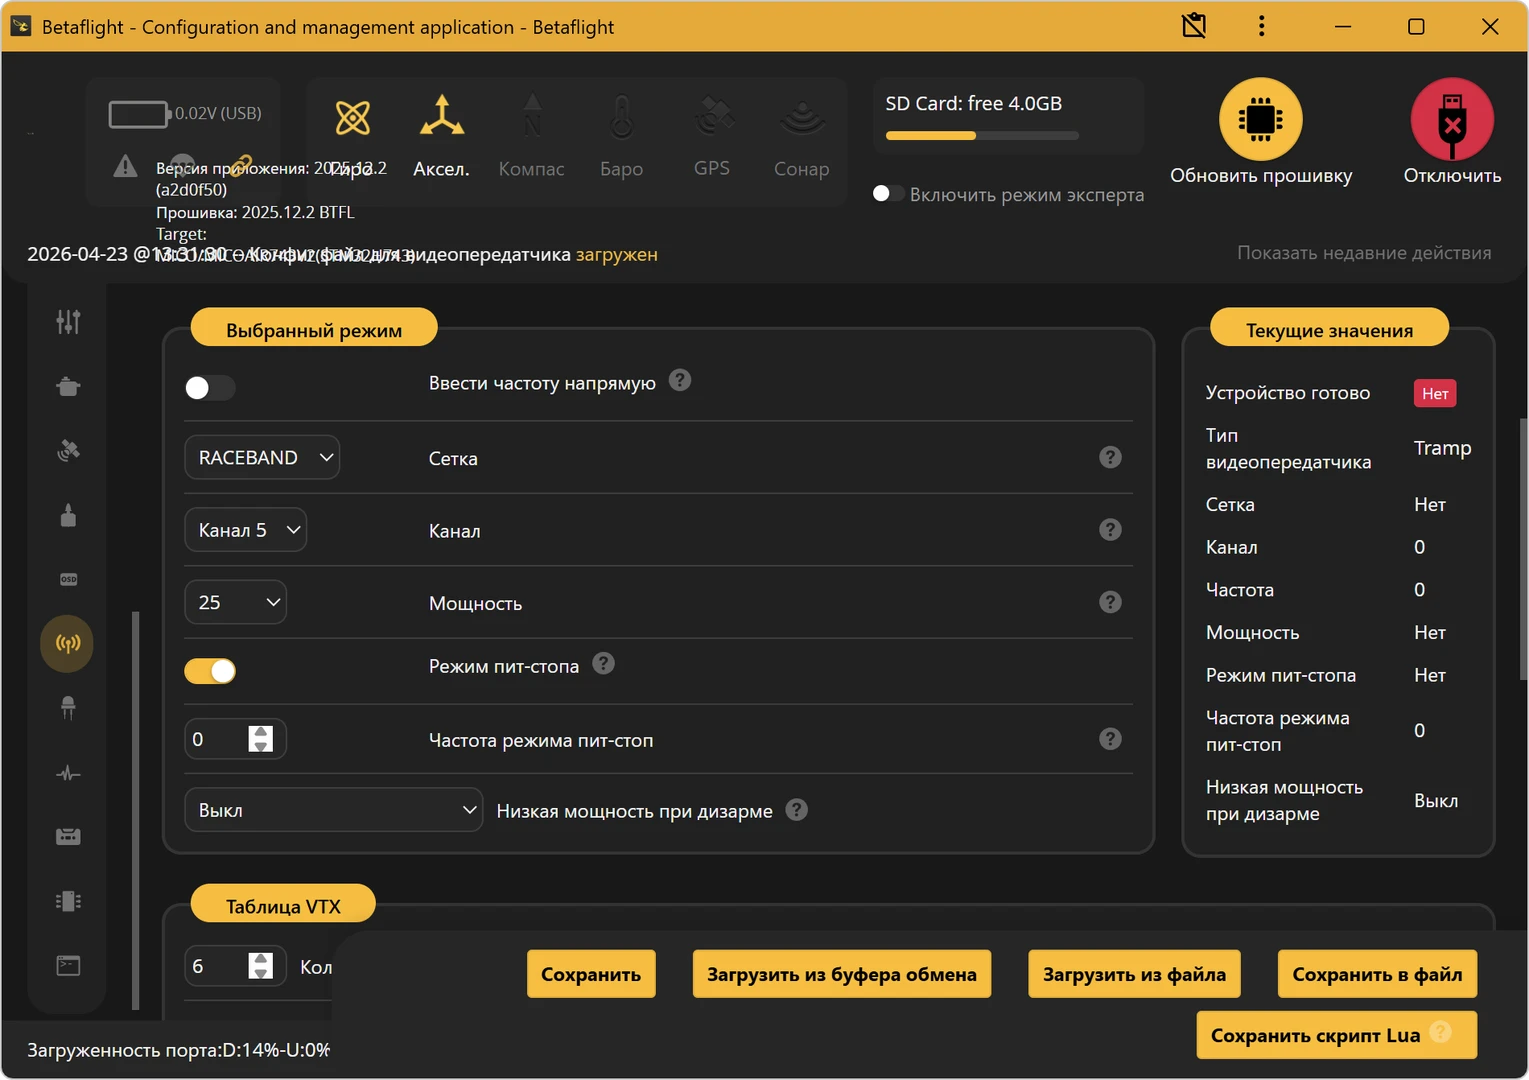
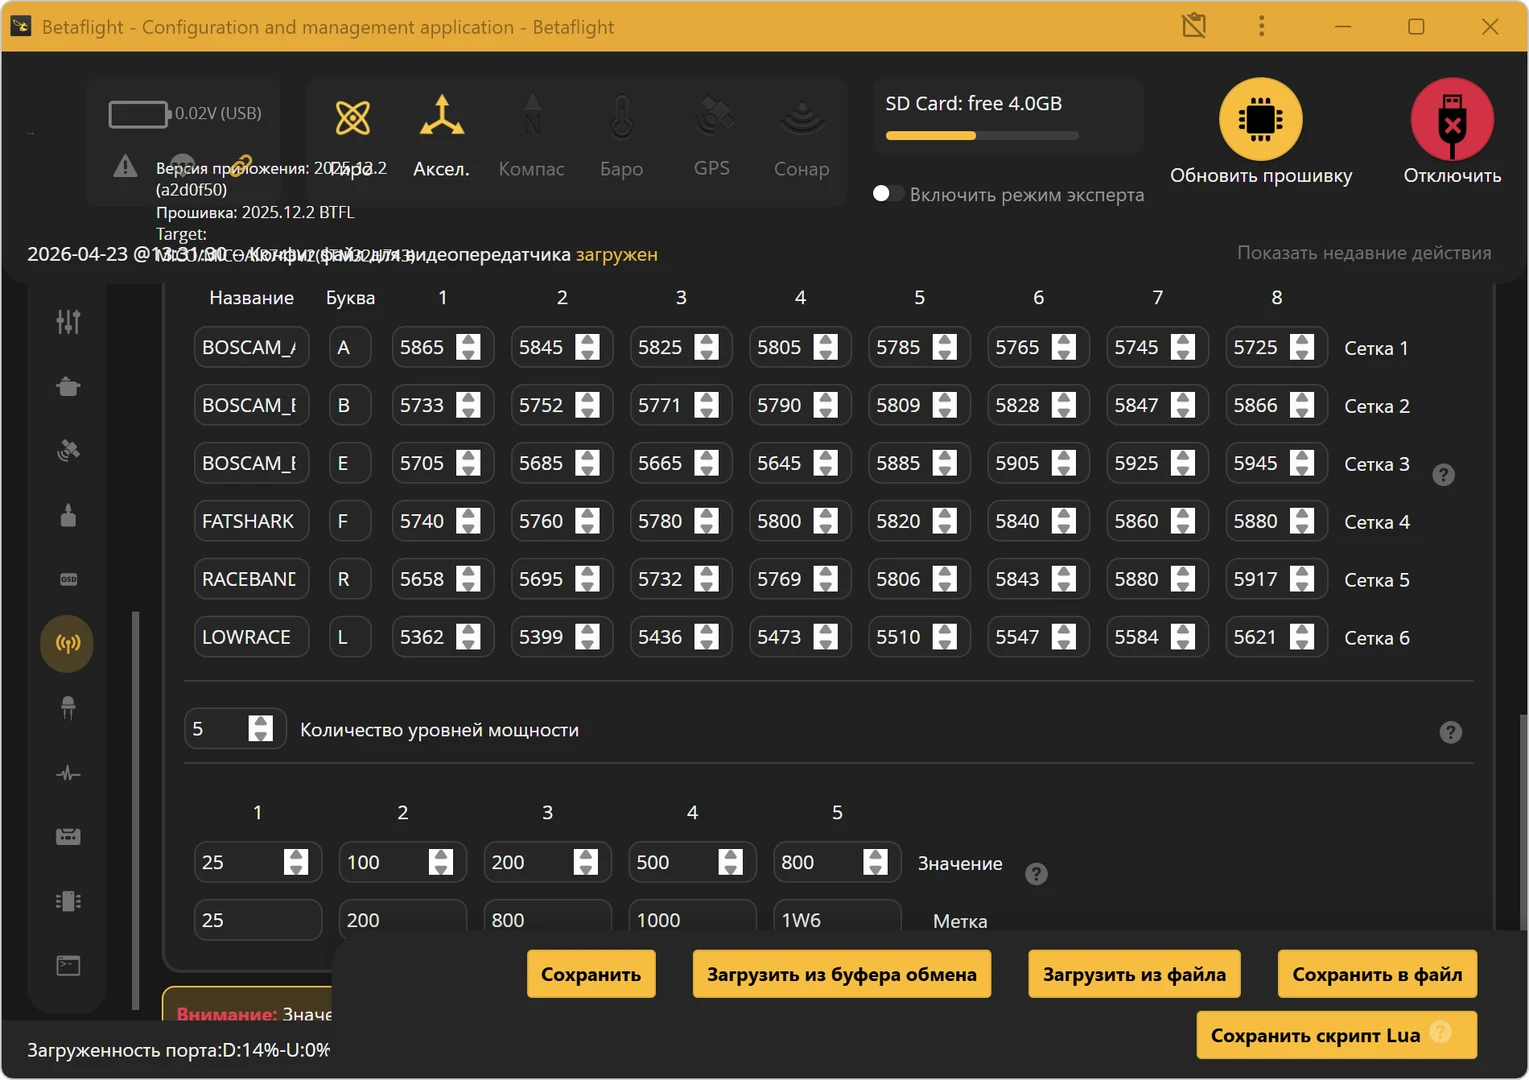
После загрузки таблицы проверьте параметры:
Сетка (Band):
RACEBAND;Канал (Channel):
Канал 5 (Channel 5);Мощность (Power):
25;Режим пит-стопа (Pit Mode): по необходимости;
Низкая мощность при дизарме (Low Power Disarm):
Выкл (Off).
Убедитесь, что таблица частот и уровней мощности загрузилась корректно.
Нажмите Сохранить (Save).
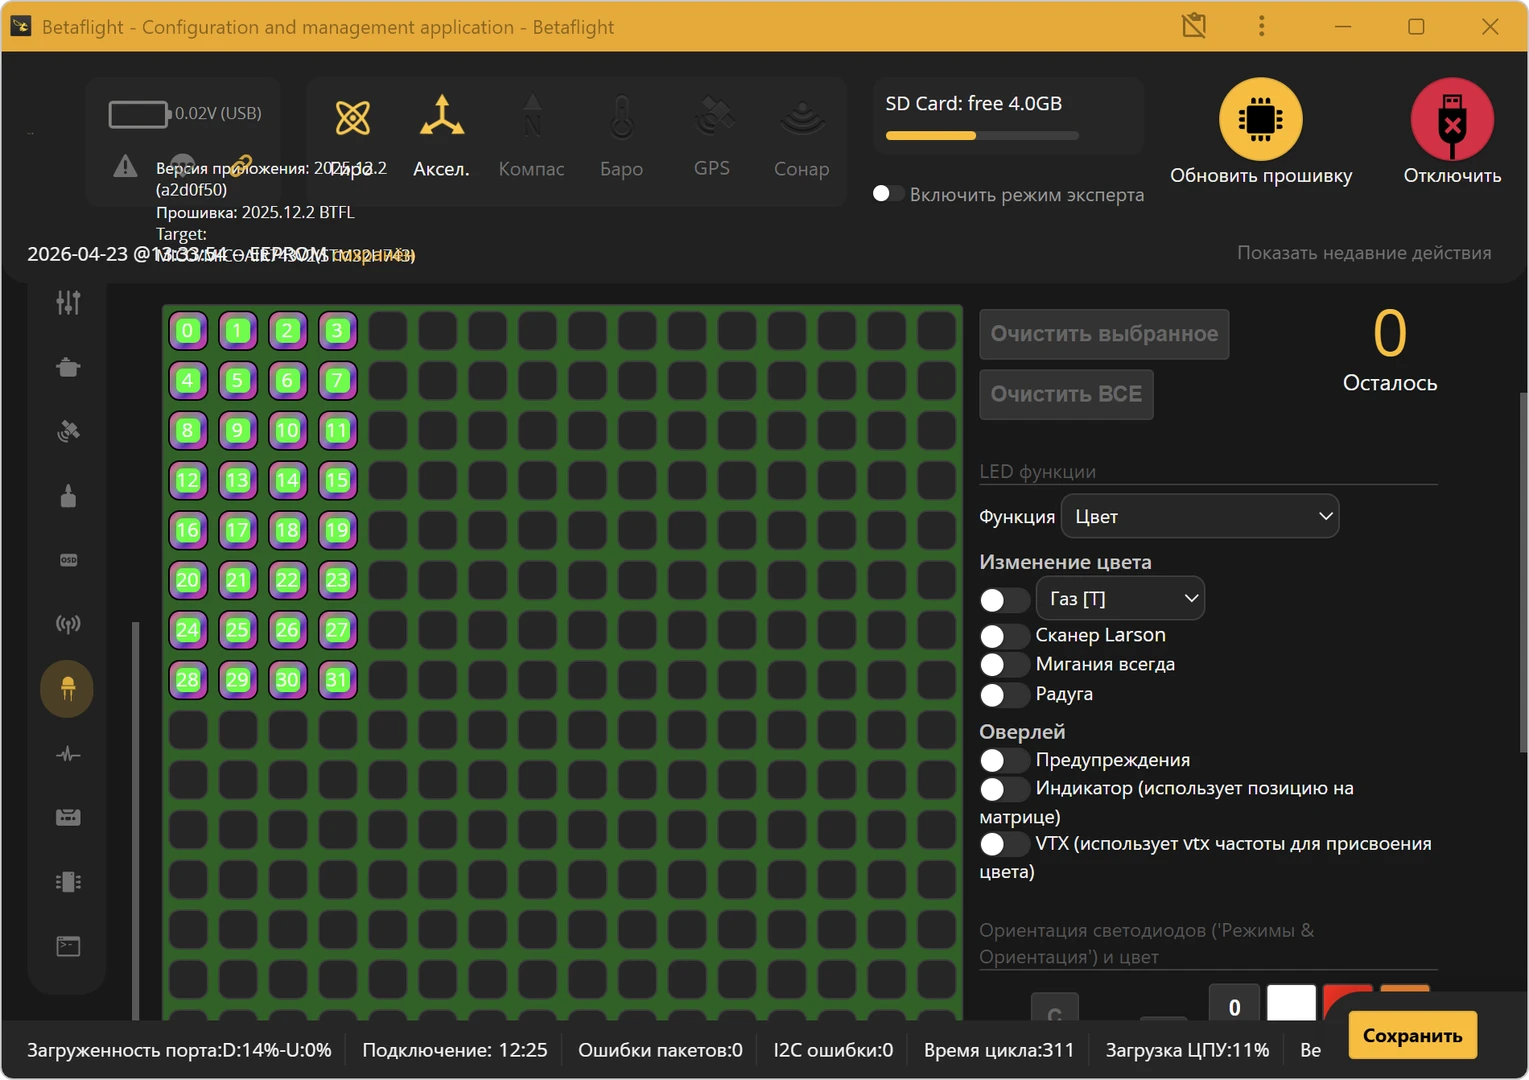
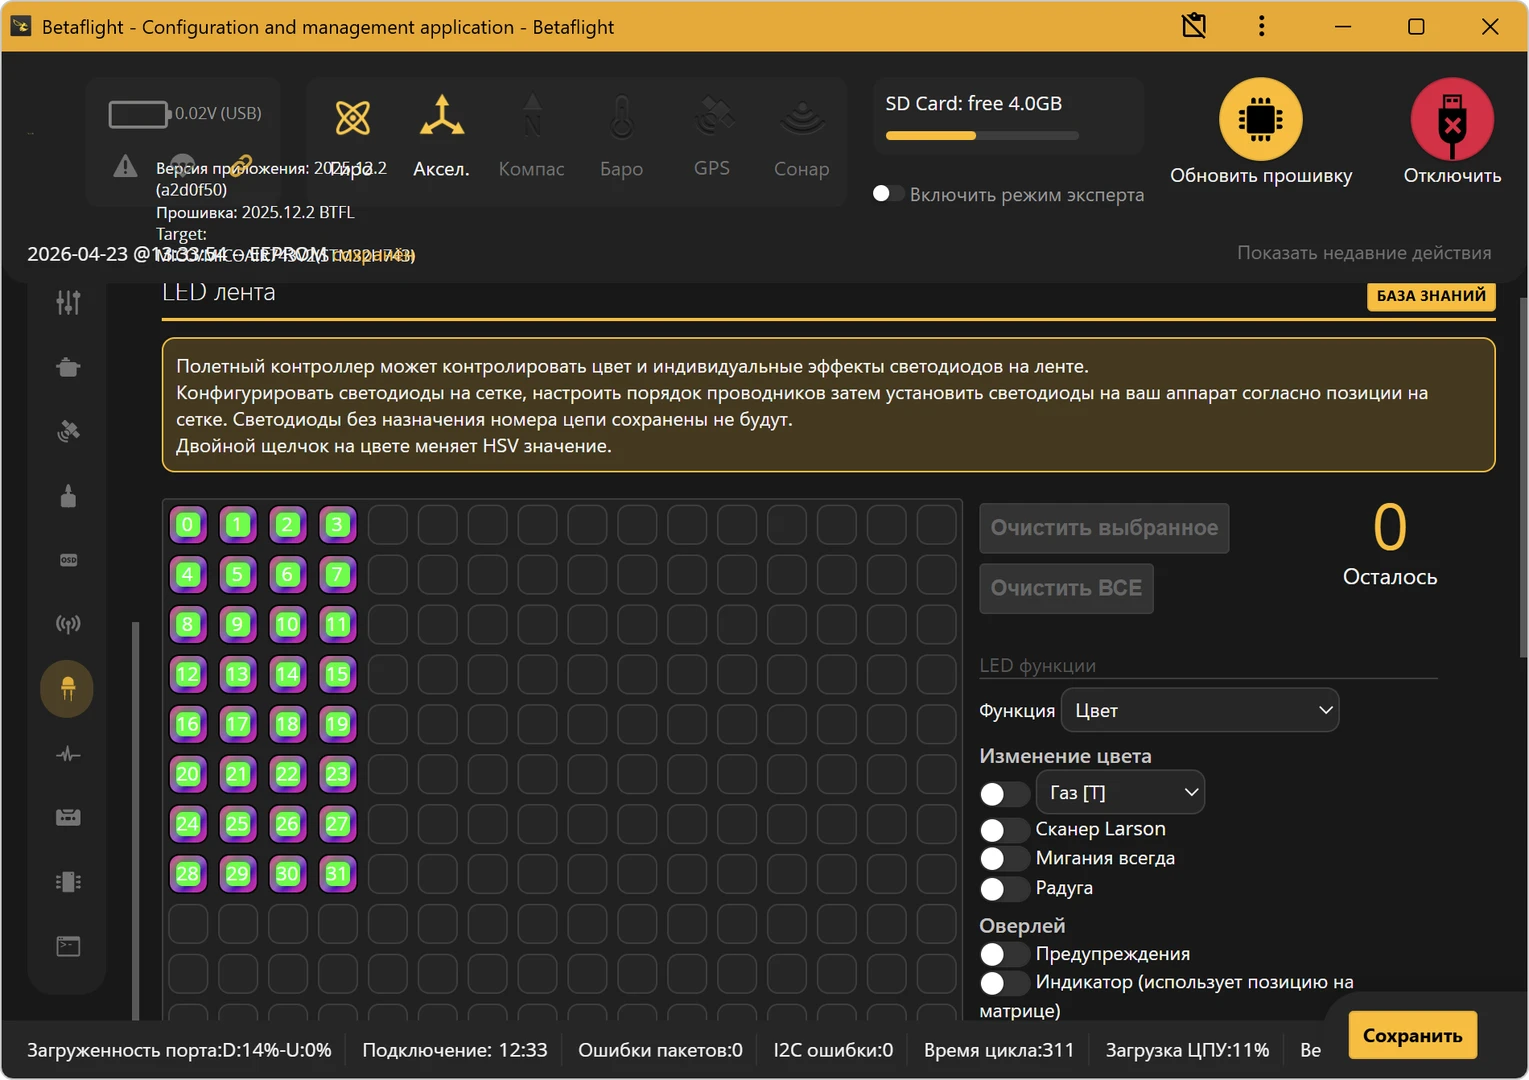
Настройка LED-ленты
Убедитесь, что функция Поддержка разноцветной LED ленты (LED_STRIP) уже включена во вкладке Конфигурация (Configuration).
Откройте вкладку LED лента (LED Strip).
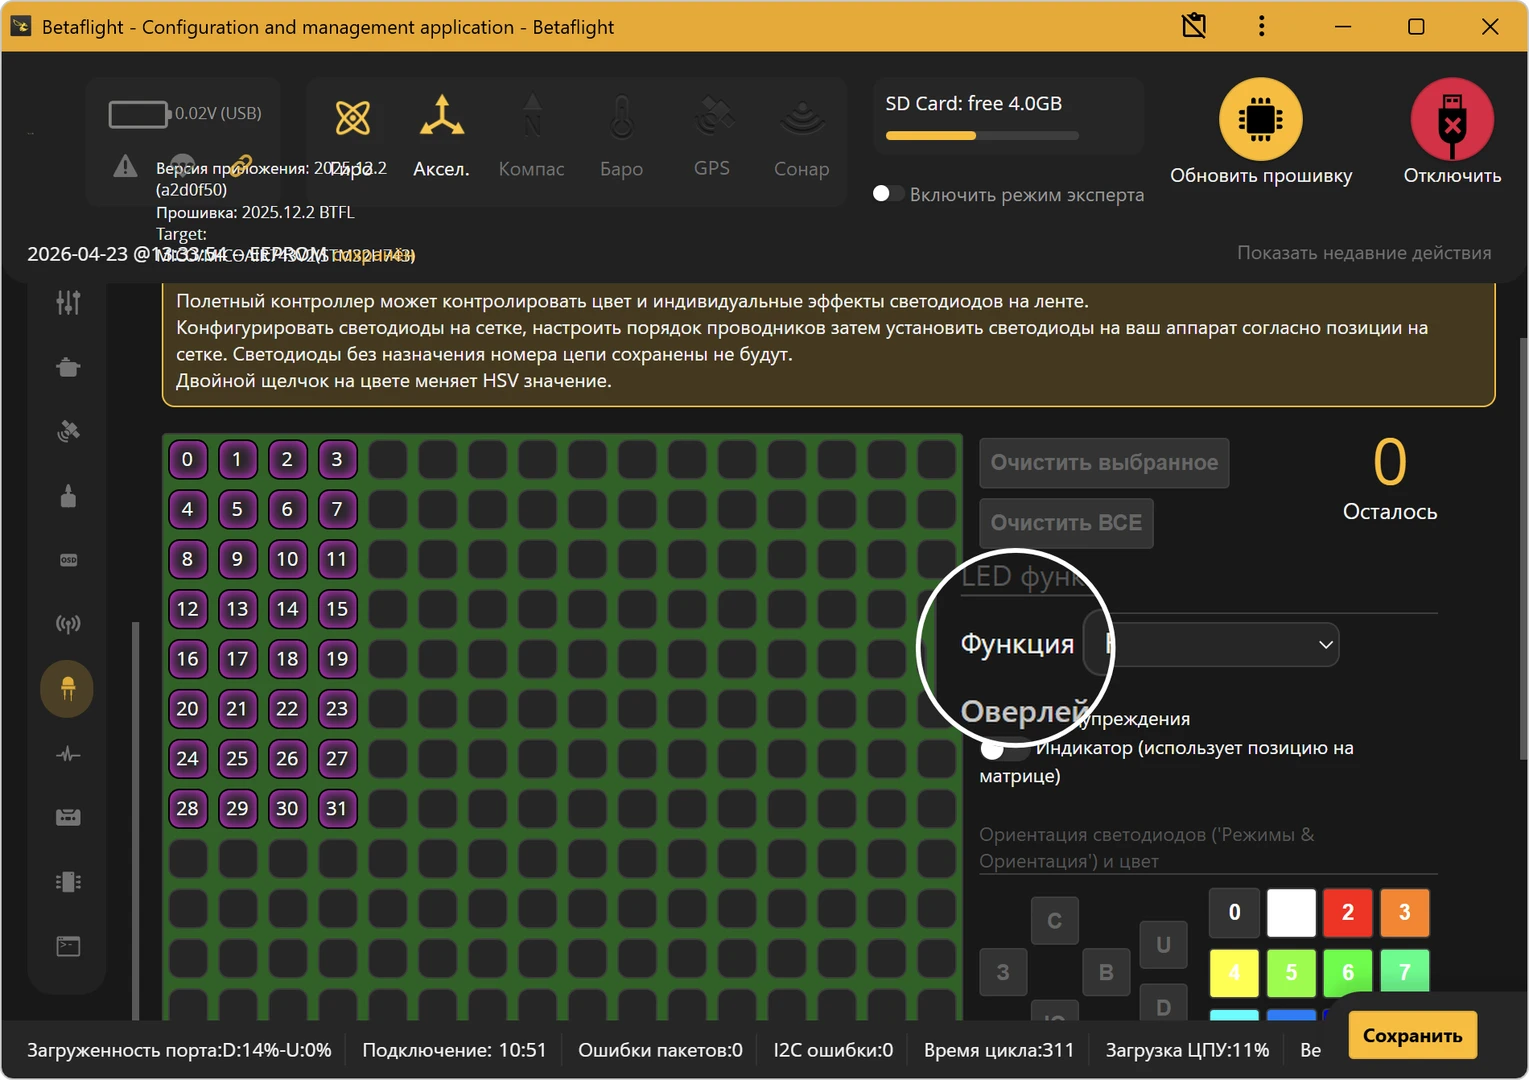
Разметьте используемые светодиоды на сетке.
Нажмите Режим назначения цепи (Wire Ordering Mode) и задайте порядок светодиодов.
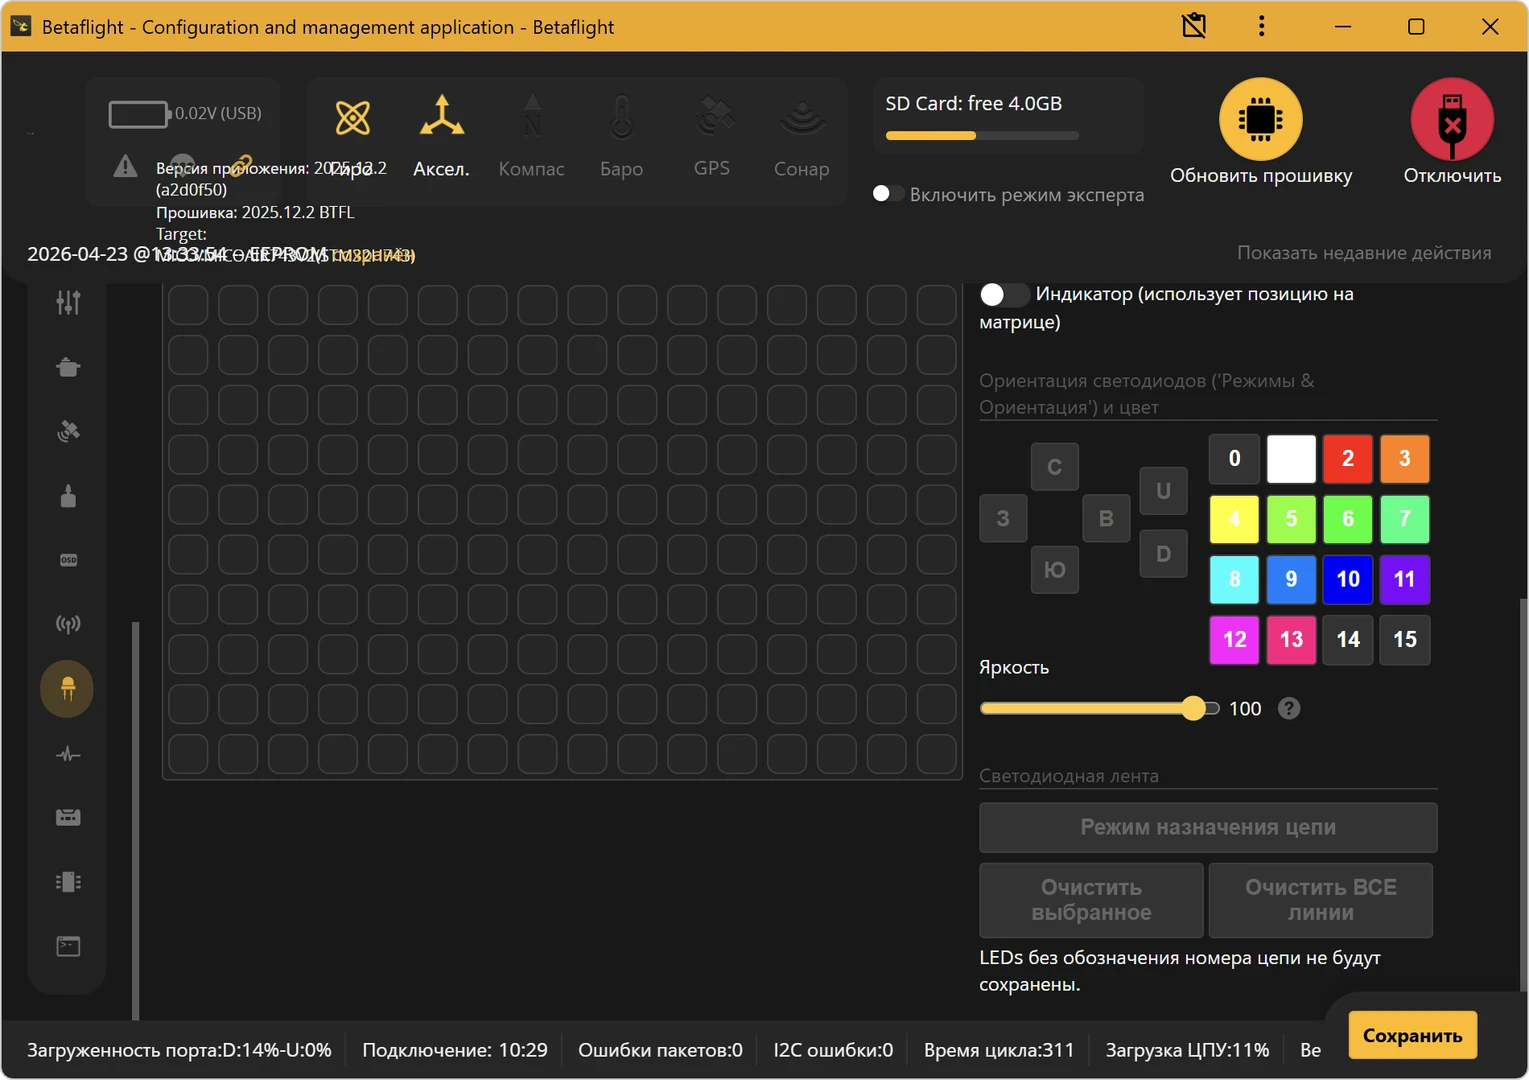
В поле Функция (Function) выберите Цвет (Color).
При необходимости в разделе Изменение цвета (Color modifier) выберите режим, например Газ (Throttle).
Назначьте цвета по своему усмотрению и нажмите Сохранить (Save).
Финальная проверка
Проверьте, что во вкладке Система (Setup) модель квадрокоптера повторяет реальные движения рамы.
Убедитесь, что стики и переключатели корректно отображаются во вкладке Приёмник (Receiver).
Проверьте, что при переключении режимов во вкладке Режимы (Modes) активируются нужные диапазоны.
Проверьте направление вращения моторов без пропеллеров.
Убедитесь, что OSD отображается в очках или видеошлеме.
После этого настройте радиоаппаратуру. Устанавливайте пропеллеры только после завершения всех проверок перед первым тестовым запуском.