Системы координат
Cистема координат — математический способ задавать положение объектов в пространстве: начало координат + оси + ориентация осей (x, y и z).
Frame (фрейм) — именованная система координат, привязанная к объекту или пространству, положение которой можно выразить относительно другой frame.
Примечание
Для работы с фреймами в квадрокоптерах «Клевер» используется ROS-пакет tf2.
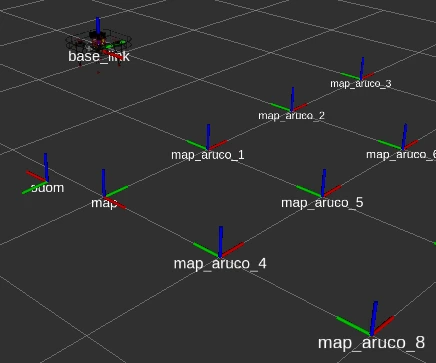
Пример расположения фреймов в пространстве
Основные фреймы пакета clover2 организованы в соответствии с соглашением REP 105:
base_link— система координат относительно корпуса квадрокоптера;odom— система координат относительно точки инициализации полетного контроллера;map– система координат относительно карты маркеров (в конфигурации карты можно изменить название этого фрейма, но рекомендуется использовать стандартное название для соответствия с соглашением).
Таким образом, base_link перемещается и поворачивается вместе с квадрокоптером, а odom и map используются как системы отсчета для определения его положения в пространстве.
Помимо указанных выше фреймов для каждого маркера в карте создается отдельный frame. По умолчанию, фреймы маркеров называются map_aruco_<id>, где <id> — идентификатор маркера.
Подсказка
Точка пересечения цветных осей — начало соответствующего фрейма. Стрелки показывают положительные направления осей: X — красная, Y — зеленая, Z — синяя.
Согласно REP 103 для фреймов, связанных с корпусом квадрокоптера, ось X направлена вперед, Y — влево, Z — вверх.