Полетные режимы
Режим полета определяет алгоритм управления конструктором и реакцию полетного контроллера на команды пользователя.
Чтобы настроить полетные режимы, используйте QGroundControl:
Перейдите в панель Vehicle Configuration.
В левом меню выберите Flight Modes.
В поле Mode Channel выберите канал переключения полетных режимов. Назначьте на него переключатель SwC (Channel 6).
При необходимости настройте аварийное отключение электродвигателей. Для этого в поле Emergency Kill Switch Channel назначьте переключатель SwA.
В полях Flight Mode 1-6 выберите необходимые режимы для разных положений переключателя.
Рекомендуемые настройки:
Flight Mode 1: Stabilized
Flight Mode 4: Altitude
Flight Mode 6: Position
После настройки переключайте режимы с помощью переключателя SwC и проверяйте, что QGroundControl корректно отображает выбранный режим.
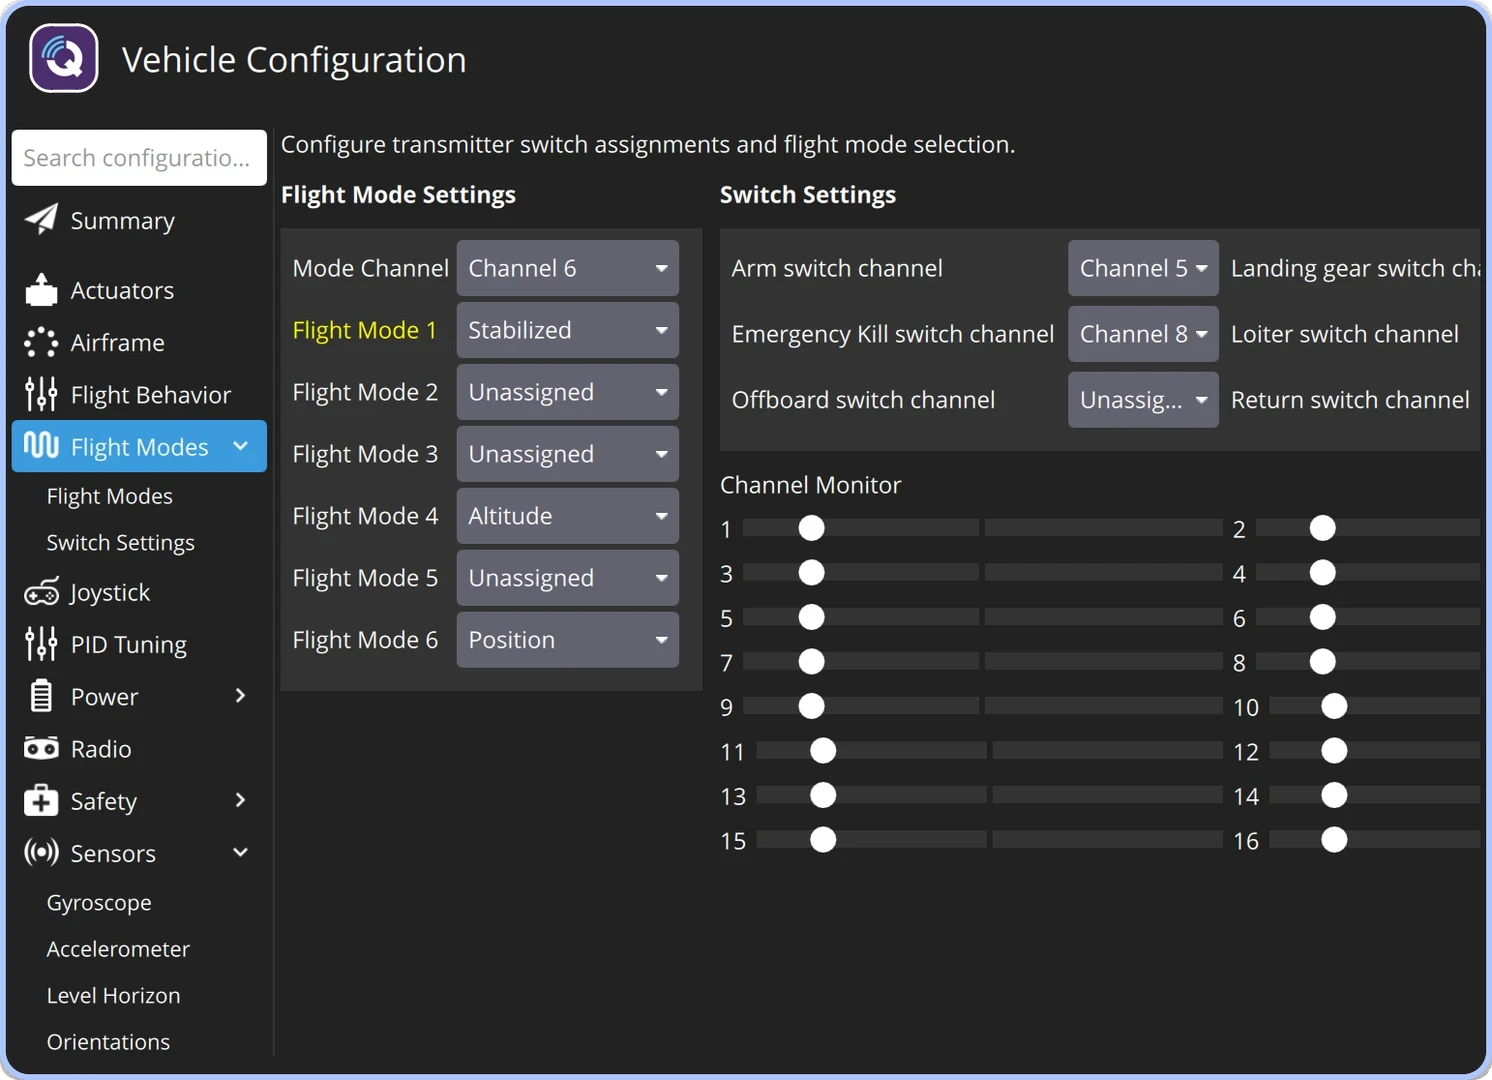
Настройка полетных режимов
Ручное управление
В ручных режимах пилот непосредственно управляет конструктором квадрокоптера. GPS, компьютерное зрение и барометр в этих режимах не используются.
Осторожно
Перед использованием ручных режимов убедитесь, что вы уверенно управляете конструктором квадрокоптера.
STABILIZED / MANUAL — режим стабилизации положения. Пилот управляет газом, тангажом, креном и рысканьем. При отпускании стиков конструктор самостоятельно выравнивается по крену и тангажу.
ACRO — режим управления газом и угловыми скоростями. Конструктор не выравнивается автоматически после возврата стика крена или тангажа в центральное положение. Режим часто используют для гонок. Для безопасного управления необходим достаточный опыт пилотирования.
RATTITUDE — сочетание режимов STABILIZED и ACRO. При небольшом отклонении стика режим работает аналогично режиму STABILIZED. При значительном отклонении стика режим переходит к управлению, аналогичному режиму ACRO.
Режимы с использованием дополнительных датчиков
ALTCTL (Altitude) — режим удержания высоты. Для определения высоты используется барометр или другой датчик высоты. Пилот управляет изменением высоты, тангажом, креном и рысканьем.
POSCTL (Position) — режим управления положением и скоростью движения. Полетный контроллер может использовать барометр, GPS, компьютерное зрение и другие доступные датчики. Режим подходит для обычных полетов и упрощает управление конструктором.
Автоматический полет
В автоматических режимах конструктор квадрокоптера выполняет заданную программу полета. Пилот не управляет им непосредственно с помощью стиков аппаратуры управления.
OFFBOARD — режим управления с внешнего компьютера, например с Raspberry Pi. Режим используется для автономных полетов, в том числе с применением ROS 2.
AUTO.MISSION — режим выполнения заранее загруженной полетной миссии. Миссию можно загрузить через QGroundControl или по протоколу MAVLink.
AUTO.RTL — автоматический возврат в точку взлета. При необходимости конструктор сначала набирает заданную высоту. Затем он летит к точке взлета и выполняет посадку. Параметры возврата и посадки можно изменить в настройках.
AUTO.LAND — автоматическая посадка в текущей точке. Режим можно использовать для безопасного завершения полета. Он также может применяться при потере сигнала управления.
Дополнительная информация: PX4 Flight Modes.