Клевер 5 ДЕВ
Содержание
Крепежные элементы
Совет
Используйте крепежные элементы только в соответствии с настоящей инструкцией.
Осторожно
Установка винтов, гаек или стоек несоответствующего размера может привести к повреждению компонентов или конструкции.
Ячейка 1 
Гайка запрессовочная М3 |
Ячейка 2 
Гайка нейлоновая М3 |
Ячейка 3 
Стойка нейлоновая M2.5х6 |
Ячейка 4
Гайка нейлоновая М2.5 |
Ячейка 5
Гайка нейлоновая М2 |
Ячейка 6 
Винт M3x40 |
Ячейка 7 
Винт M3x12 |
Ячейка 8 
Винт M3x8 |
Ячейка 9 
Винт M3x6 |
Ячейка 10 
Винт M3x4 |
Ячейка 11 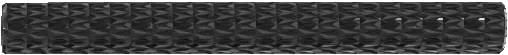
Стойка алюминиевая M3x40 |
Ячейка 12 
Стойка антивибрационная |
Ячейка 13 
Винт M3x10 |
Ячейка 14 
Стойка алюминиевая M3x10 |
Ячейка 15
Стойка алюминиевая M3x30 |
Ячейка 16 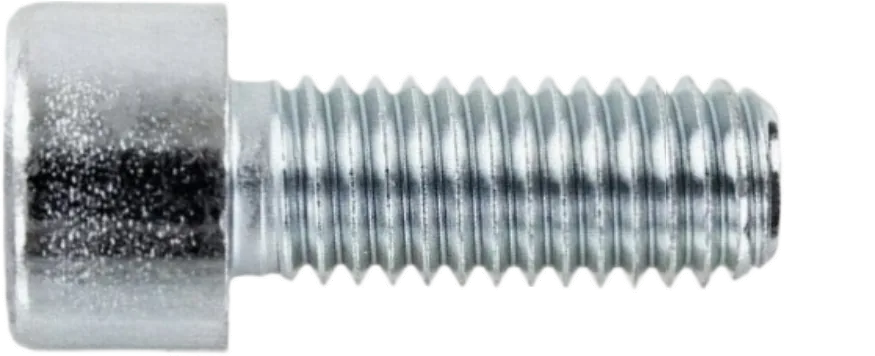
Винт M2x6 |
Ячейка 17 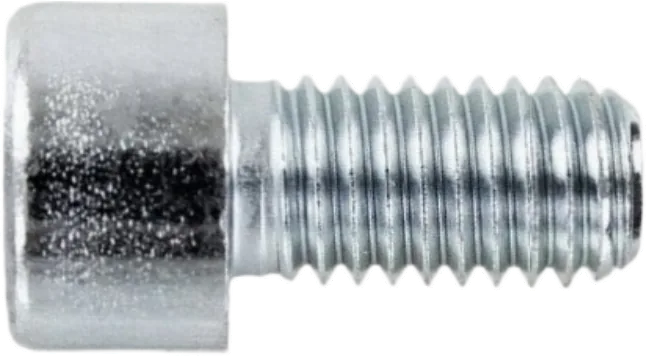
Винт M2.5x4 |
Ячейка 18
Винт M2.5x6 |
Ячейка 19 
Саморез M1.4x4 |
Ячейка 20
Винт M2x3 |
Ячейка 21 
Стойка нейлоновая M3x30 |
Ячейка 22 
Стойка нейлоновая M3x20 |
Ячейка 23 
Стойка нейлоновая M3x40 |
Ячейка 24 
Саморез M1.4x10 |
Ячейка 25 
Винт М2.5х25 |
Схема подключения электронных компонентов
Совет
Подключайте электронные компоненты согласно приведенной схеме.
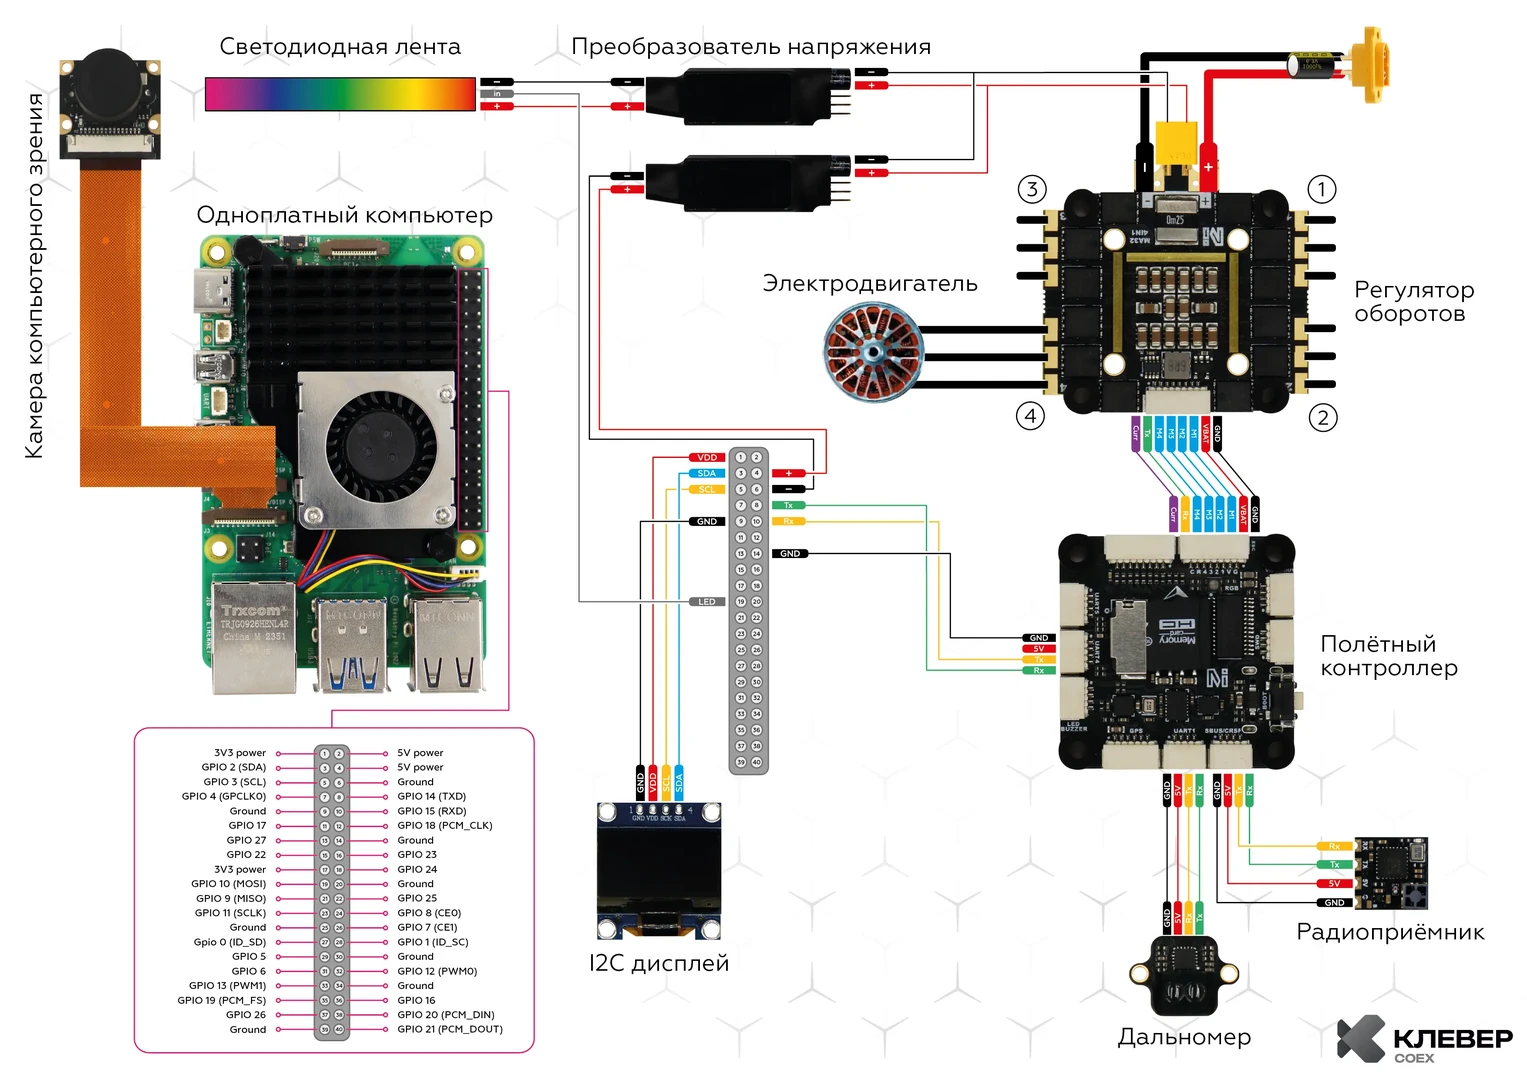
Схема подключения электронных компонентов
Сборка рамы
Совместите четыре луча между верхней и нижней декой рамы.
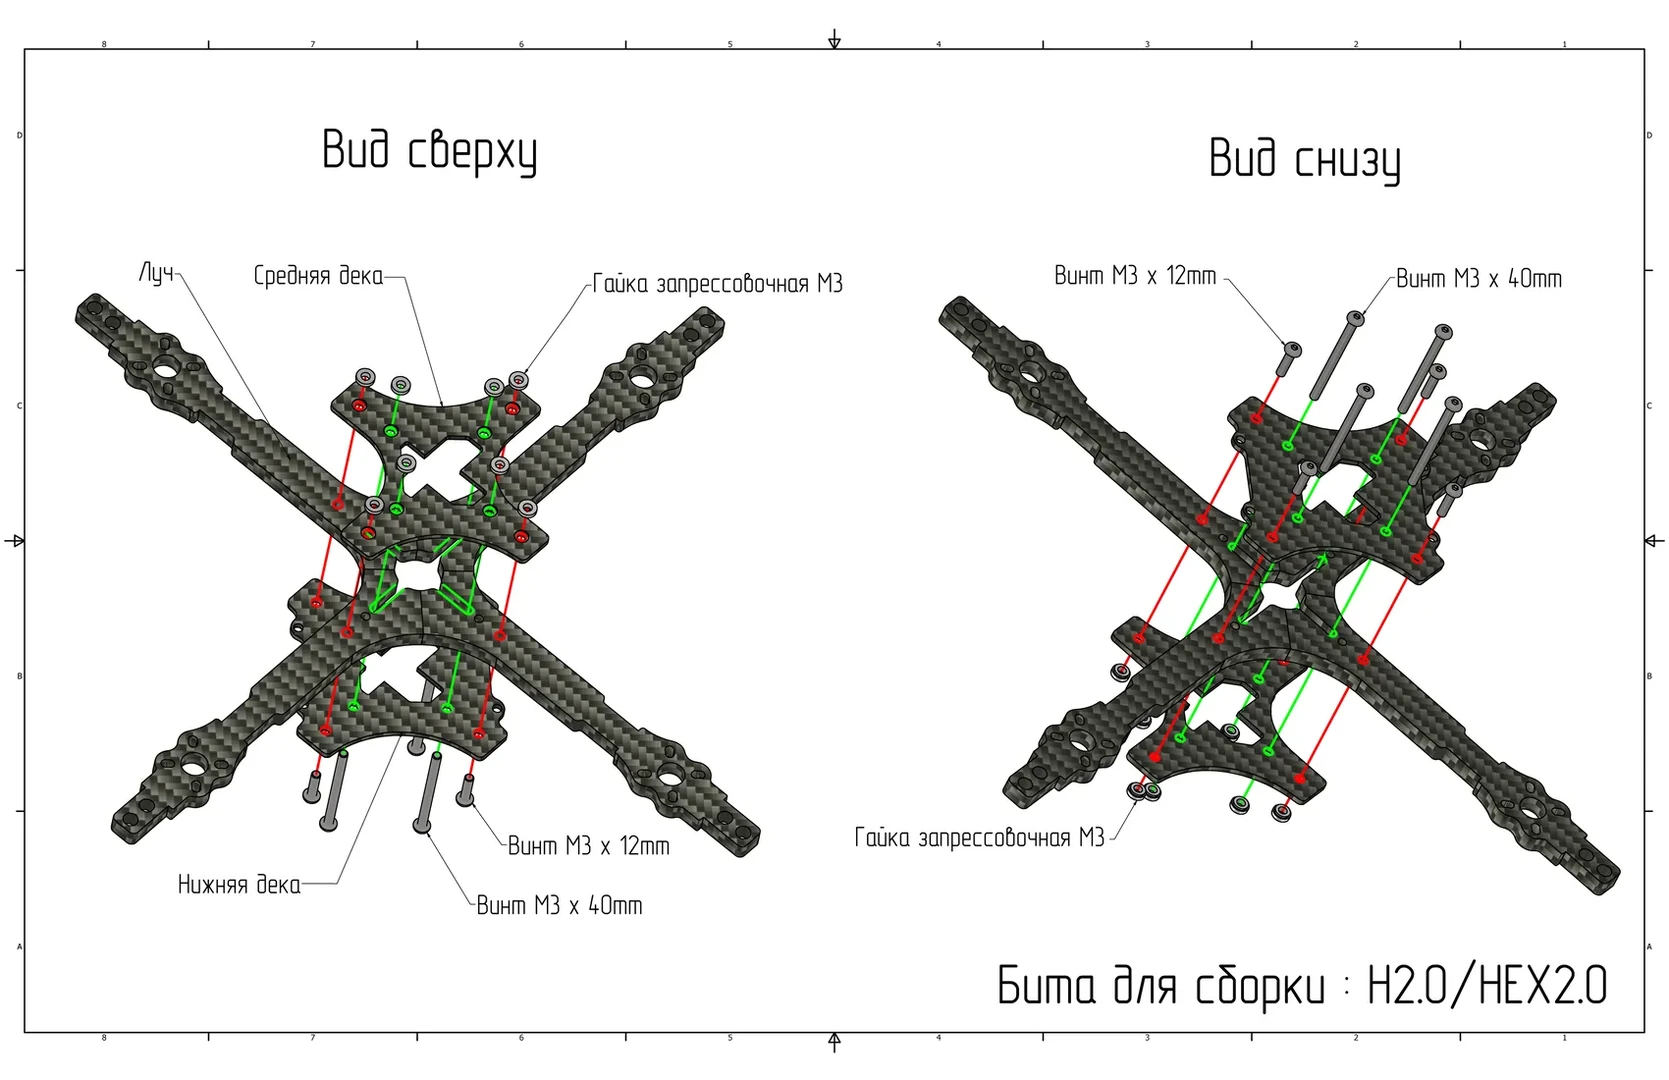
Установка лучей между верхней и нижней деками рамы
Установите винты M3x12 (Ячейка 7) в крайние отверстия лучей. Установите винты M3x40 (Ячейка 6) в центральные отверстия нижней деки.
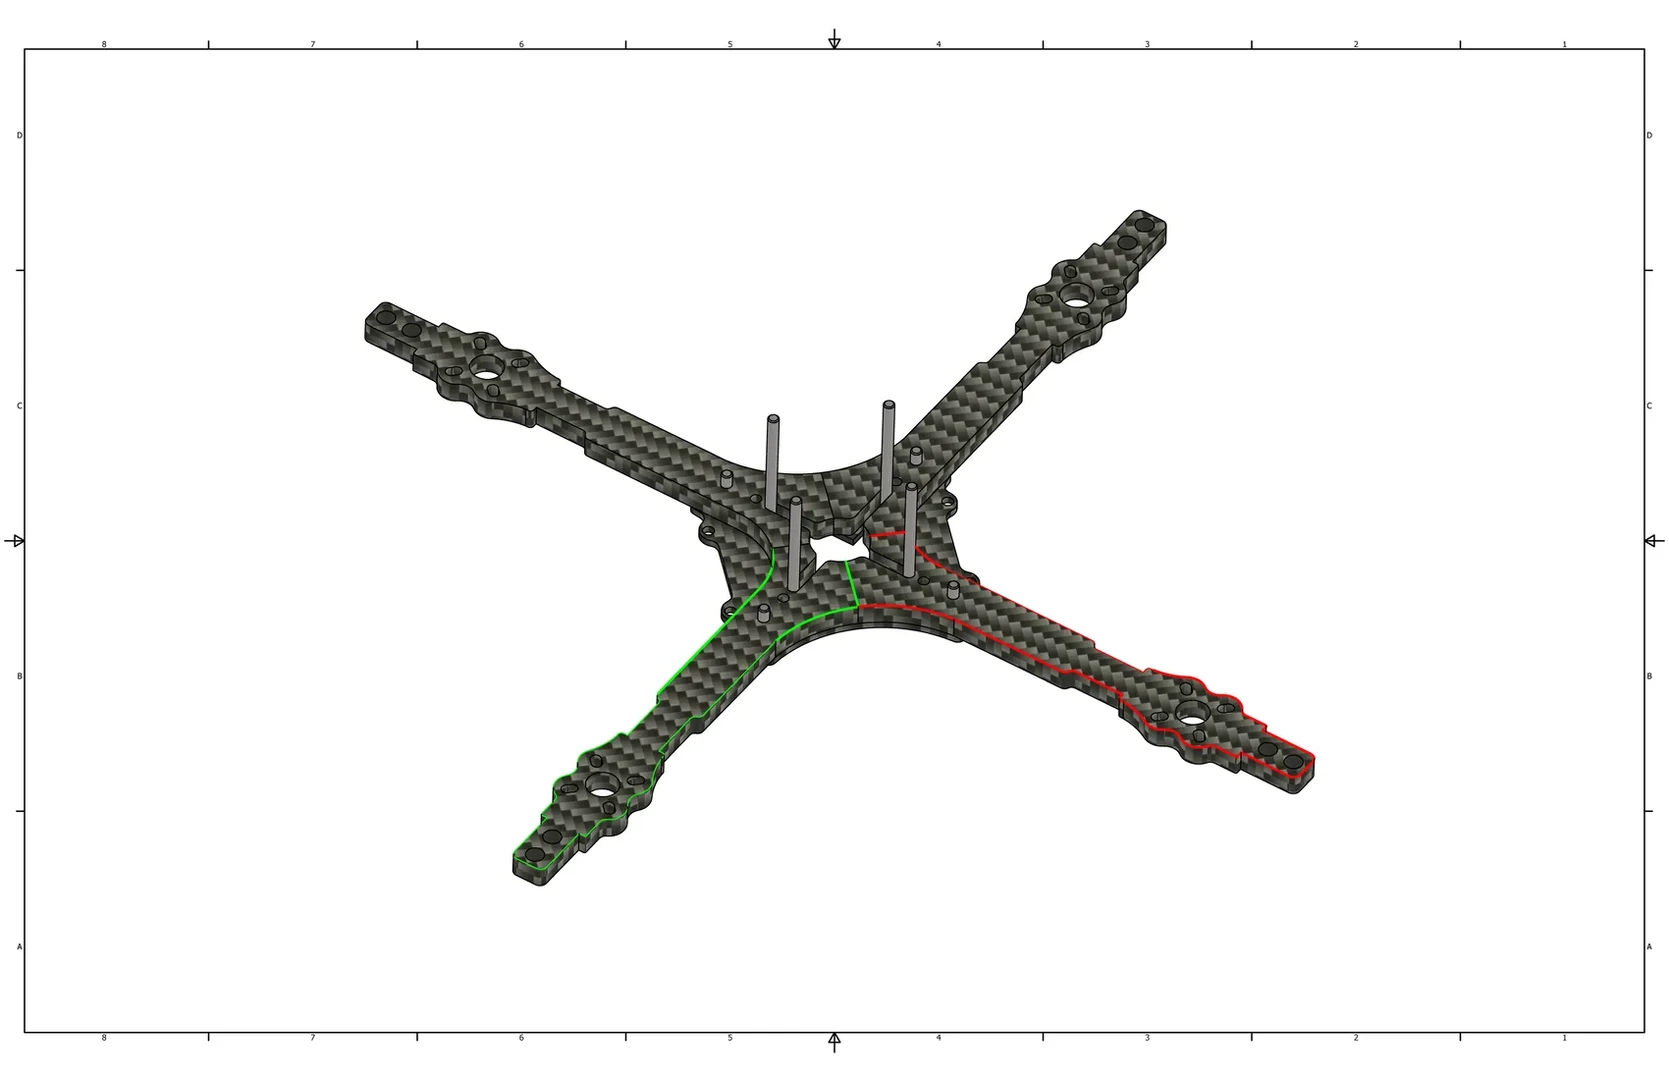
Установка винтов в деку рамы
Установите запрессовочные гайки М3 (Ячейка 1) в предусмотренные отверстия нижней деки. Закрутите ранее установленные винты до надежной фиксации нижней деки и лучей рамы.
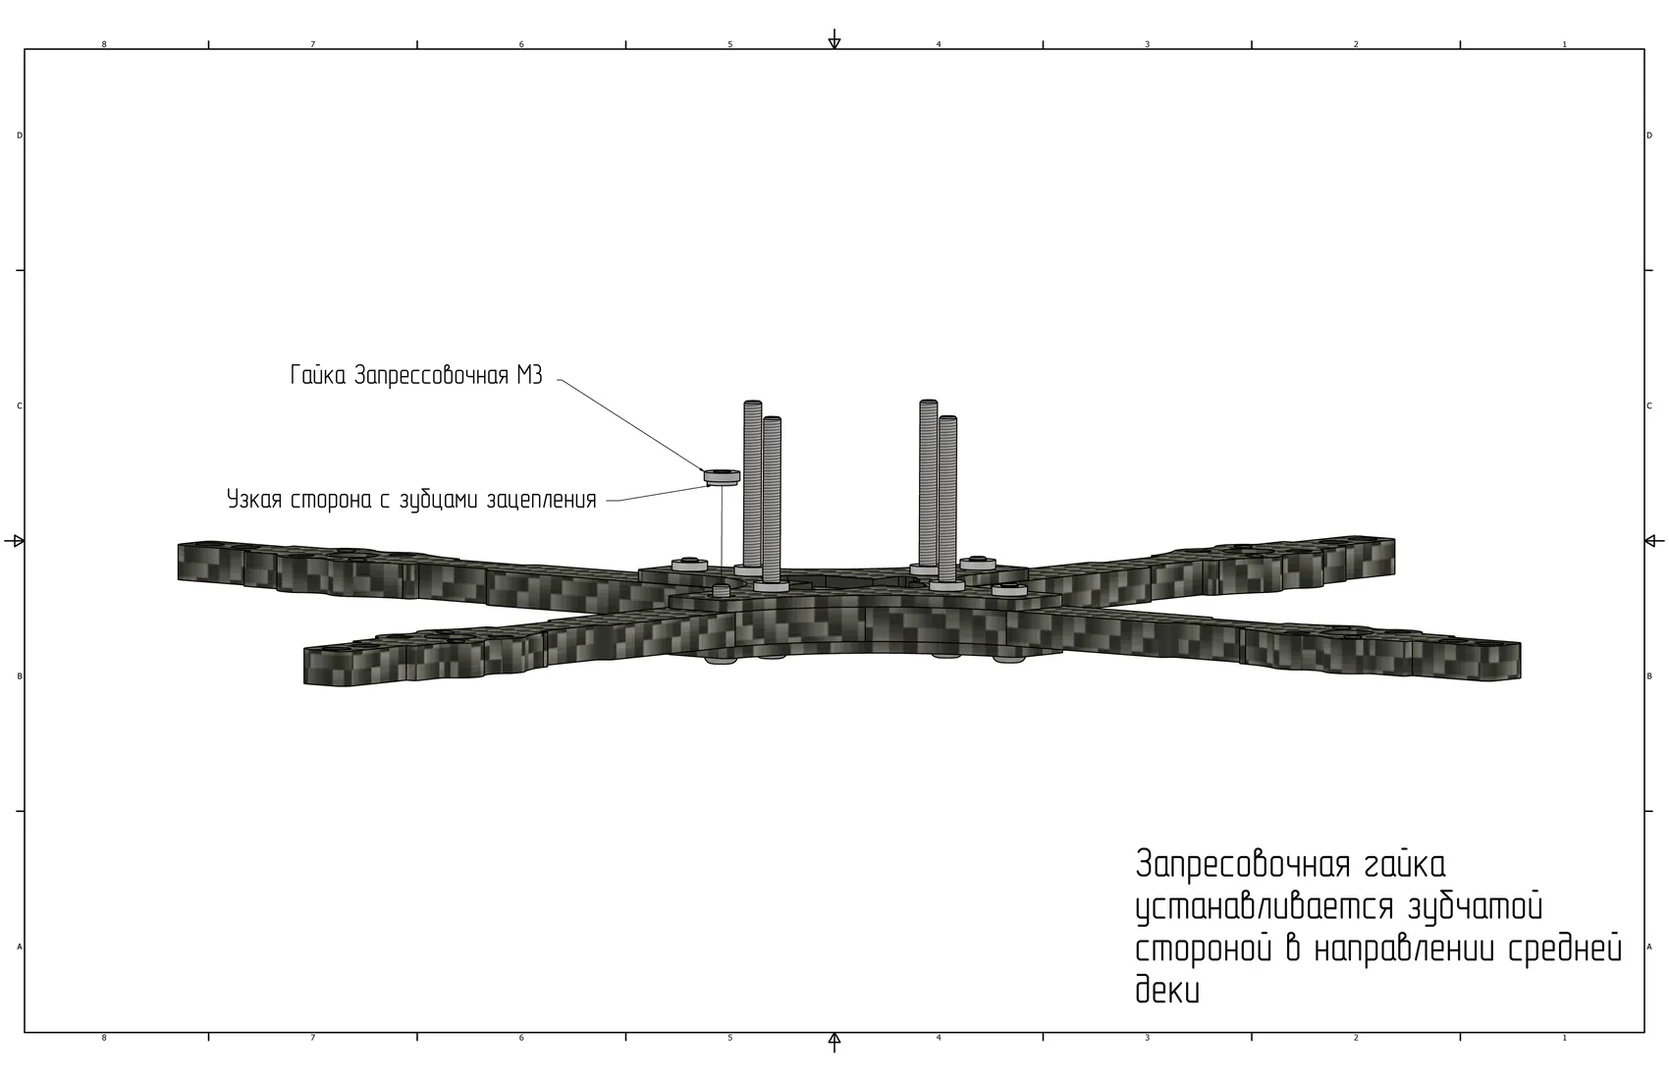
Установка запрессовочных гаек в нижнюю деку рамы
Установка бесколлекторных электродвигателей и регуляторов оборотов
Установите электродвигатели в предусмотренные отверстия лучей и закрепите их винтами М3х8 (Ячейка 8).
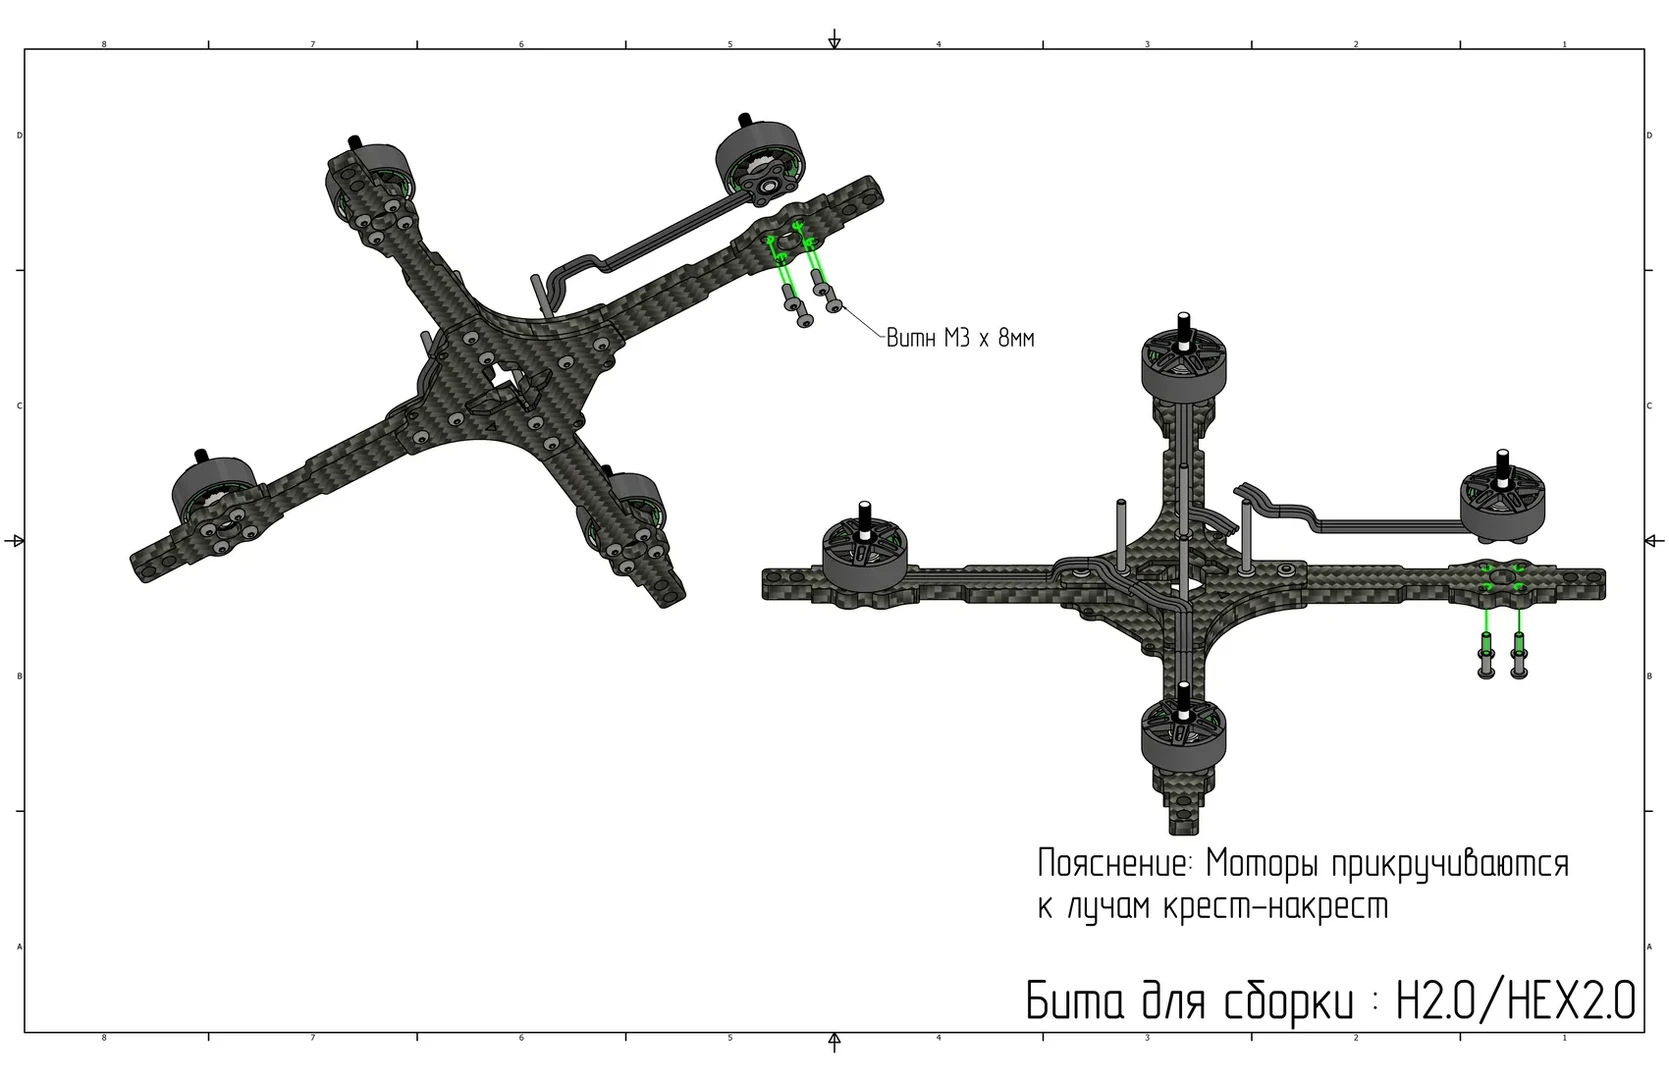
Крепление электродвигателей к лучам
Осторожно
Убедитесь, что винты надежно закреплены и не выступают в область обмоток электродвигателей. Использование винтов неправильной длины может привести к повреждению обмоток и короткому замыканию.
Установите защиту проводов моторов на лучи.
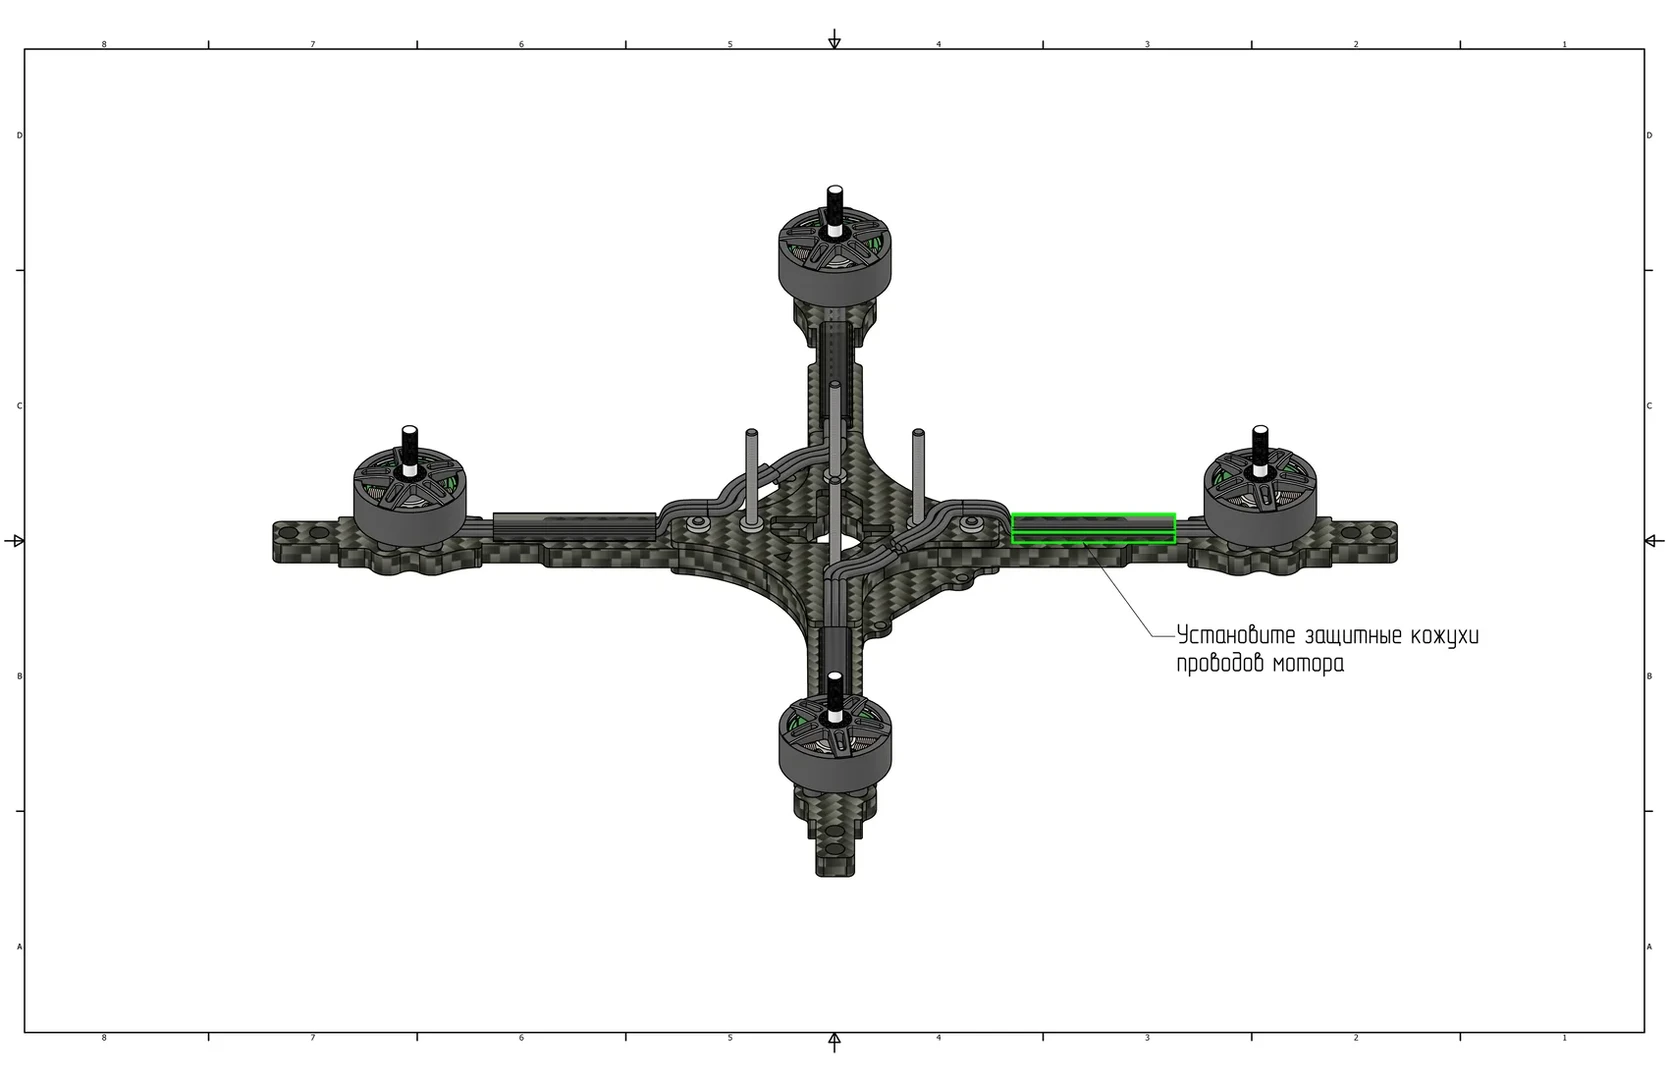
Установка защиты проводов моторов на лучи
Осторожно
Перед выполнением пайки убедитесь, что аккумуляторная батарея отключена от электрической системы конструктора.
Осторожно
Перед пайкой ознакомьтесь с правилами техники безопасности.
С верхней стороны контактов регулятора оборотов припаяйте силовые провода с конденсатором. Установите защитный колпачок на провода и припаяйте разъем XT60. С нижней стороны контактов регулятора оборотов припаяйте разъем XT30.
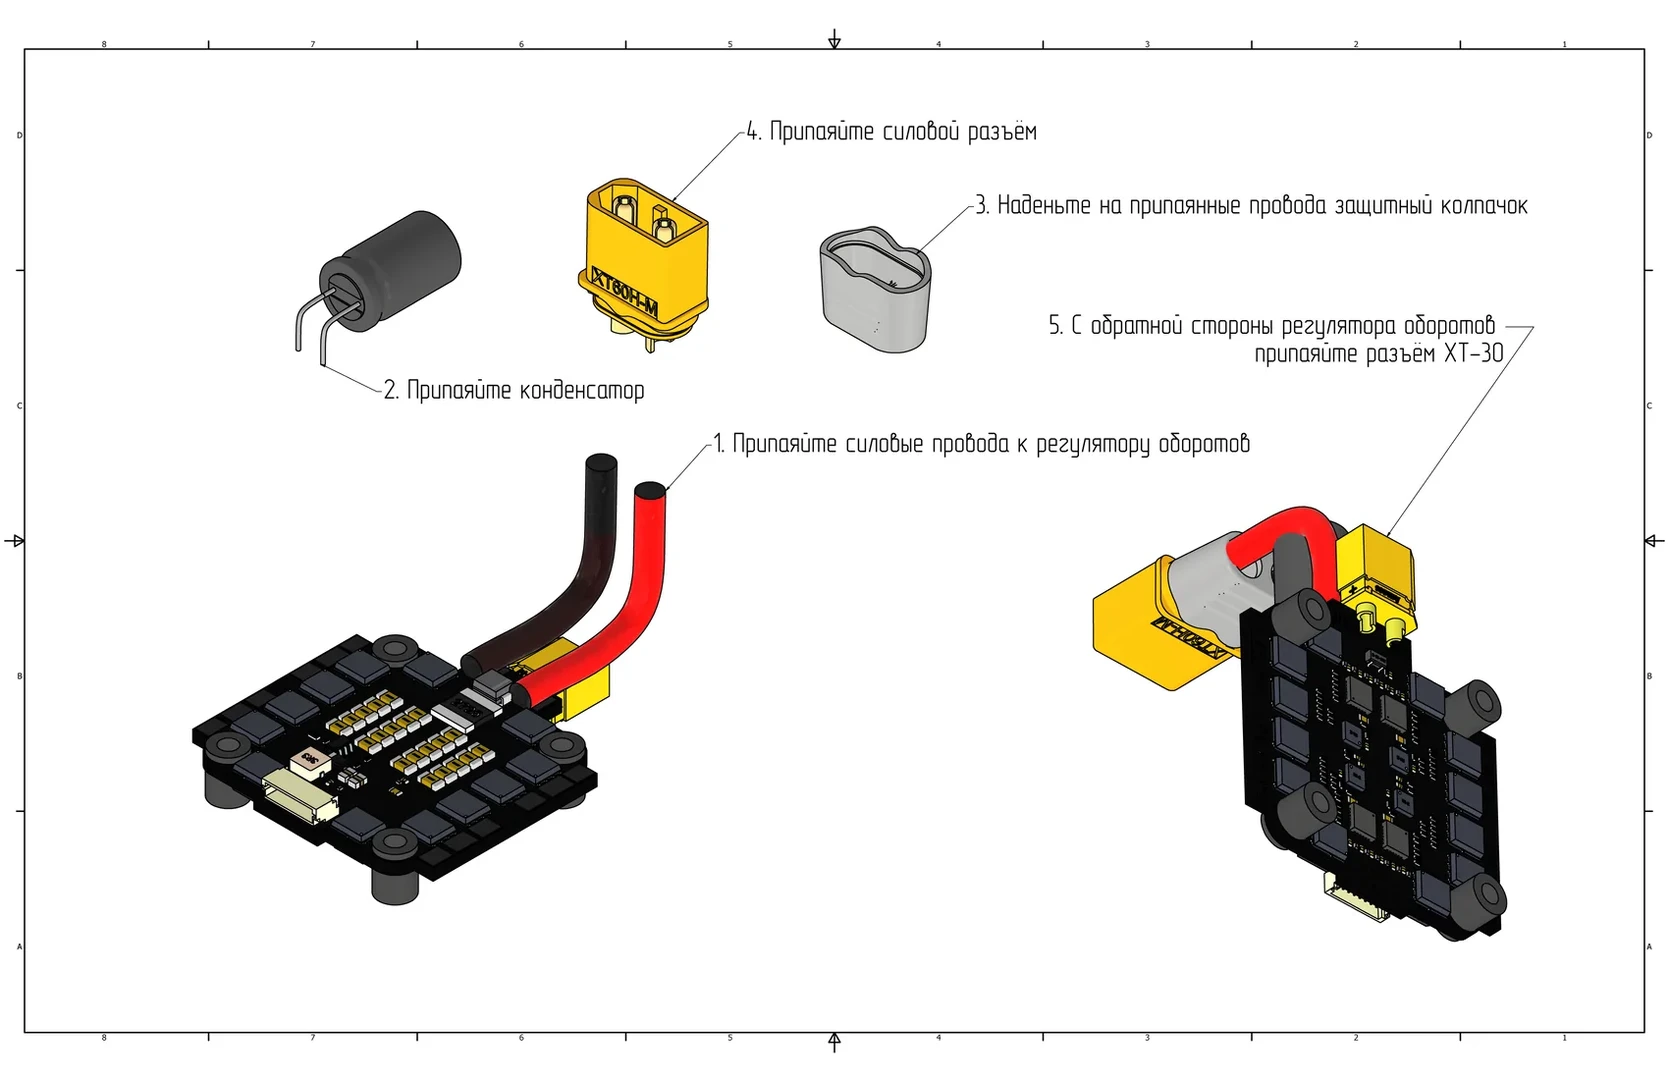
Пайка силовых проводов
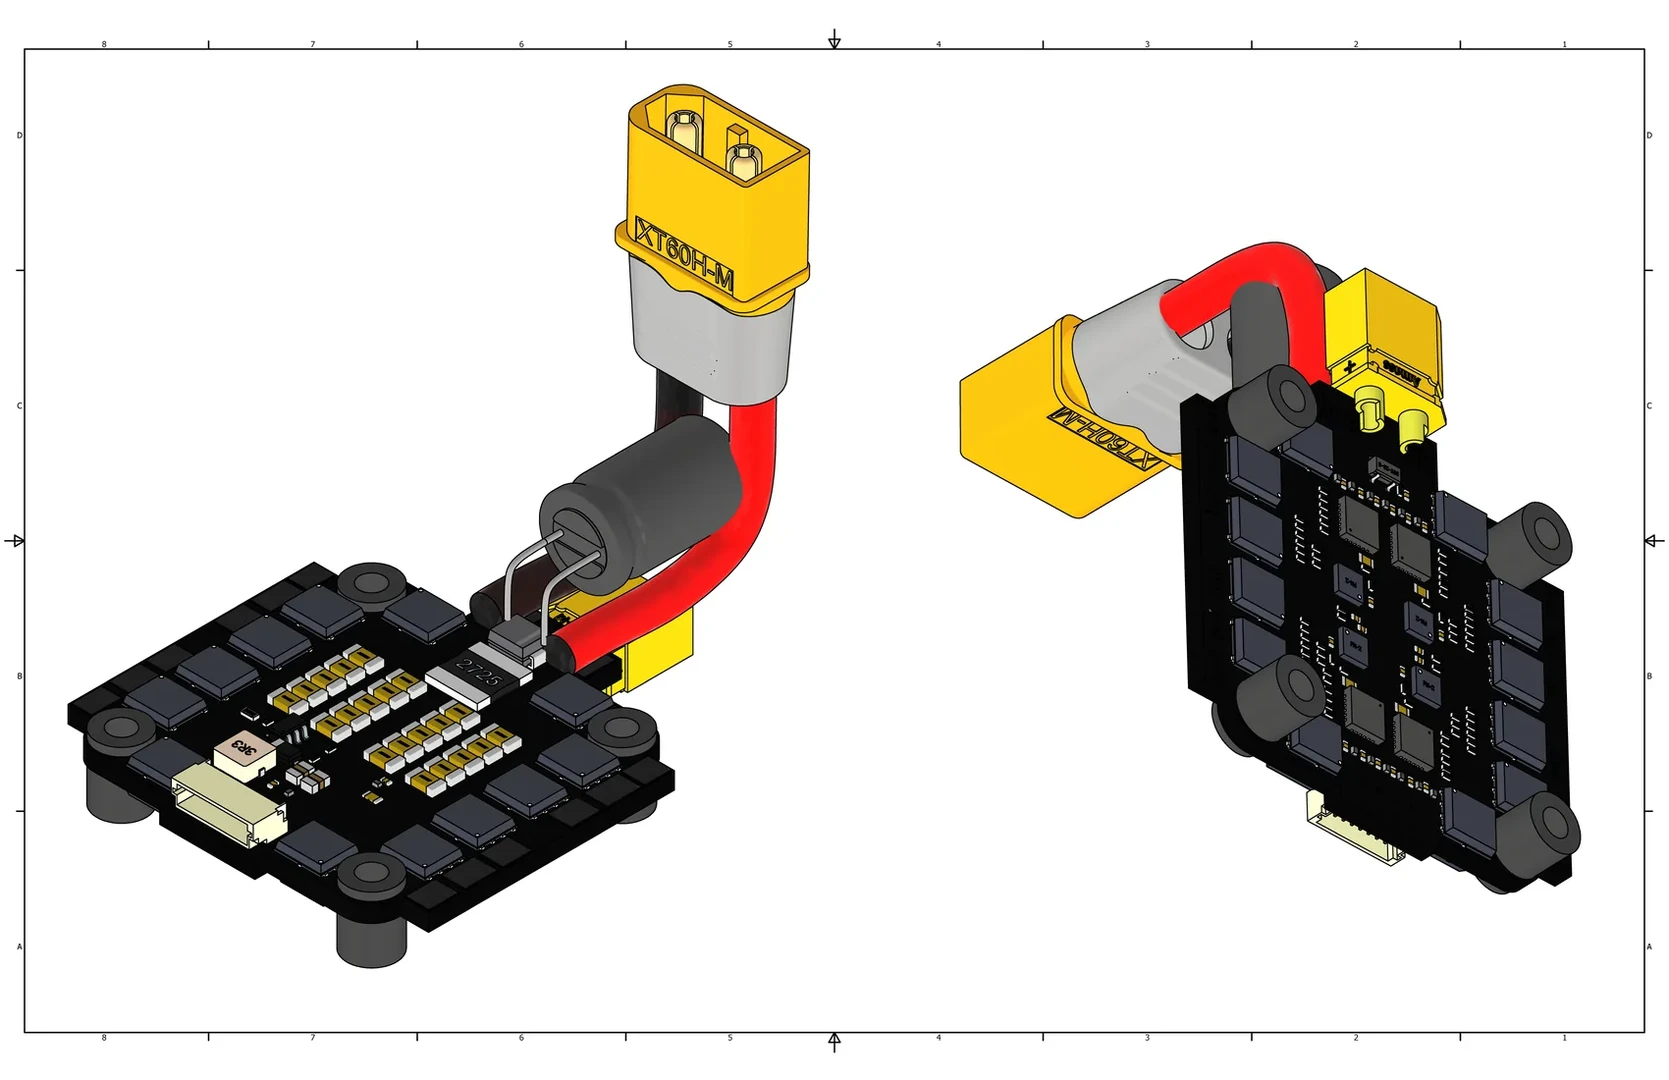
Регулятор оборотов с припаянным конденсатором и разъемами в сборе
Установите регулятор оборотов (ESC). Припаяйте провода электродвигателей к регулятору оборотов, как показано на изображении ниже.
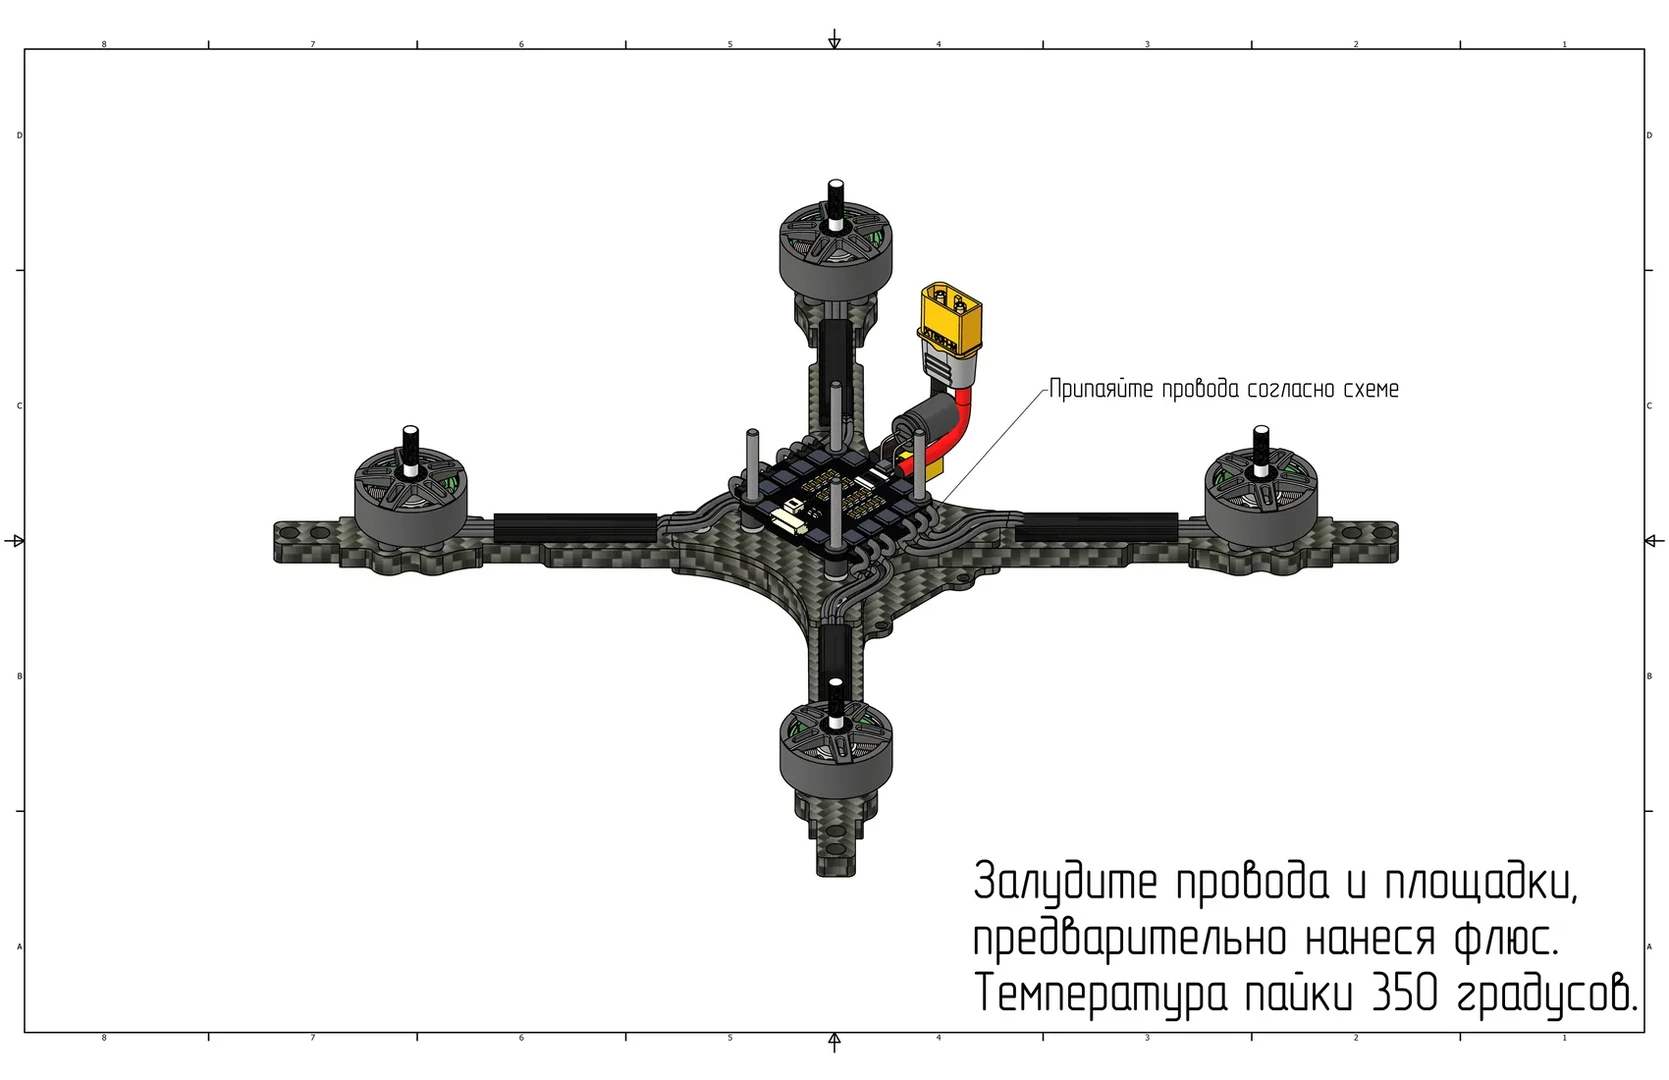
Установка регулятора оборотов на раму
Установка алюминиевых стоек
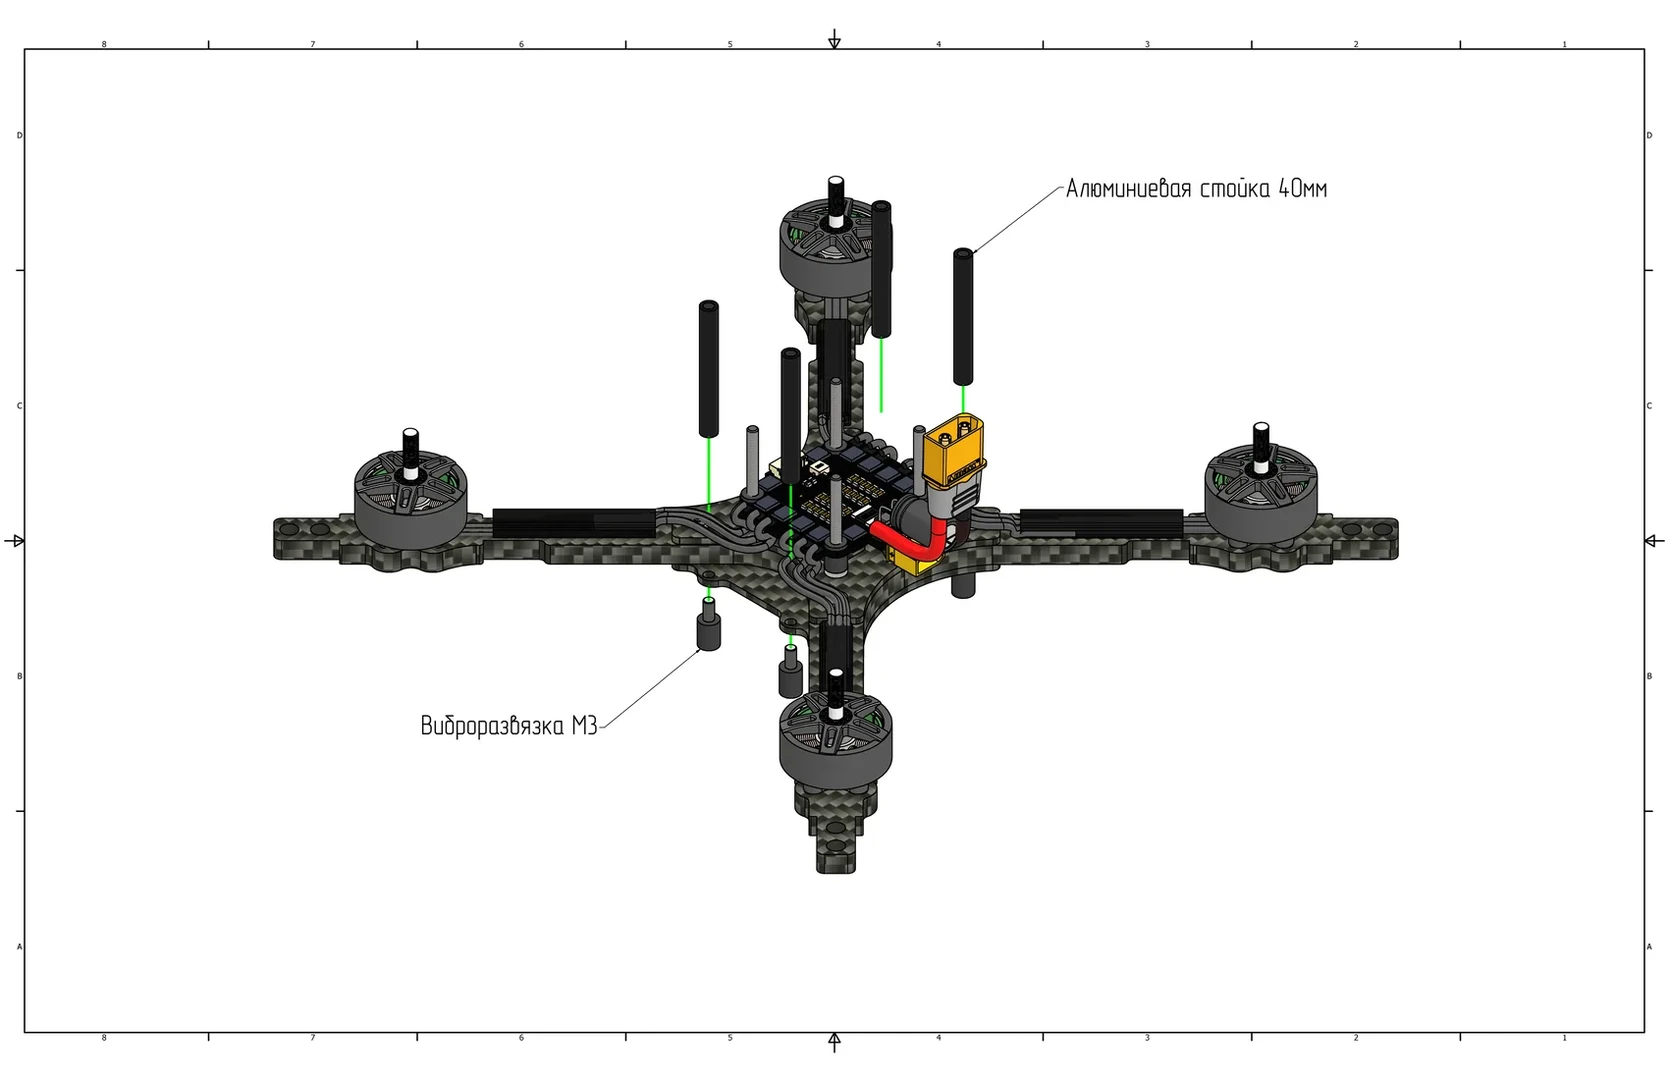
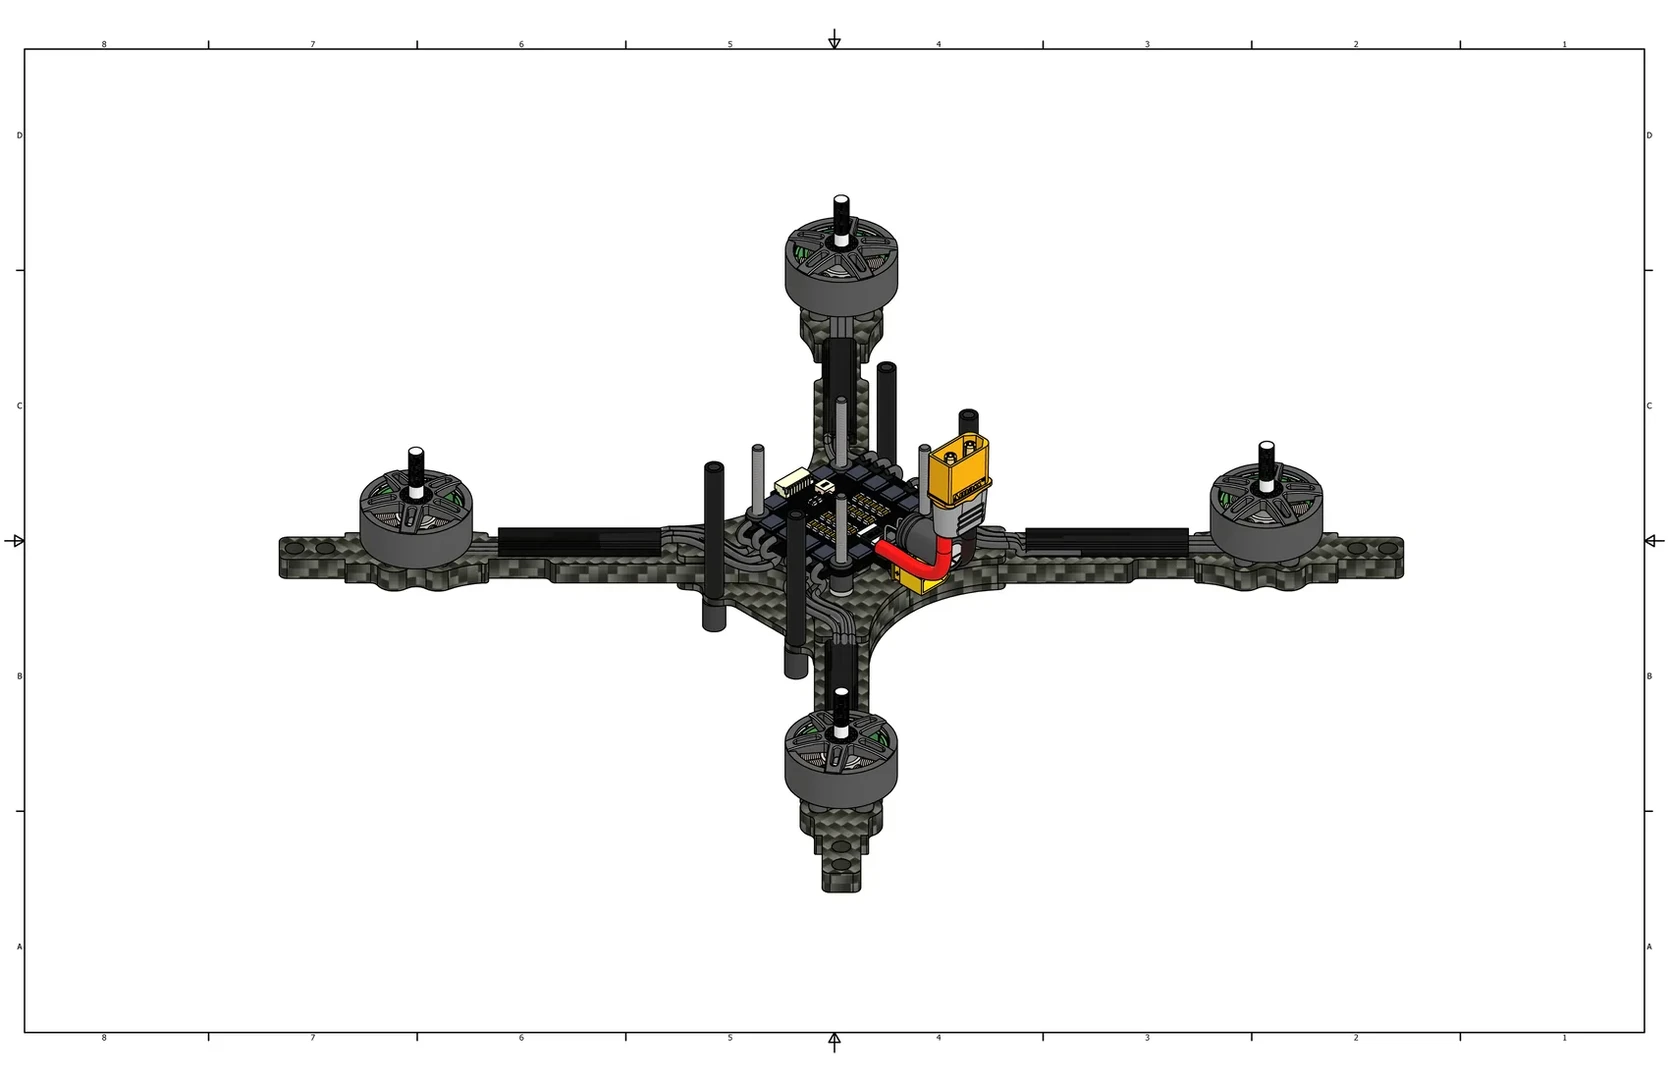
Установка полетного контроллера
Закрутите нейлоновые гайки M3 (Ячейка 2) на установленные винты M3x40 (Ячейка 6). Установите полетный контроллер стрелкой вперед и зафиксируйте его нейлоновыми гайками М3 (Ячейка 2).
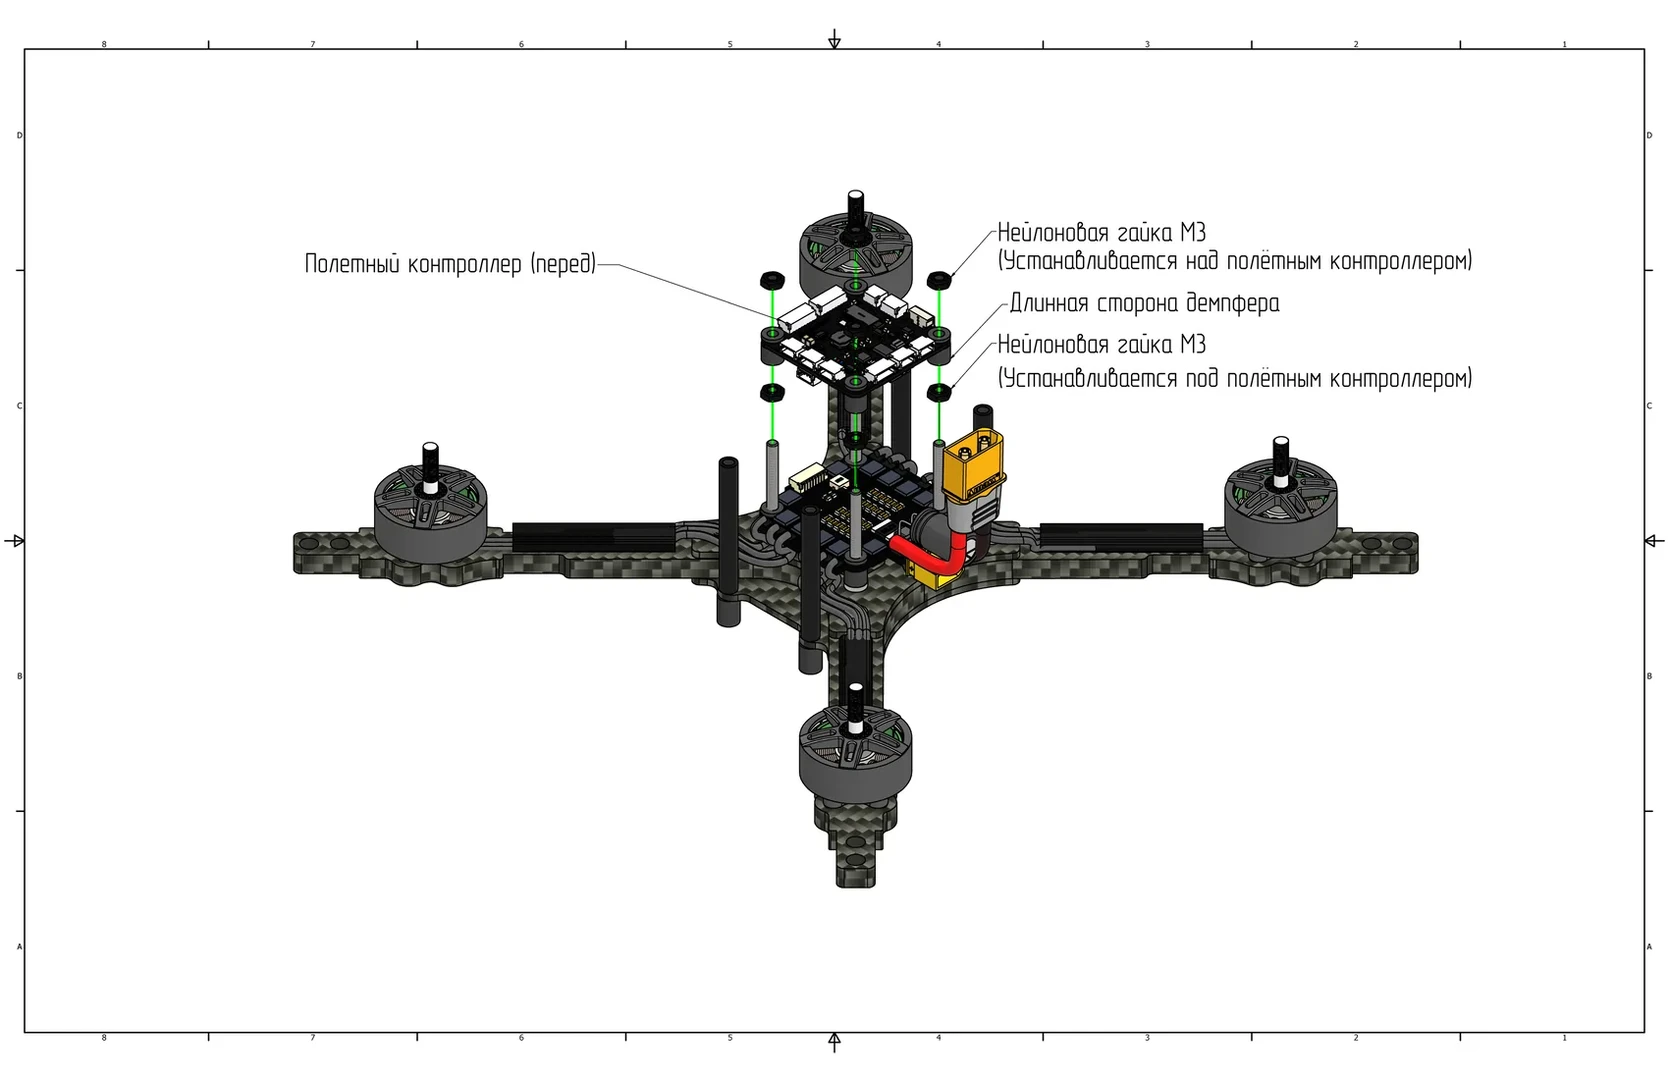
Установка и фиксация полетного контроллера
Установите 8-пиновый шлейф между полетным контроллером и регулятором оборотов (ESC).
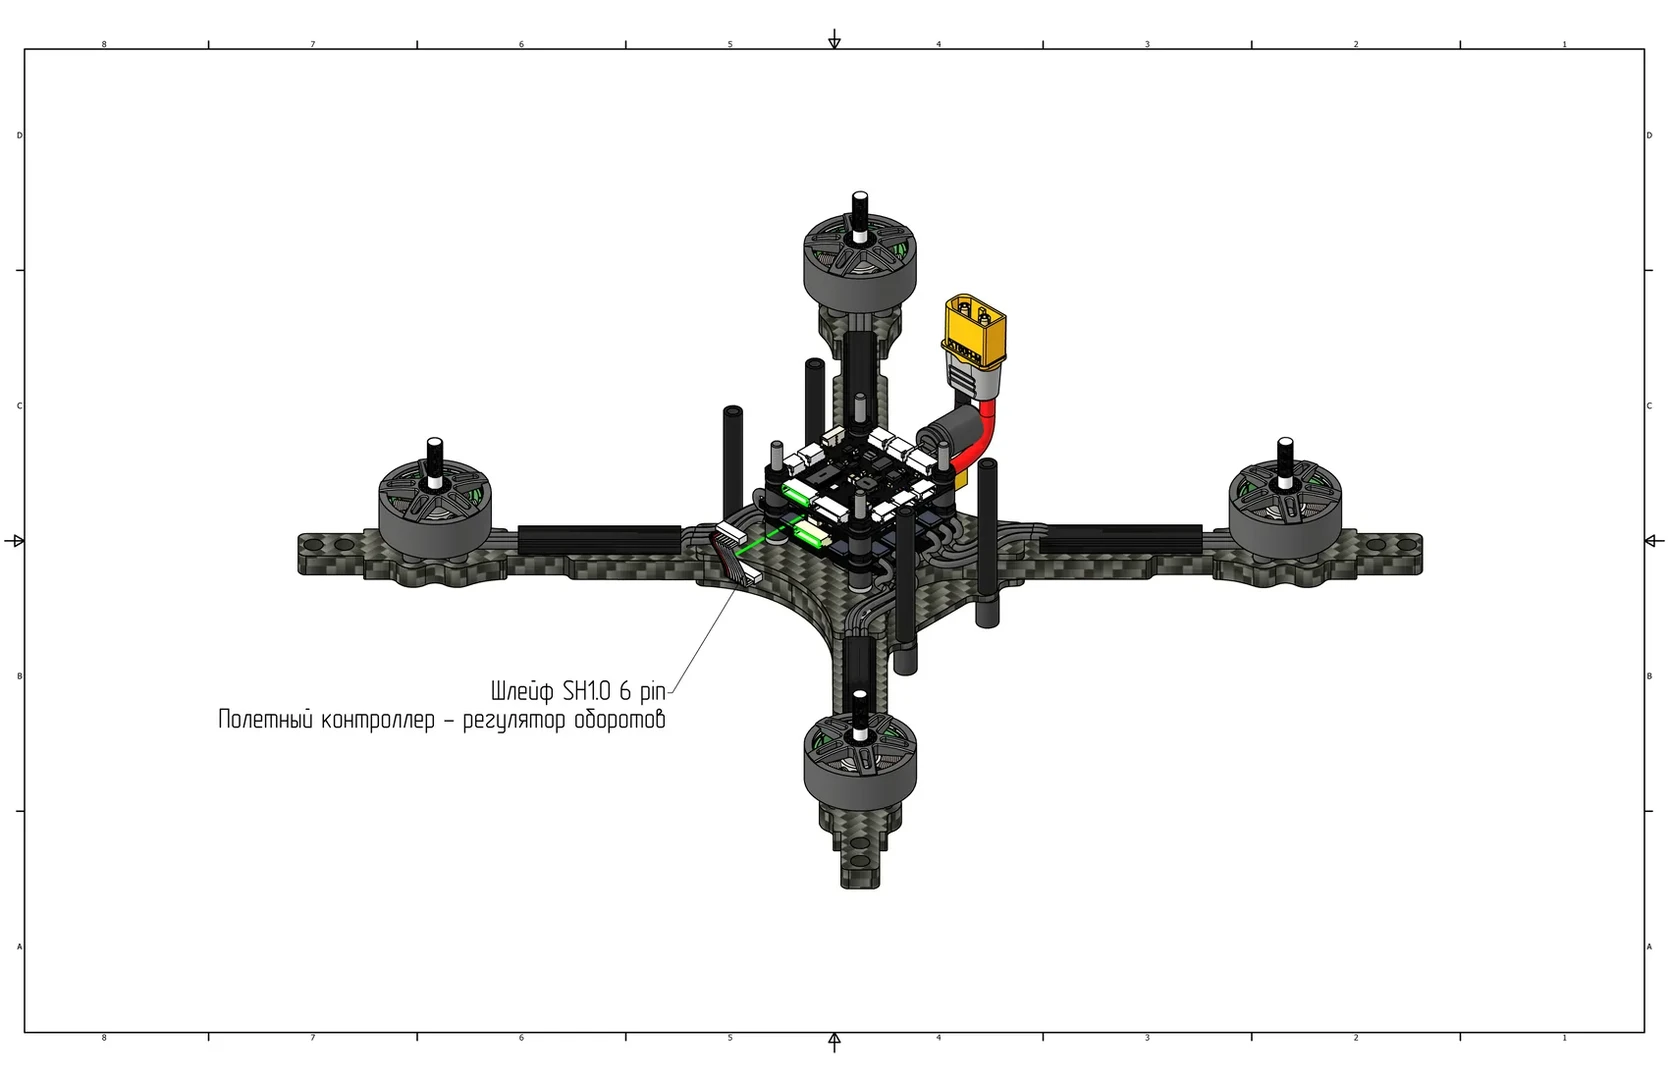
Подключение 8‑пинового шлейфа
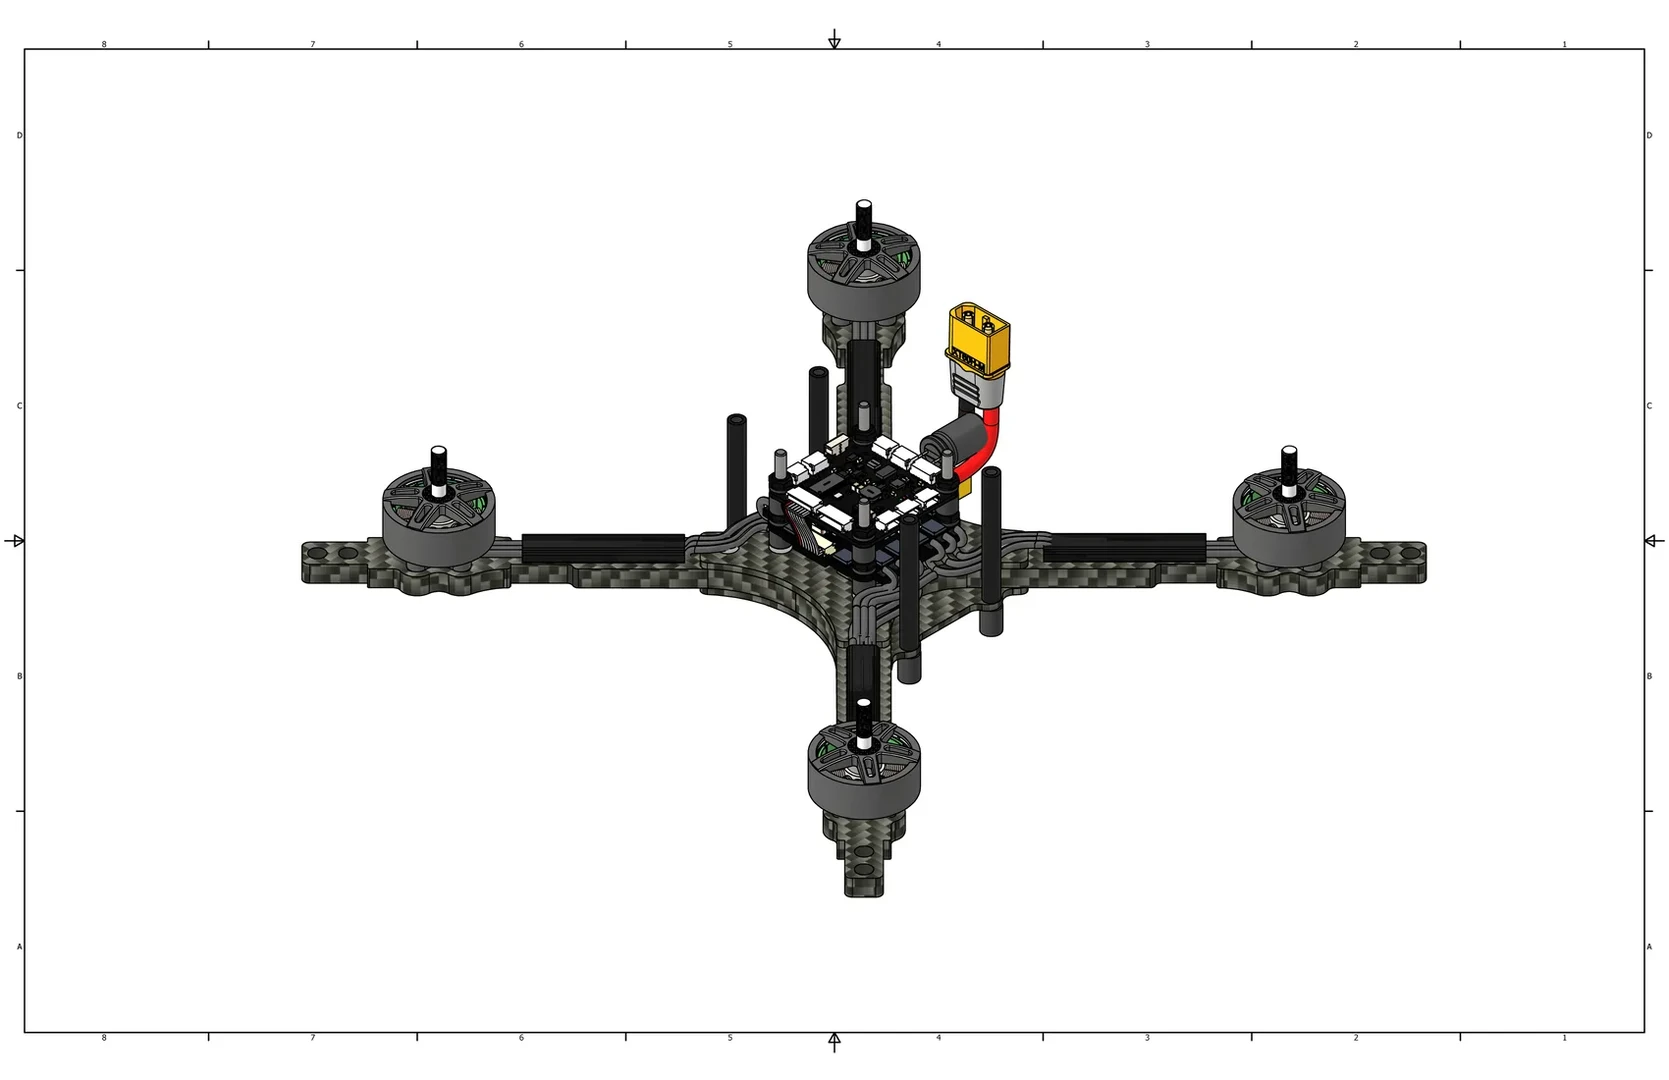
Установка полетного контроллера
Установка одноплатного компьютера Raspberry Pi 5
Установите на пластиковую монтажную деку нейлоновые стойки M2.5 (Ячейка 3) с помощью винтов M2.5x4 (Ячейка 17).
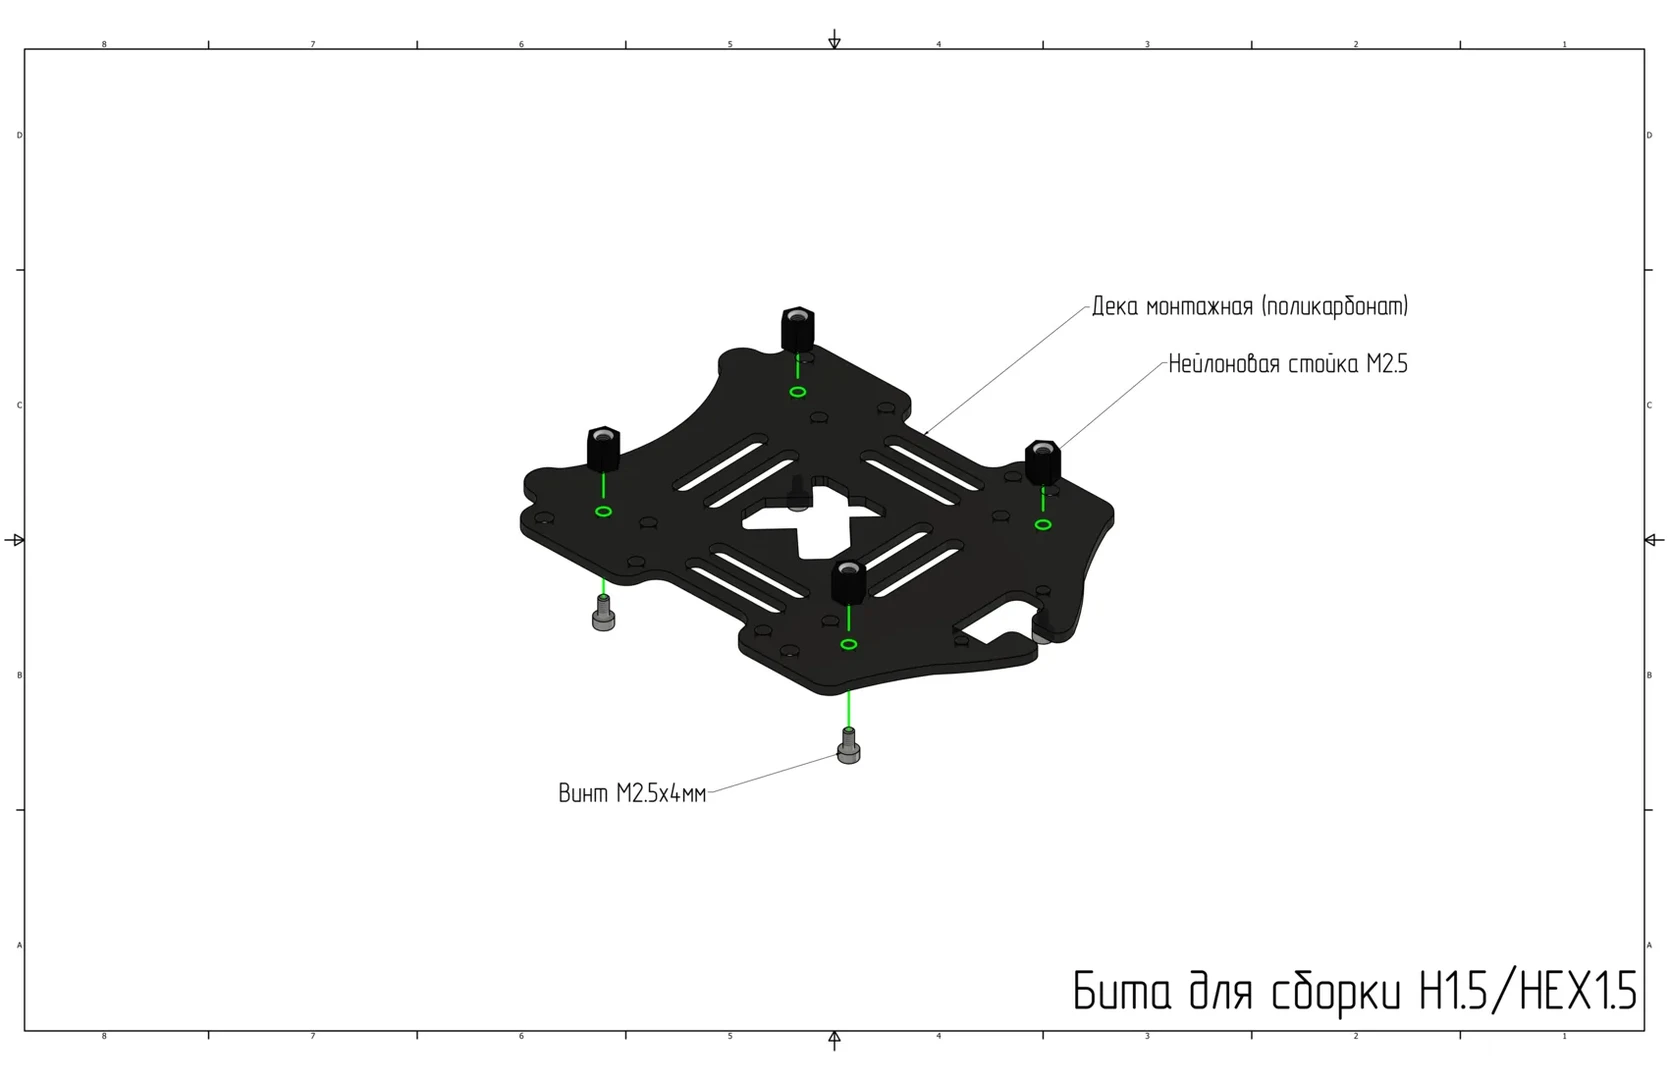
Установка стоек на монтажную деку
Закрутите винты. Используйте биту H1.5/HEX1.5.
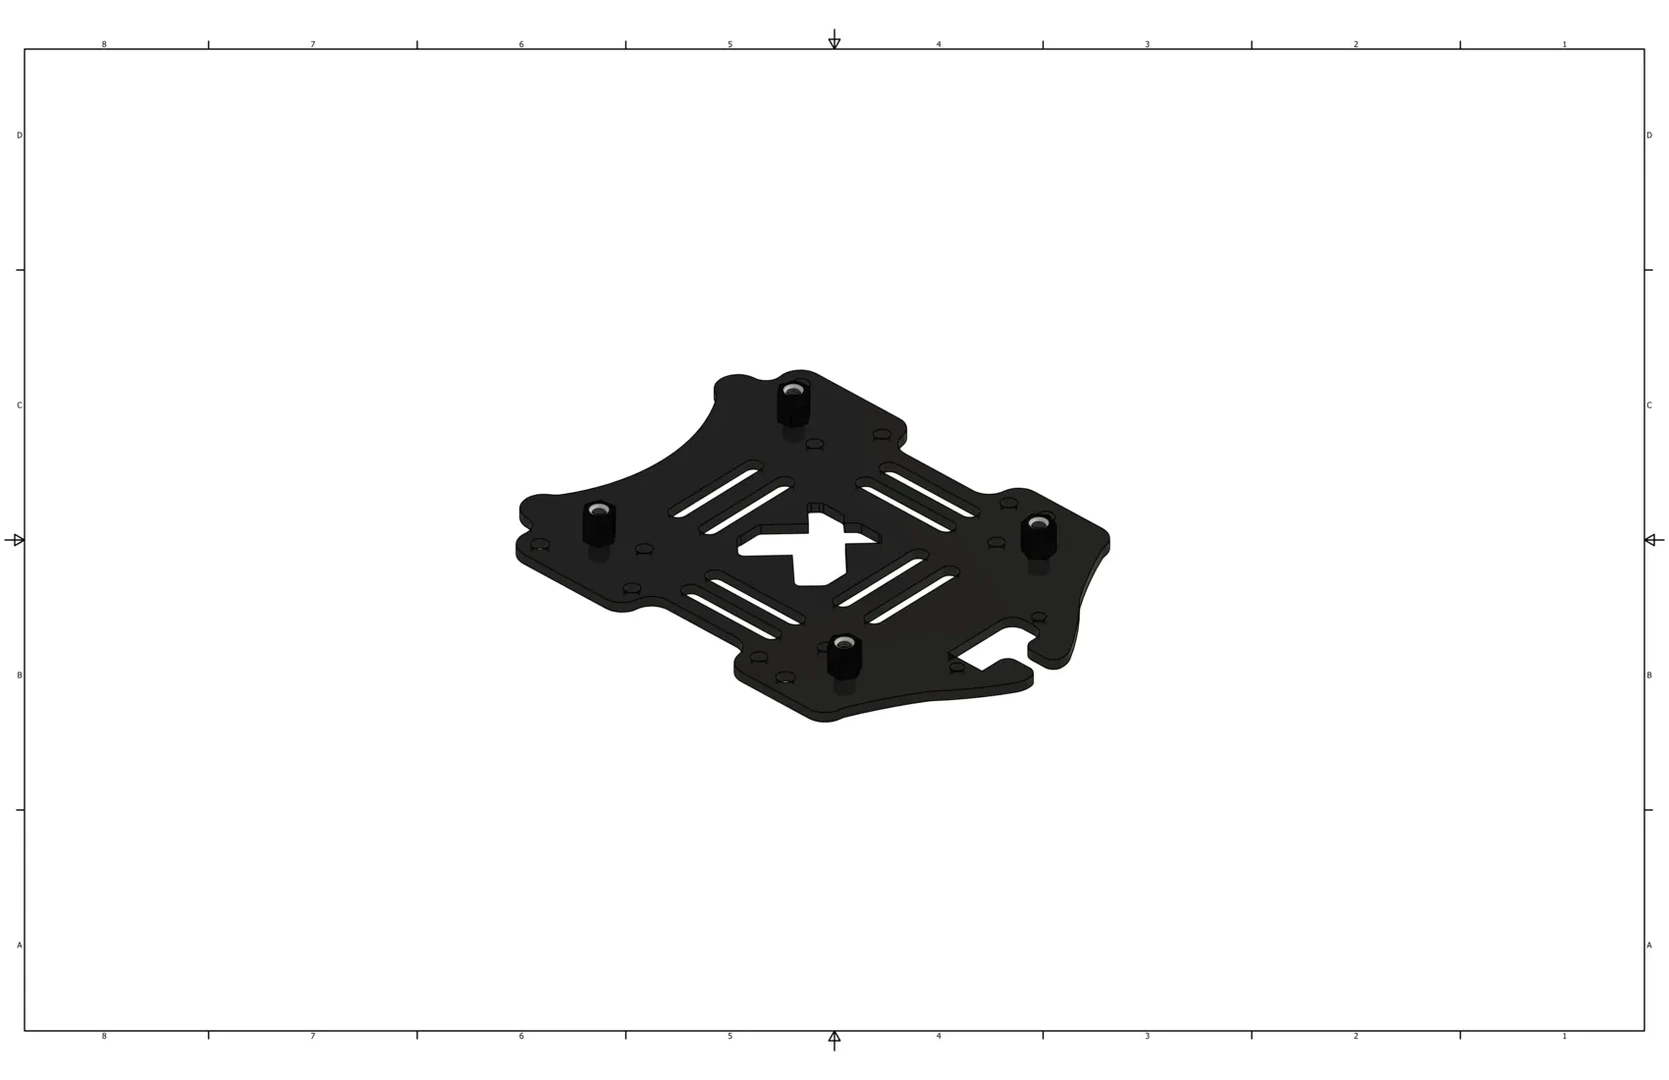
Монтажная дека с установленными винтами
Установите Raspberry Pi 5 на установленные стойки M2.5х6 и зафиксируйте его винтами M2.5x4 (Ячейка 17).
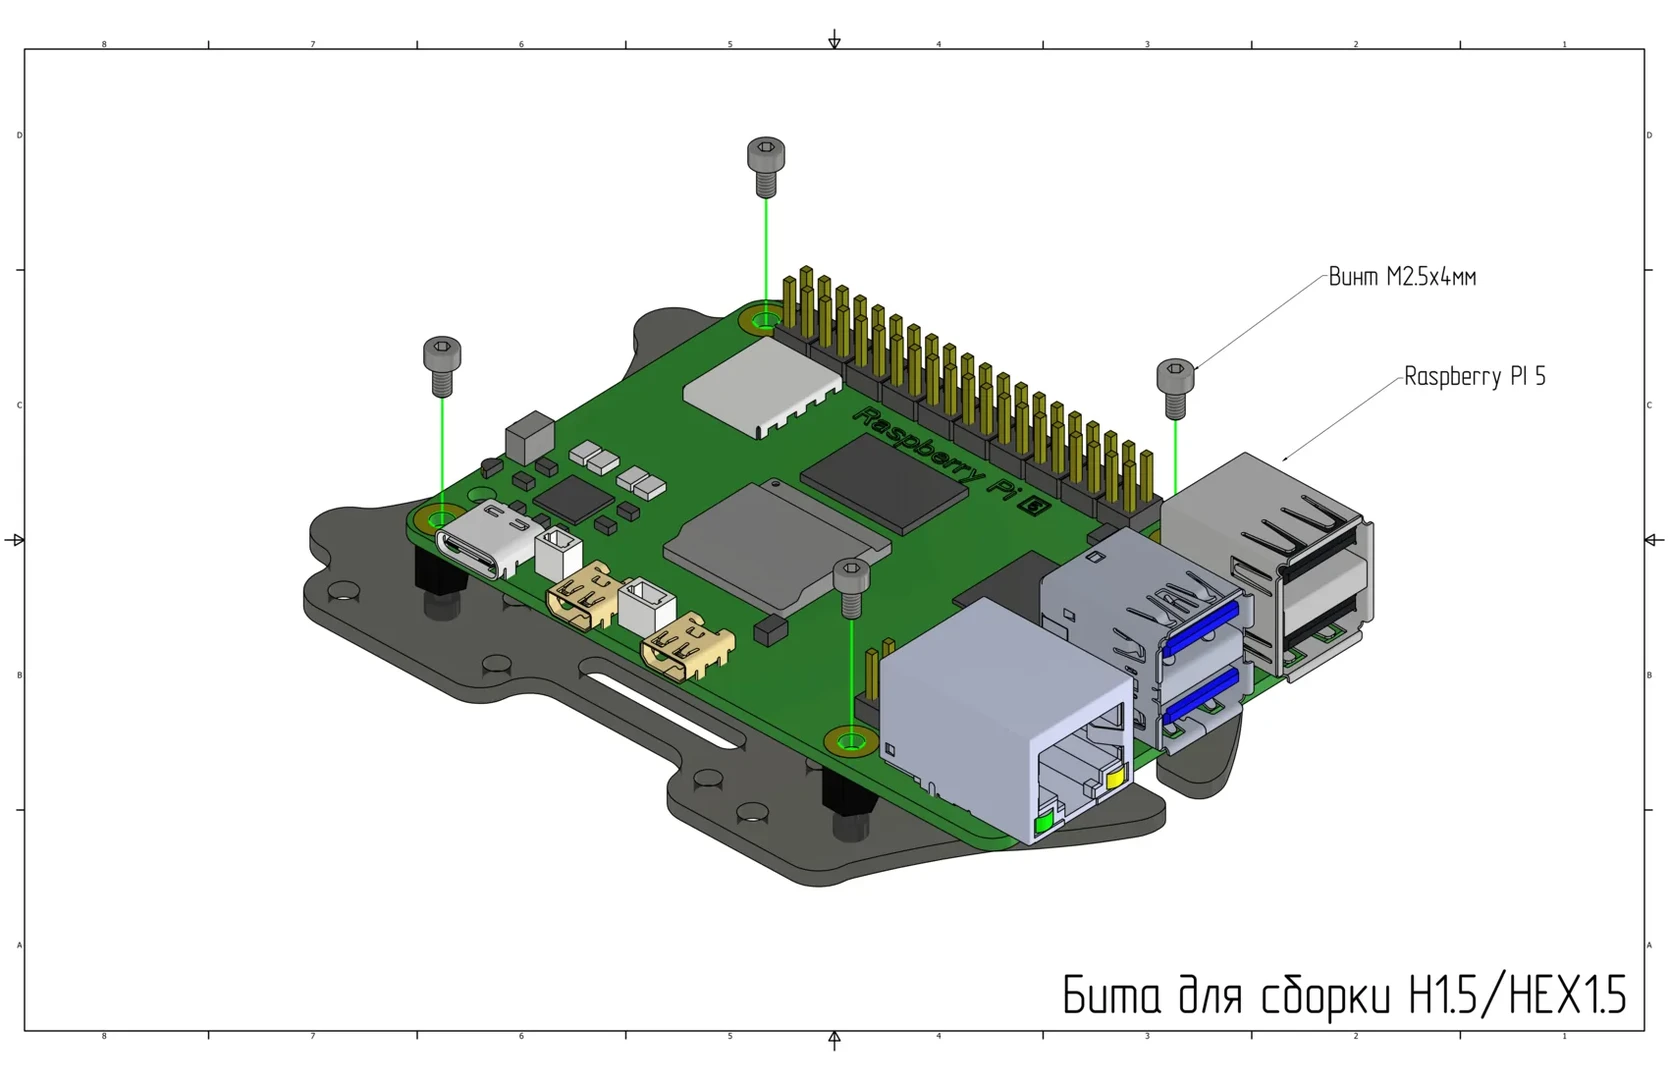
Установка одноплатного компьютера Raspberry Pi 5
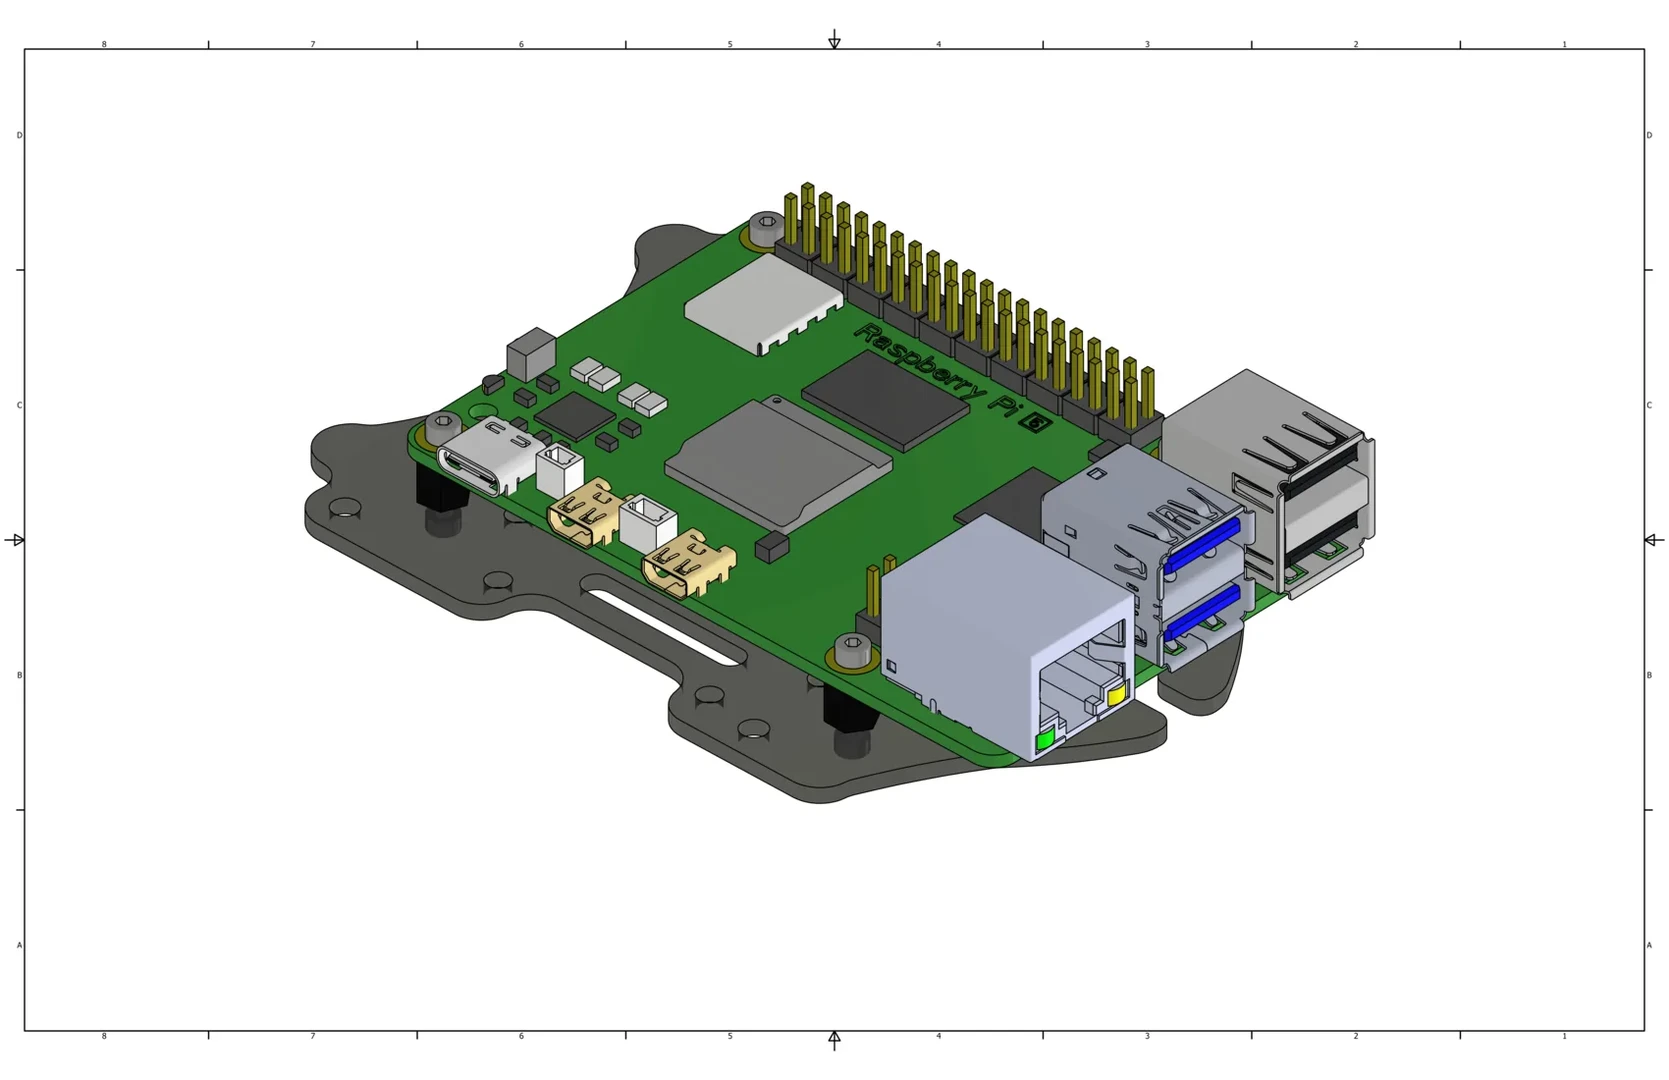
Raspberry Pi 5, установленный на монтажной деке
Снимите защитные пленки с обеих сторон термопрокладок. Установите термопрокладки на позиции, выделенные красными рамками на изображении. Установите радиатор охлаждения на Raspberry Pi 5. Для этого вставьте фиксирующие клипсы через радиатор в предусмотренные отверстия Raspberry Pi 5. Подключите систему охлаждения в предусмотренный разъем, расположенный под защитной крышкой.
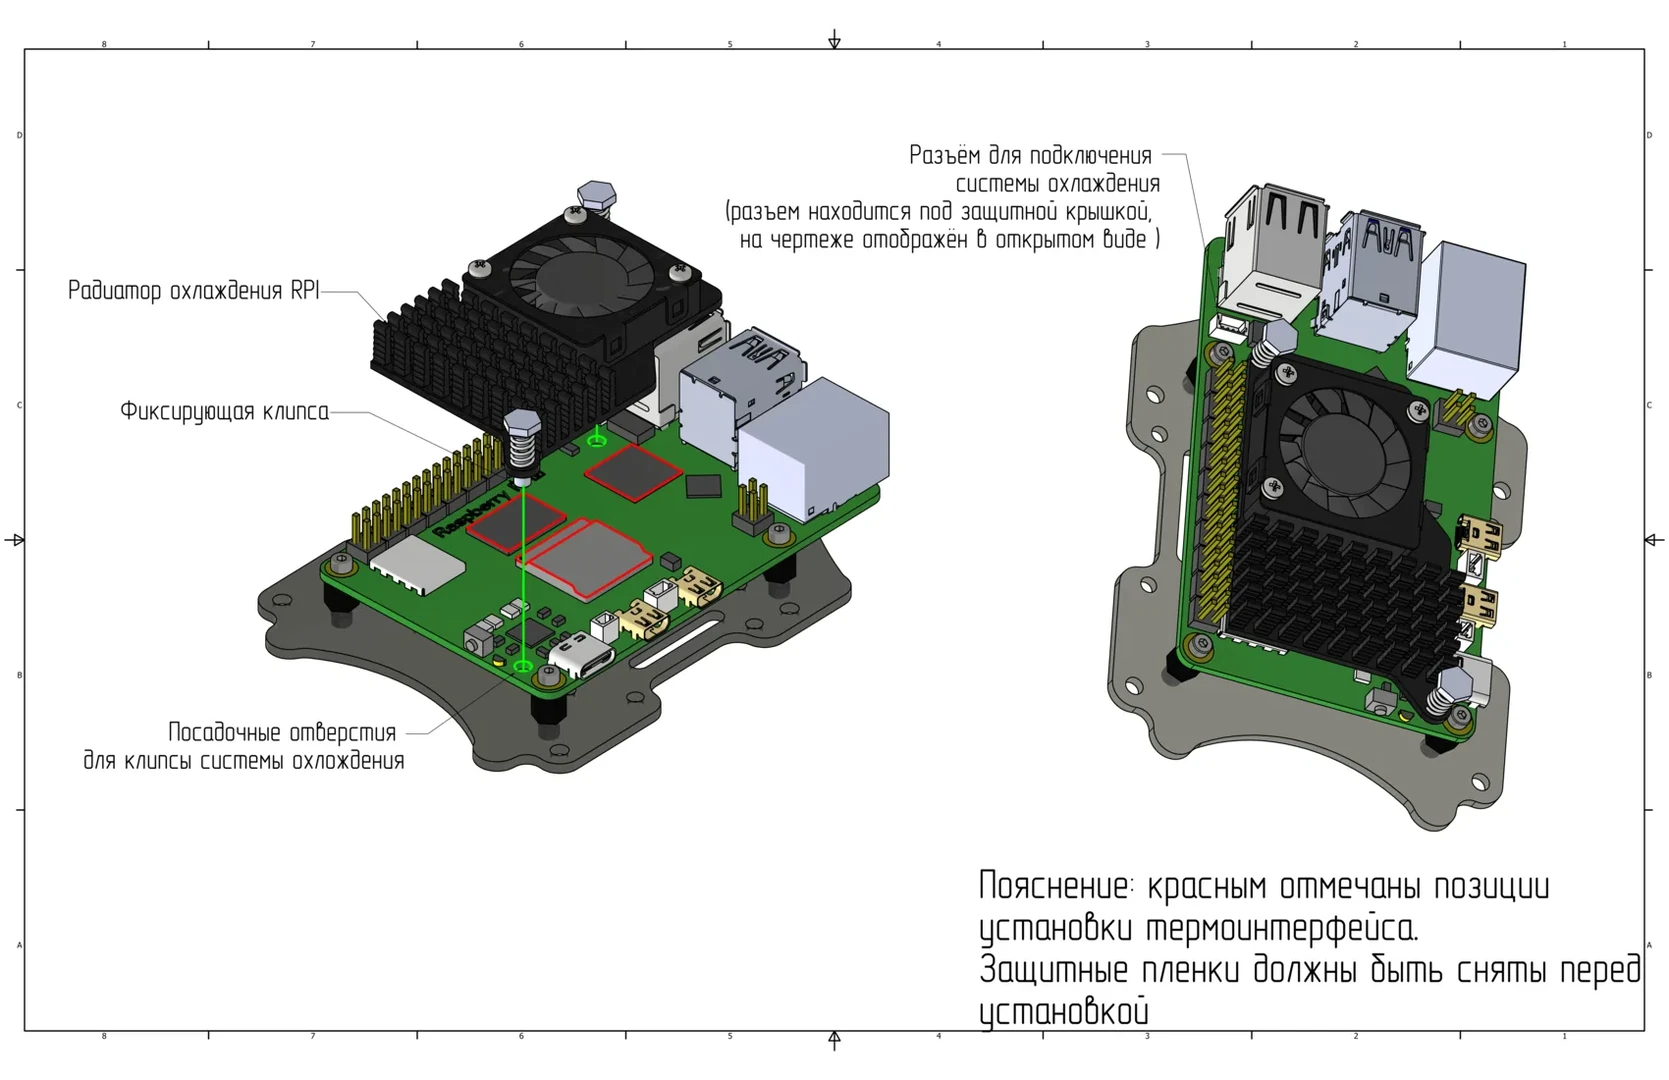
Установка системы охлаждения на Raspberry Pi 5
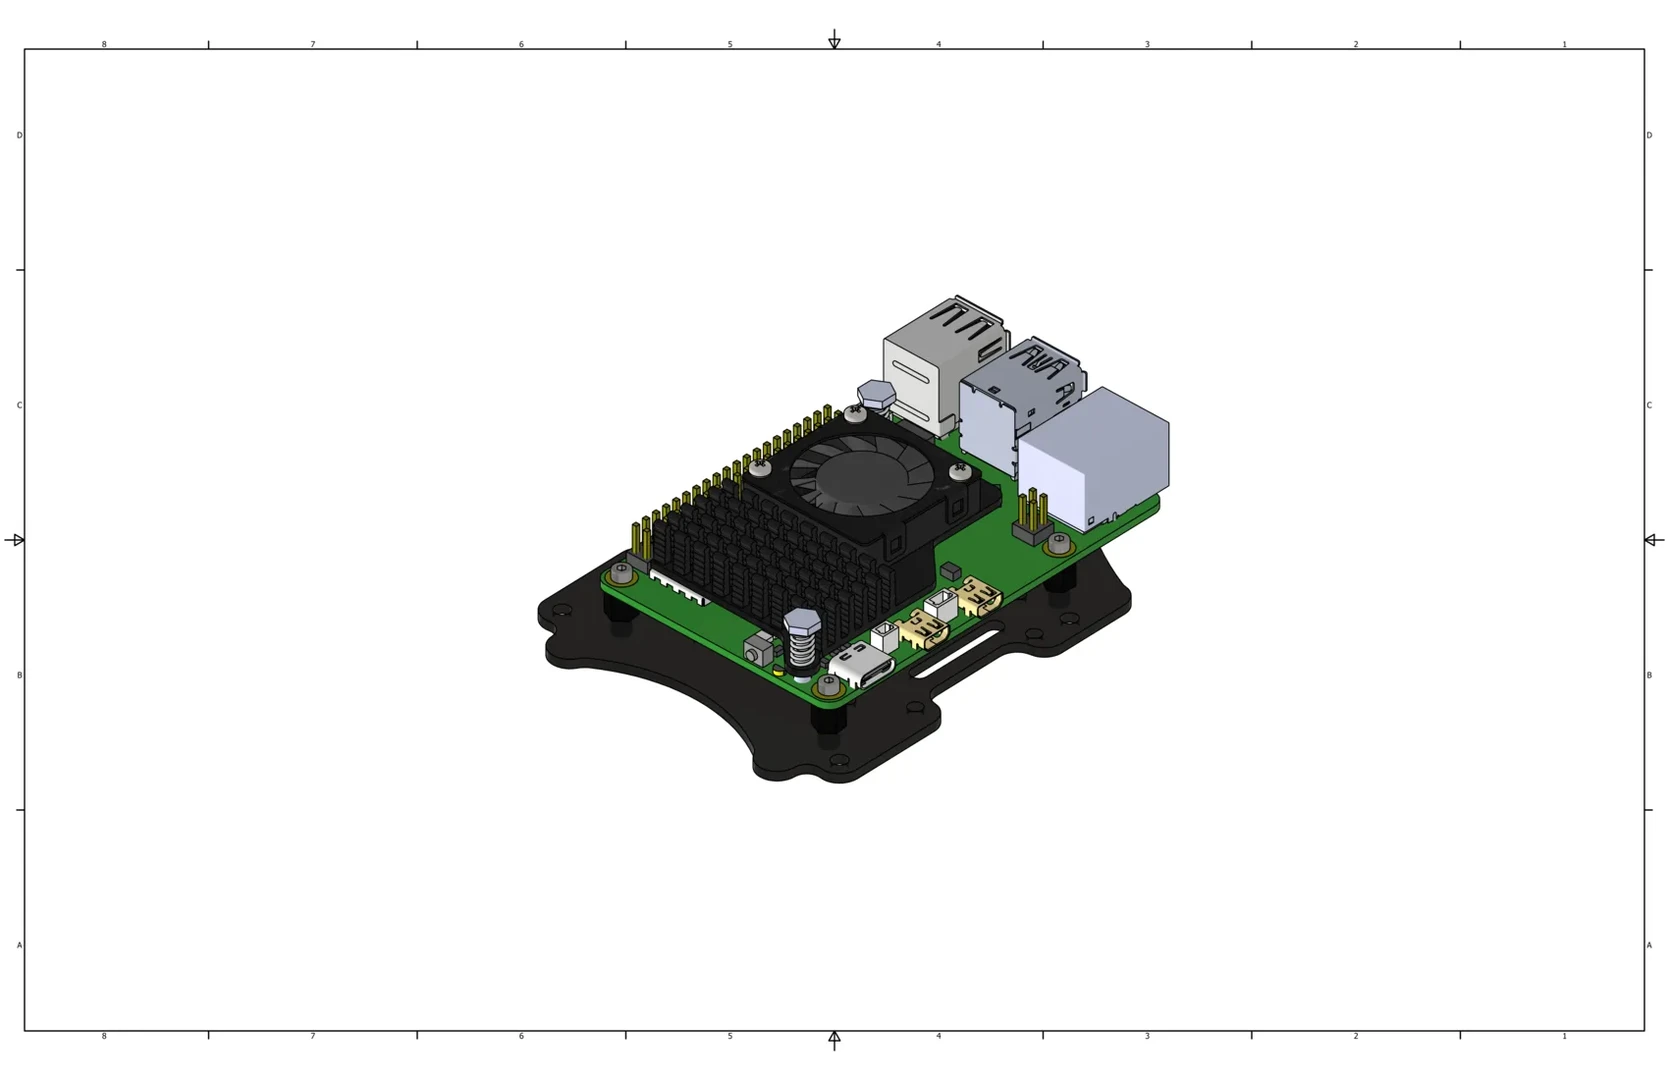
Raspberry Pi 5 с установленной системой охлаждения в сборе
Установите нейлоновые стойки M3x30 (Ячейка 21) на деку с Raspberry Pi 5 с помощью винтов M3x8 (Ячейка 8).
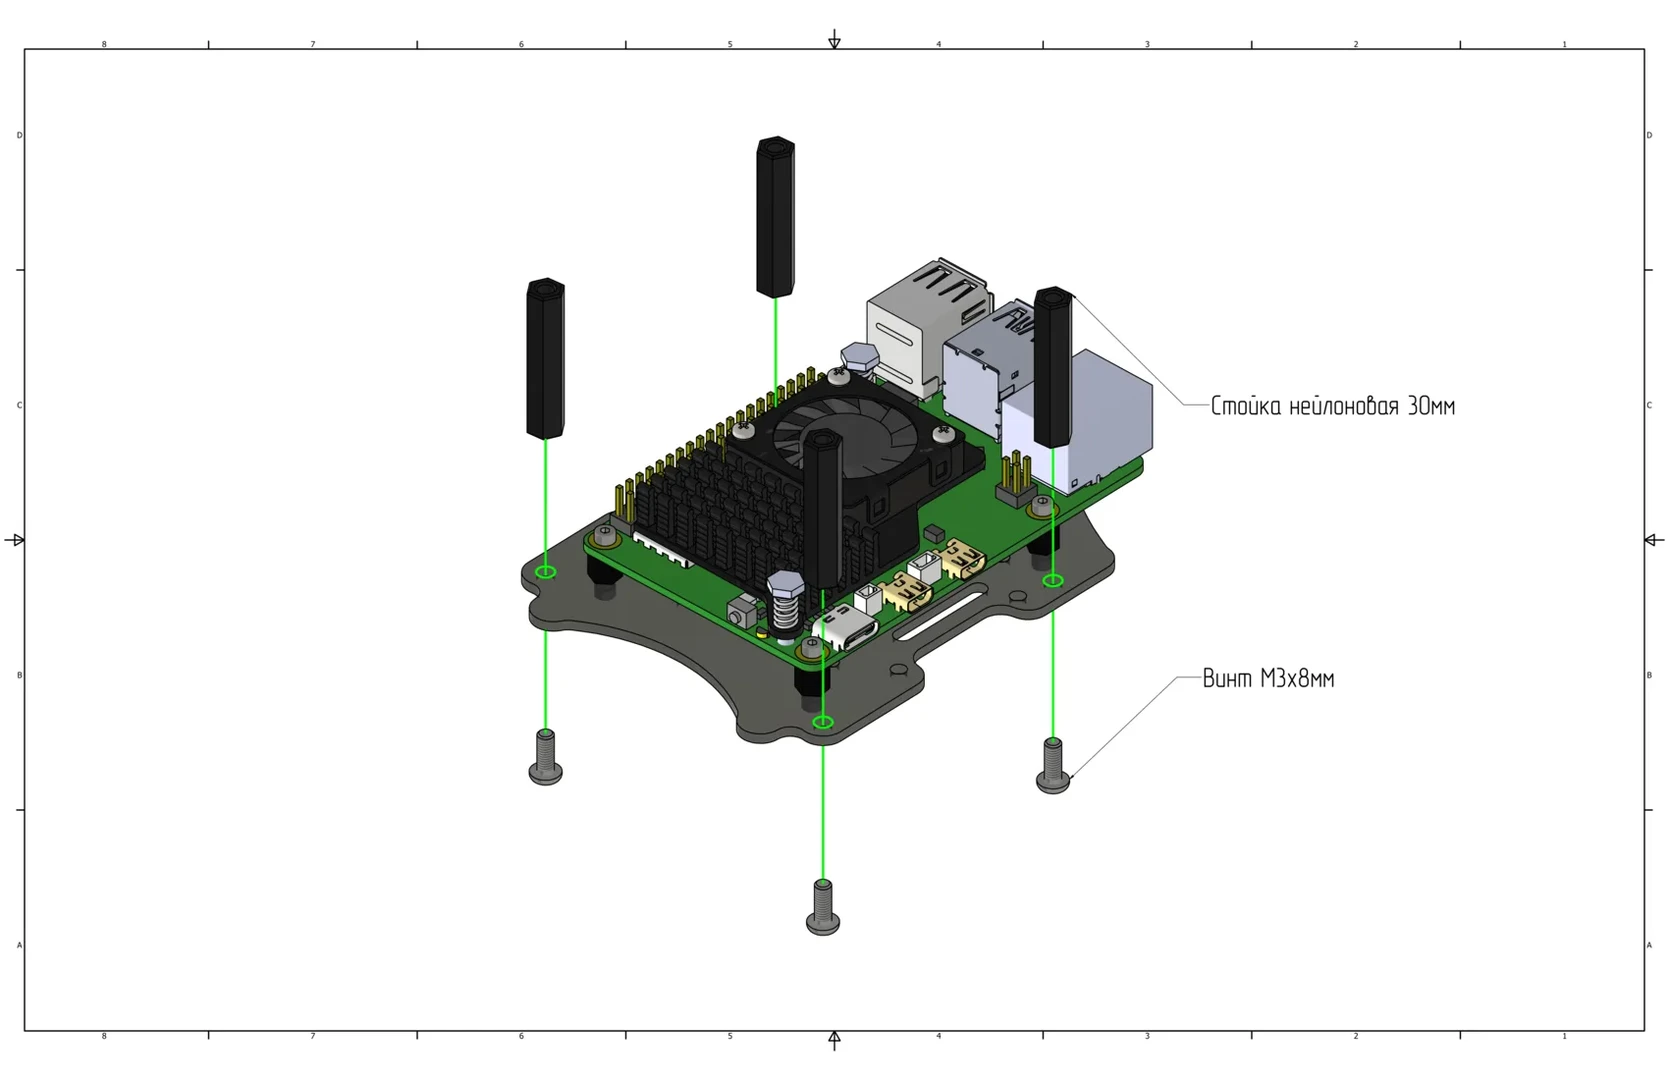
Установка нейлоновых стоек на монтажную деку
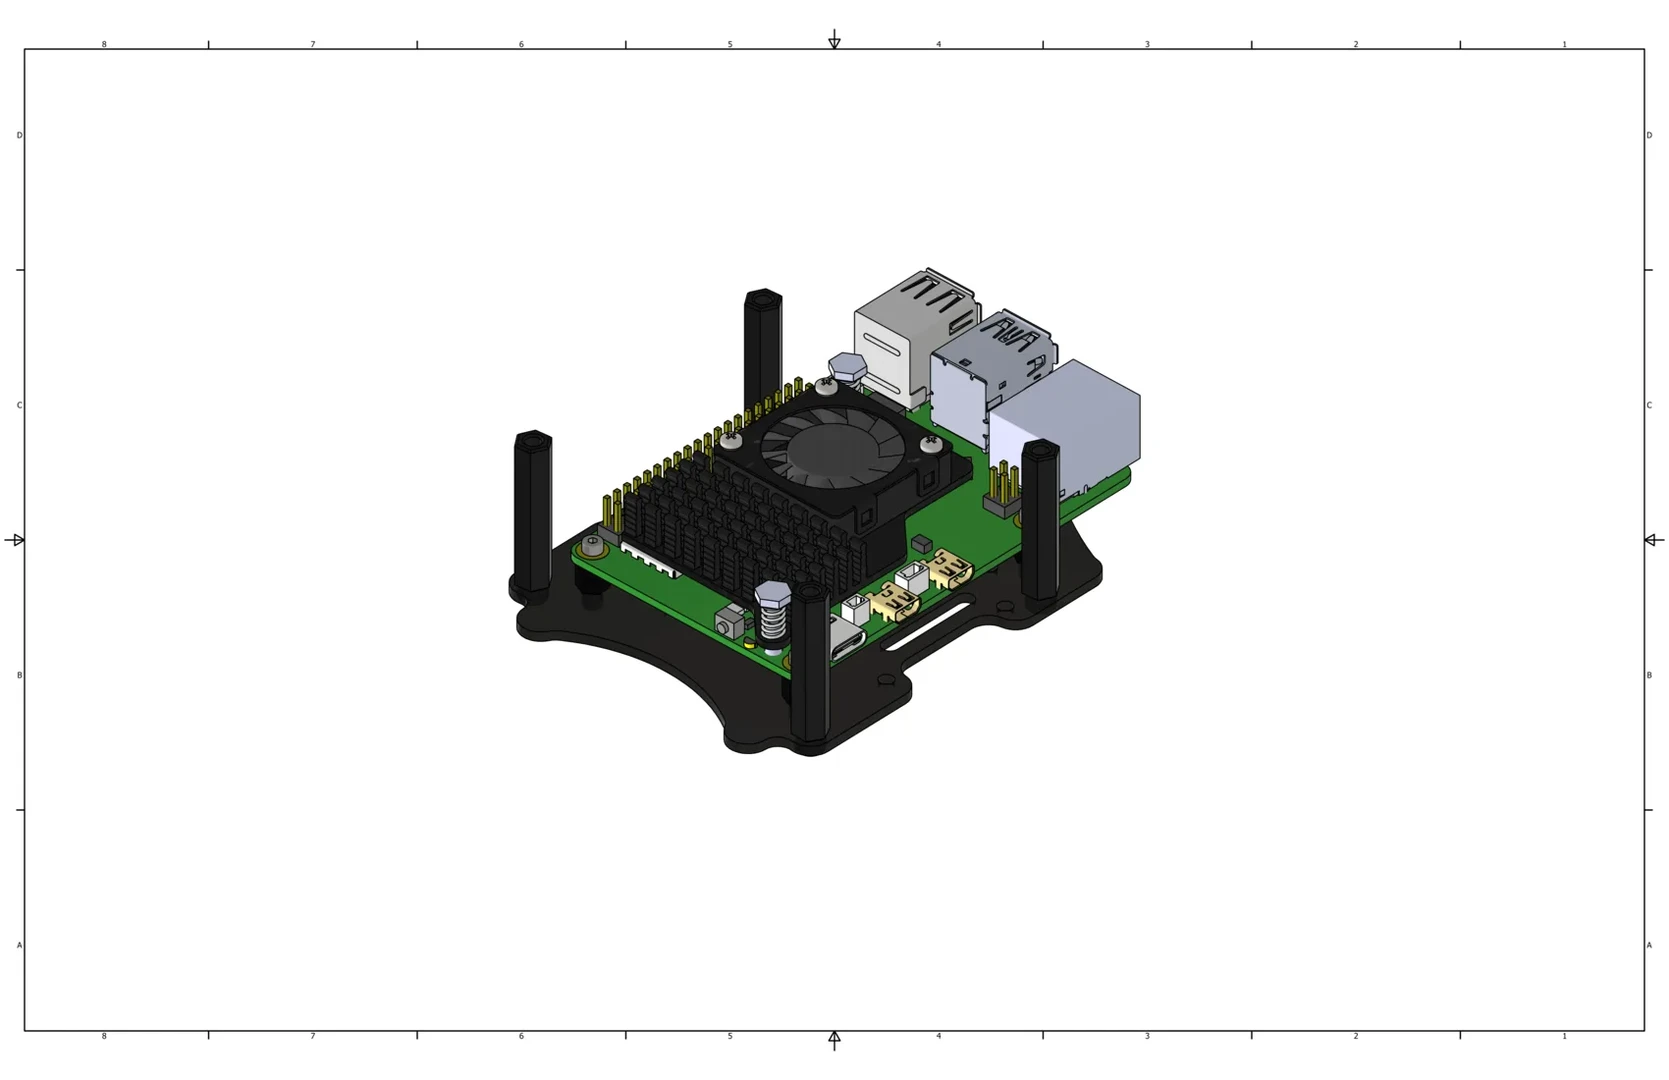
Монтажная дека с Raspberry Pi 5 и нейлоновыми стойками
Установите собранную деку c Raspberry Pi 5 на антивибрационные стойки собранной рамы конструктора. Зафиксируйте деку винтами M3x4 (Ячейка 10).
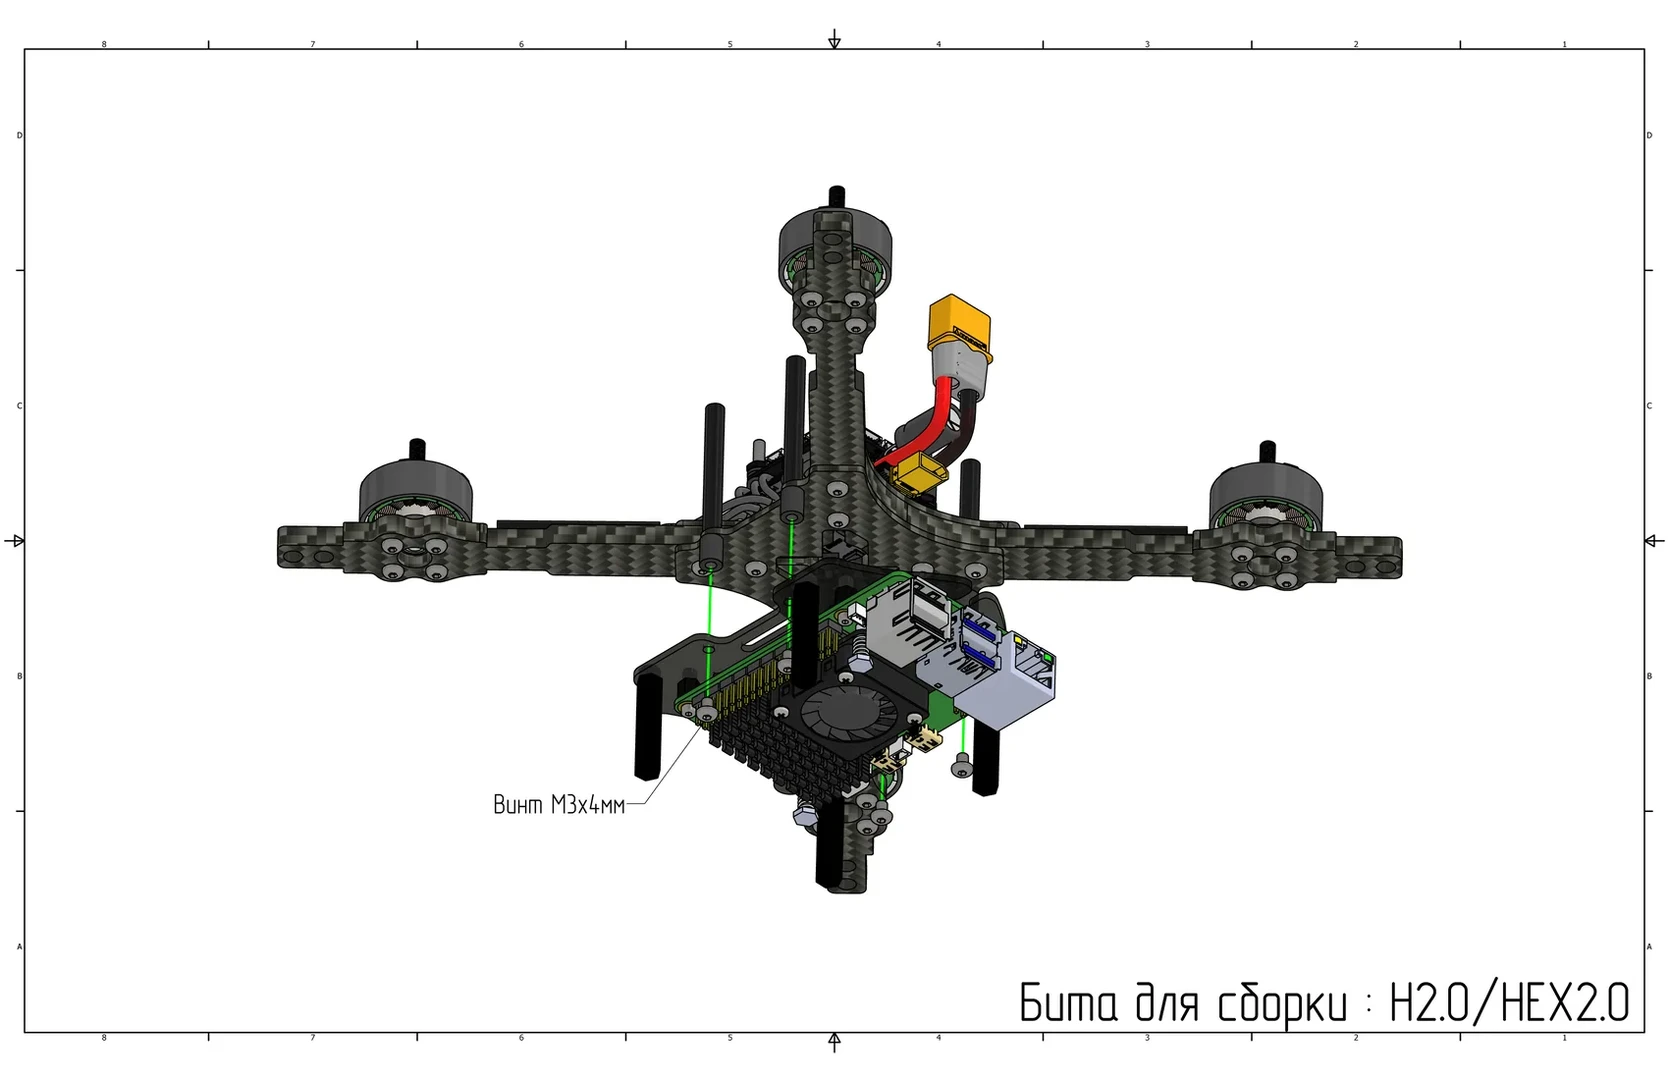
Установка деки с Raspberry Pi 5 на антивибрационные стойки
Подключите к Raspberry Pi 5 шлейф телеметрии. Подключение выполните во внешнюю линию гребенки, начиная с пина 8 (GPIO 14). Черный провод подключите к пину 14 (Ground) (см. pinout). Ответную часть шлейфа подключите к порту UART4 полетного контроллера (черный провод — в крайний правый угол).
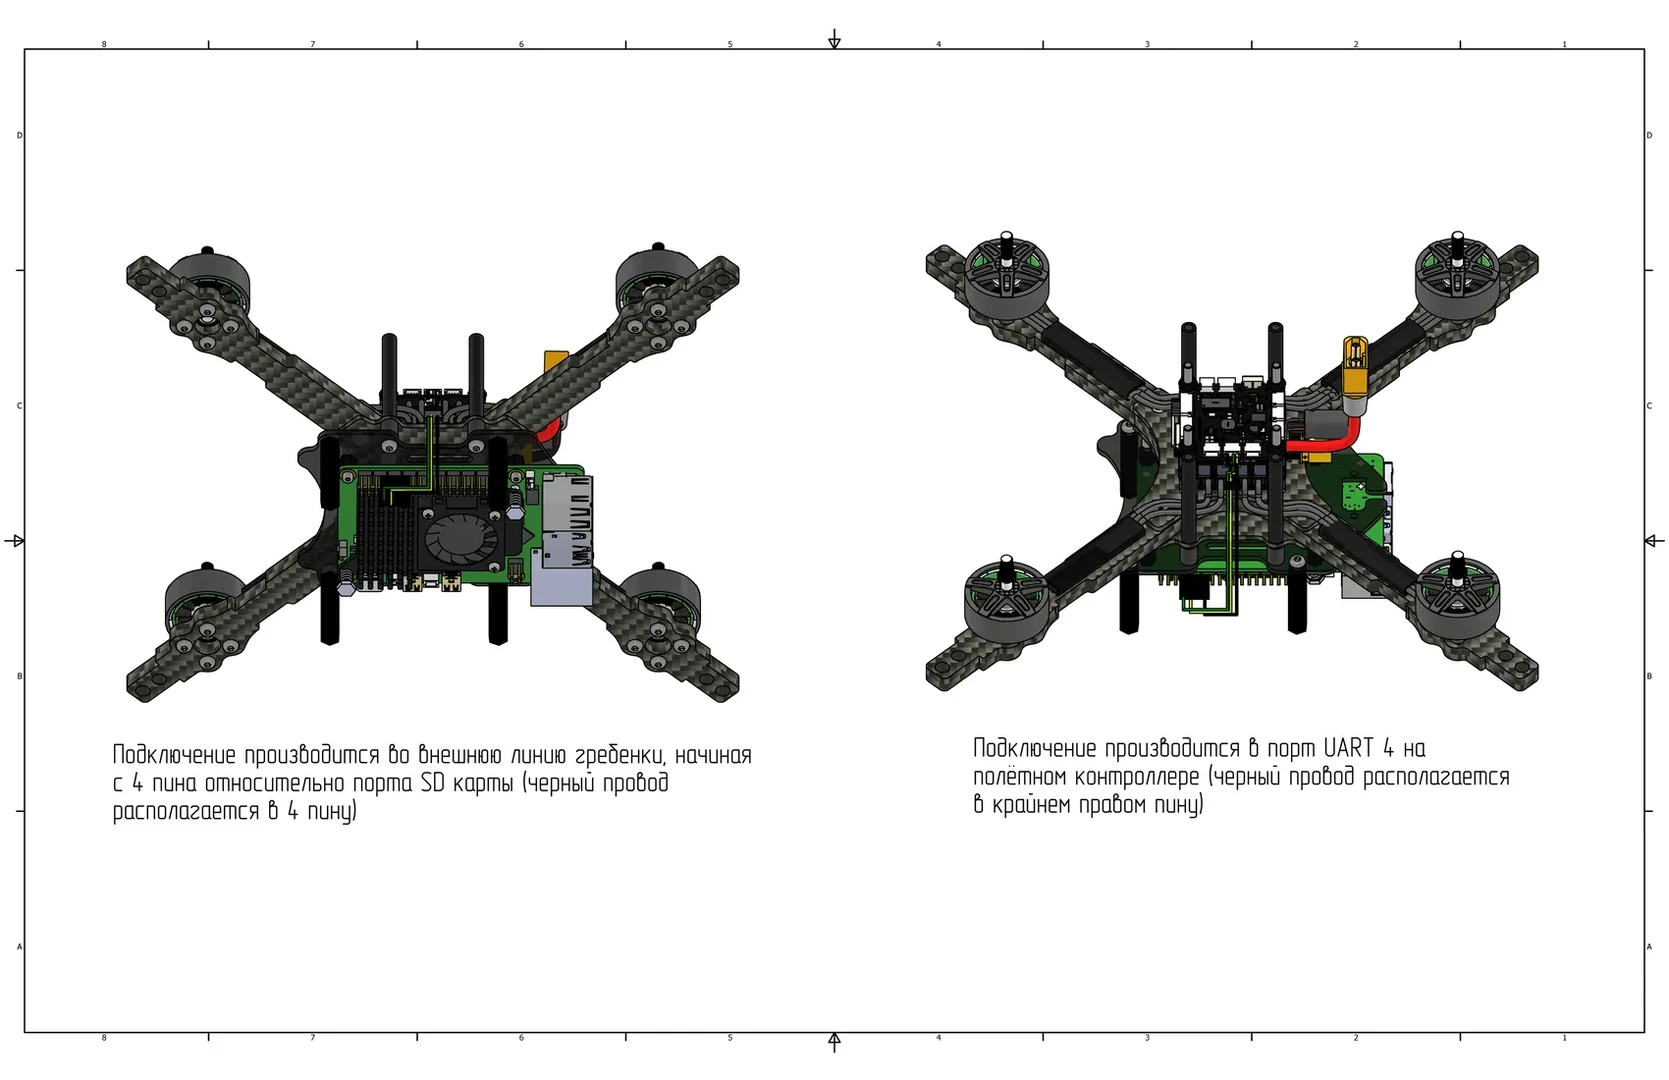
Подключение шлейфа телеметрии между Raspberry Pi 5 и полетным контроллером
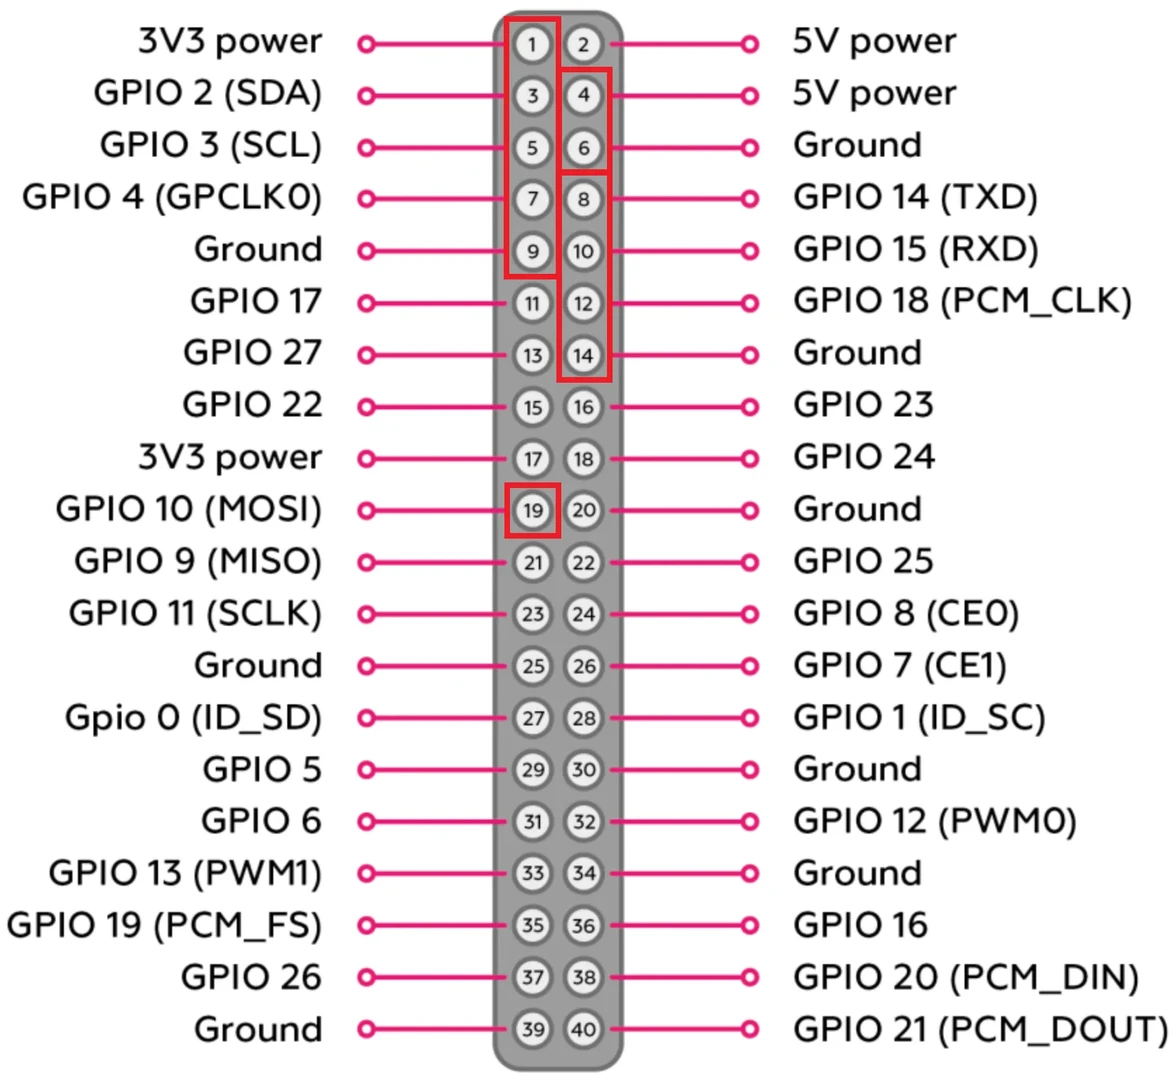
Распиновка разъема GPIO одноплатного компьютера Raspberry Pi 5
Установка камеры, дальномера и экрана
Установите камеру компьютерного зрения на малую монтажную деку. Зафиксируйте камеру саморезами М1.4х4 (Ячейка 19) в предусмотренных отверстиях. Используйте биту PH1.
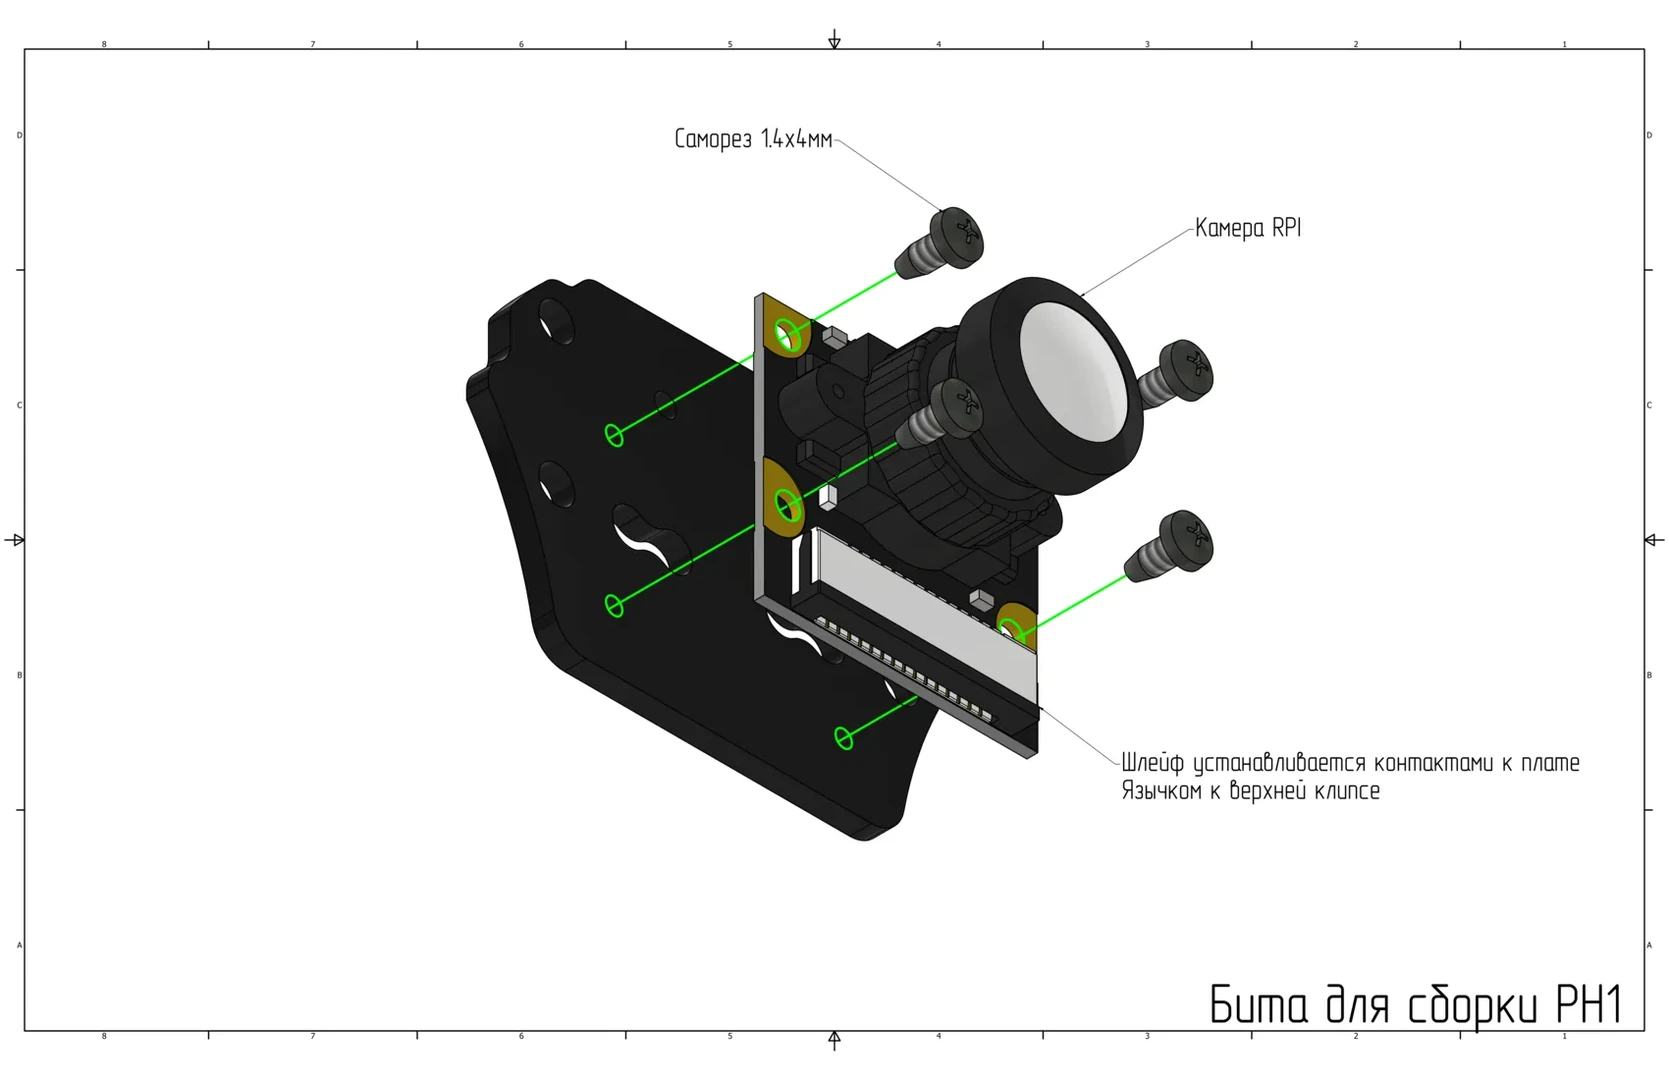
Установка камеры компьютерного зрения на малую монтажную деку
На малую монтажную деку установите нейлоновые стойки M3x20 (Ячейка 22) и зафиксируйте их винтами M3x6 (Ячейка 9).
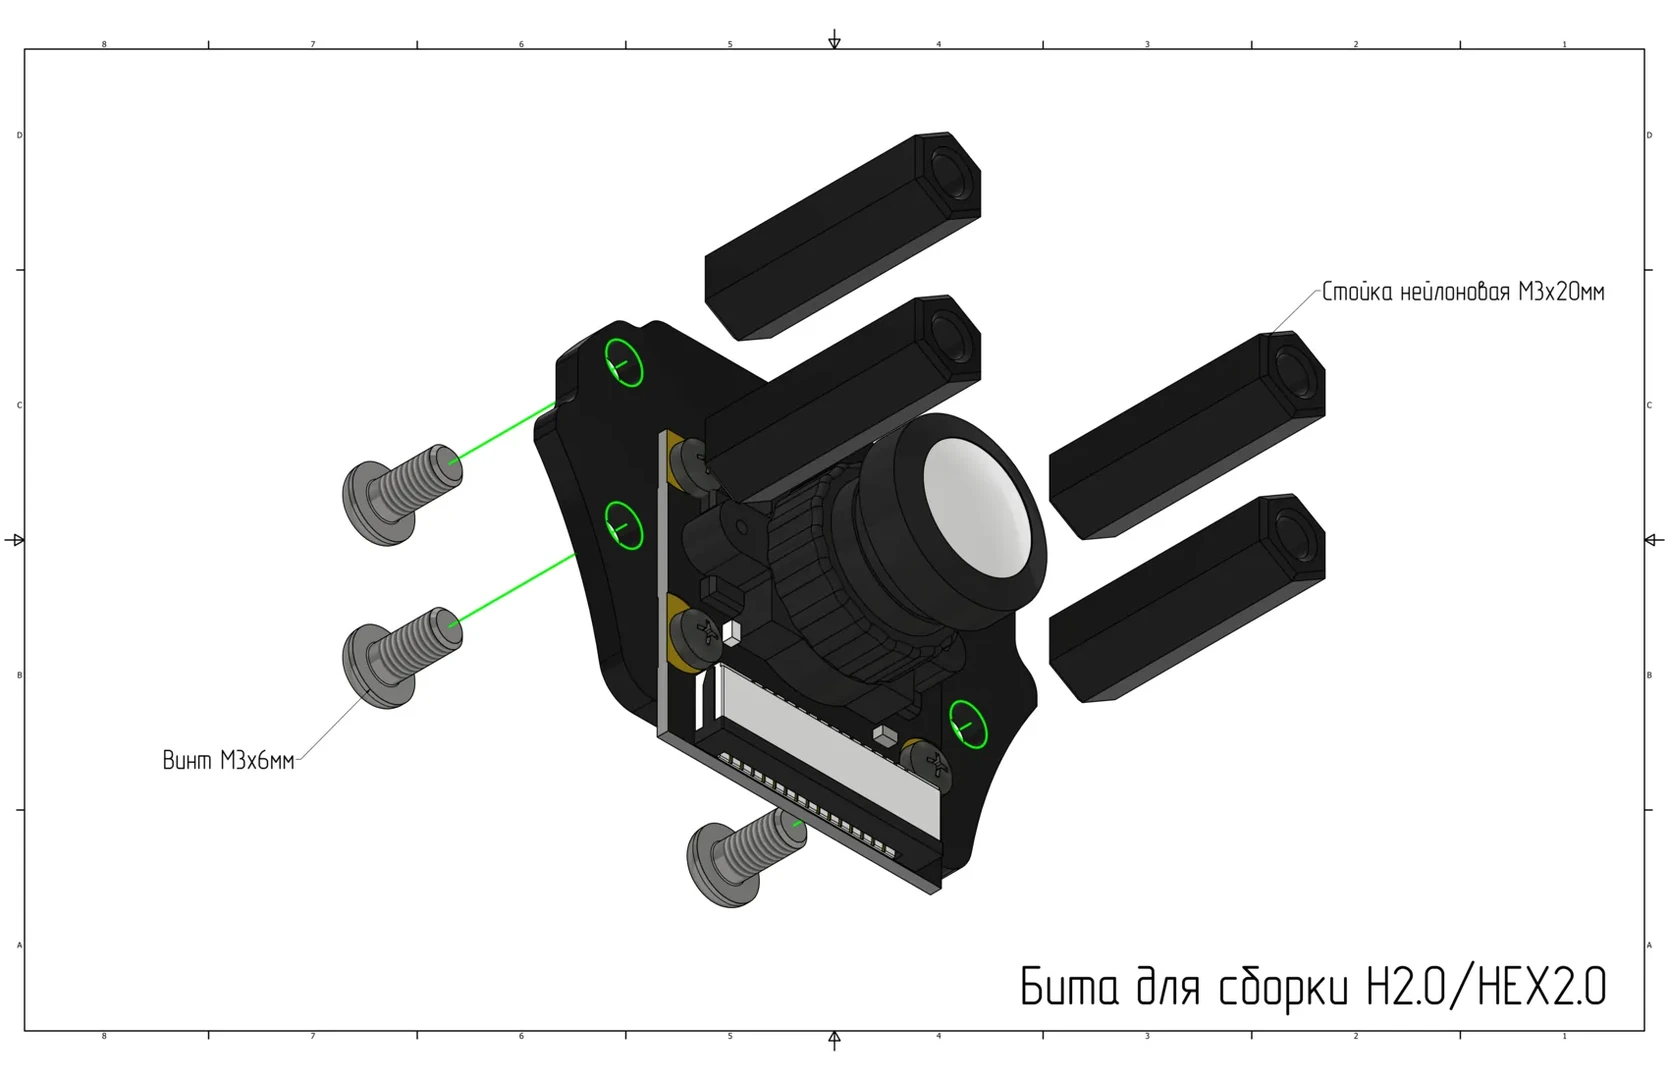
Установка нейлоновых стоек на малую монтажную деку
Установите малую монтажную деку с камерой компьютерного зрения на деку захвата с помощью винтов M3x6 (Ячейка 9).
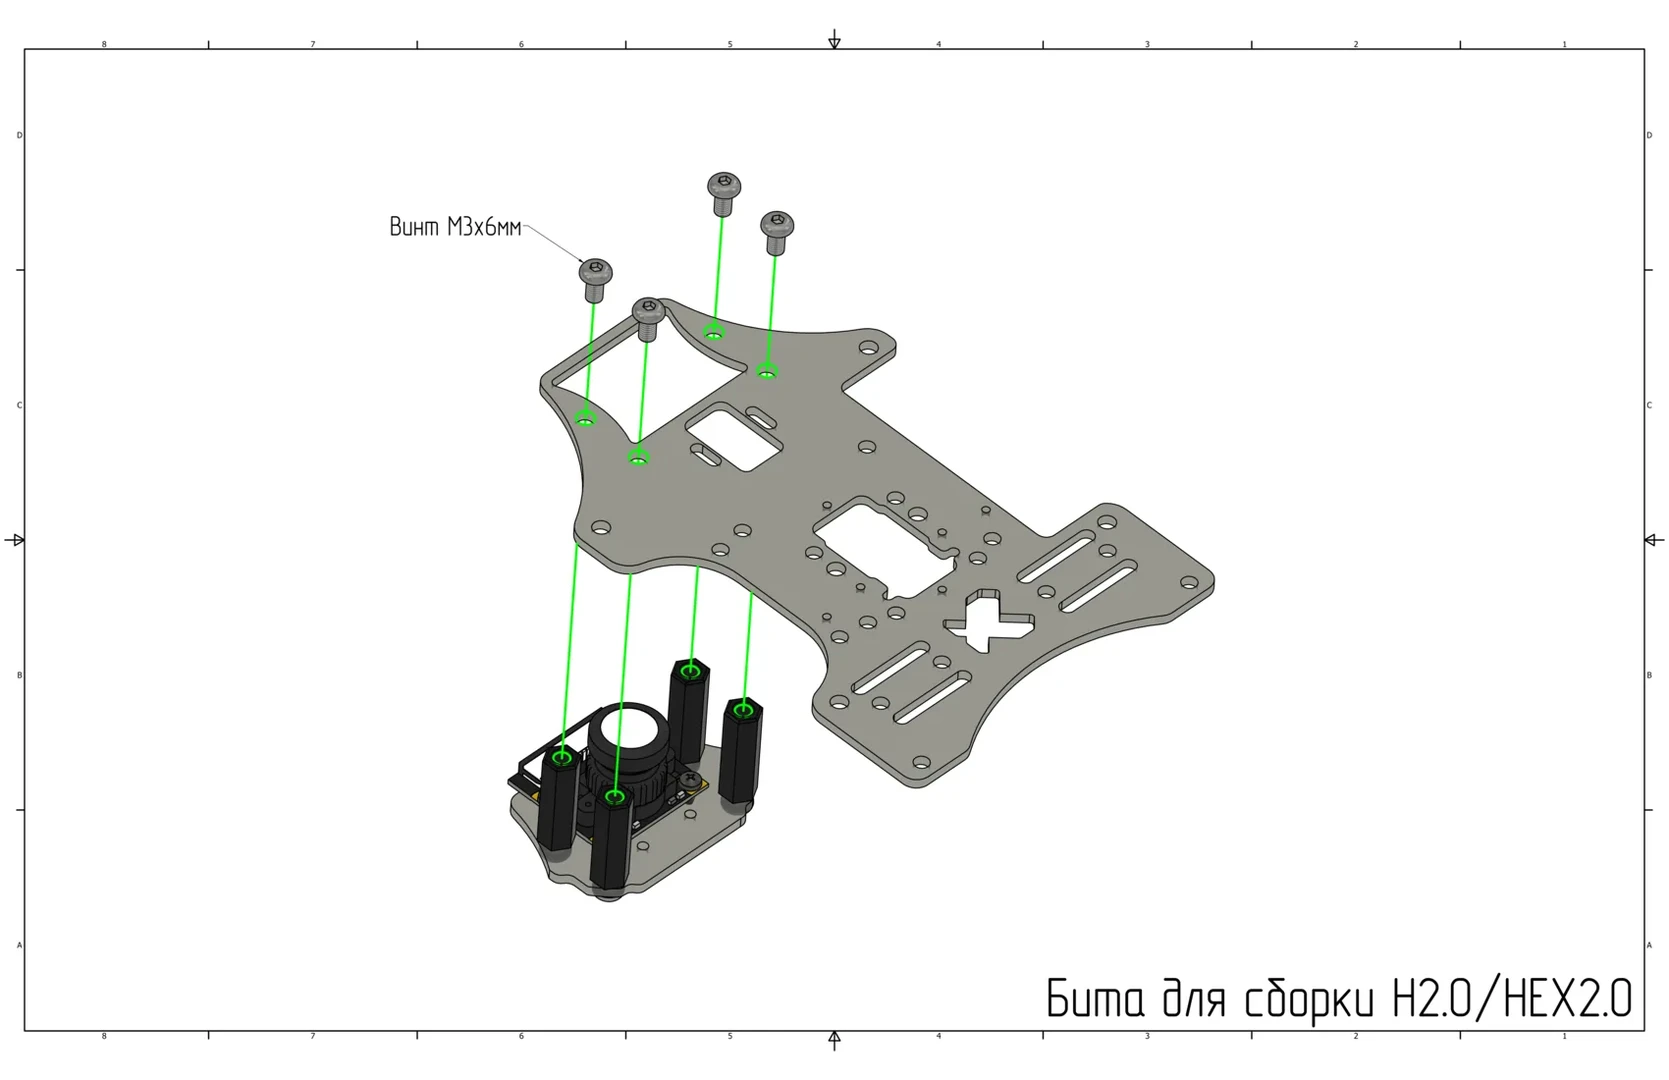
Установка малой монтажной деки с камерой на деку захвата
Установите лазерный дальномер на деку захвата с помощью винтов M2x6 (Ячейка 16) и нейлоновых гаек M2 (Ячейка 5).
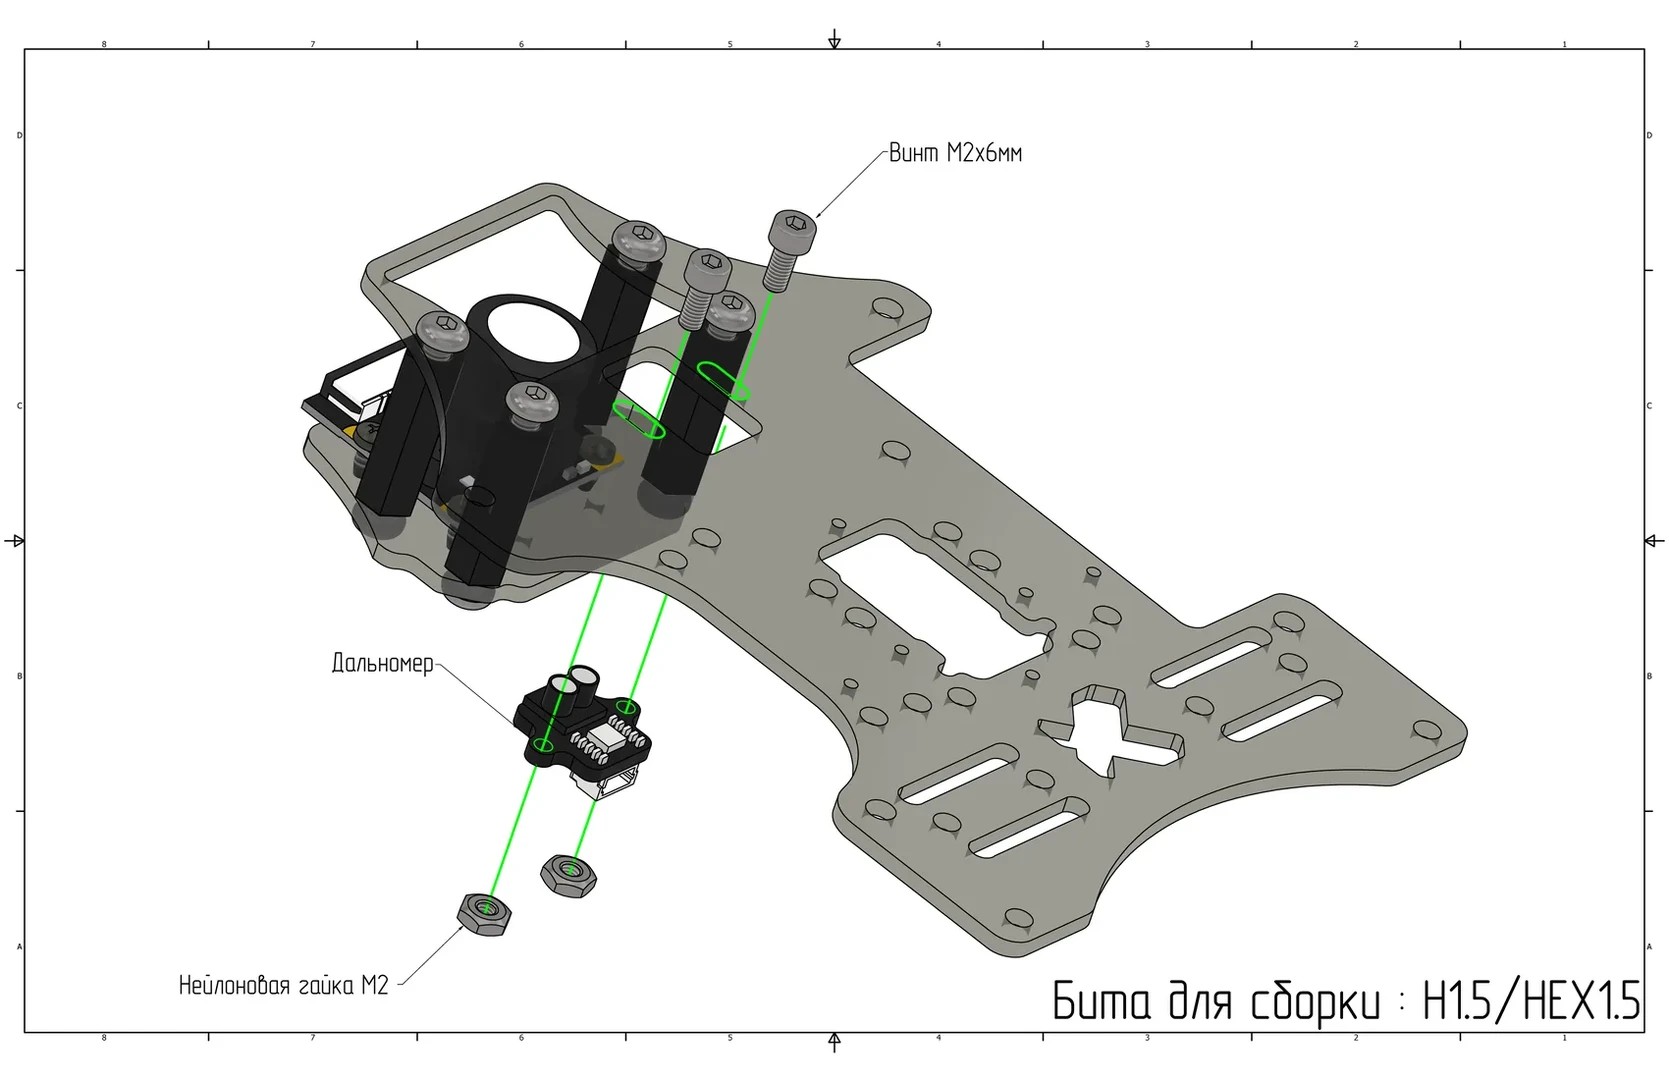
Установка лазерного дальномера
Подключите шлейф лазерного дальномера.
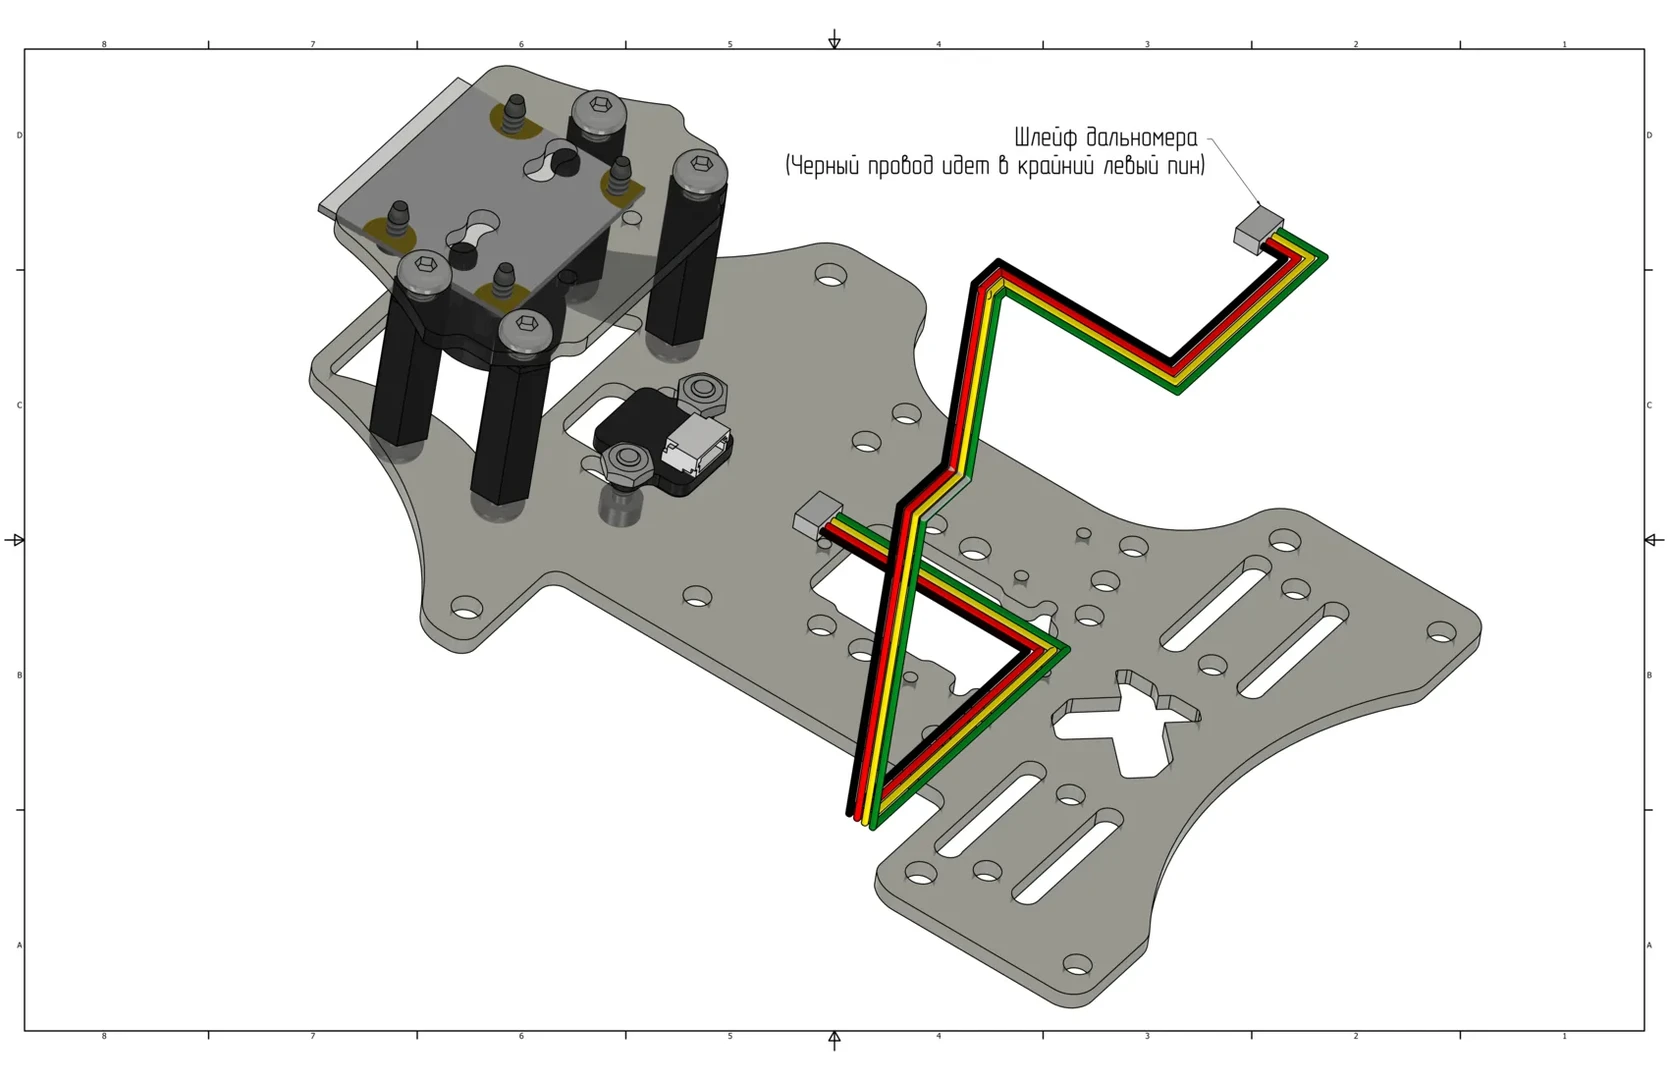
Подключение шлейфа лазерного дальномера
Установите деку захвата на раму конструктора с помощью винтов M3x8 (Ячейка 8). Подключите шлейф камеры к компьютеру согласно схеме подключения.
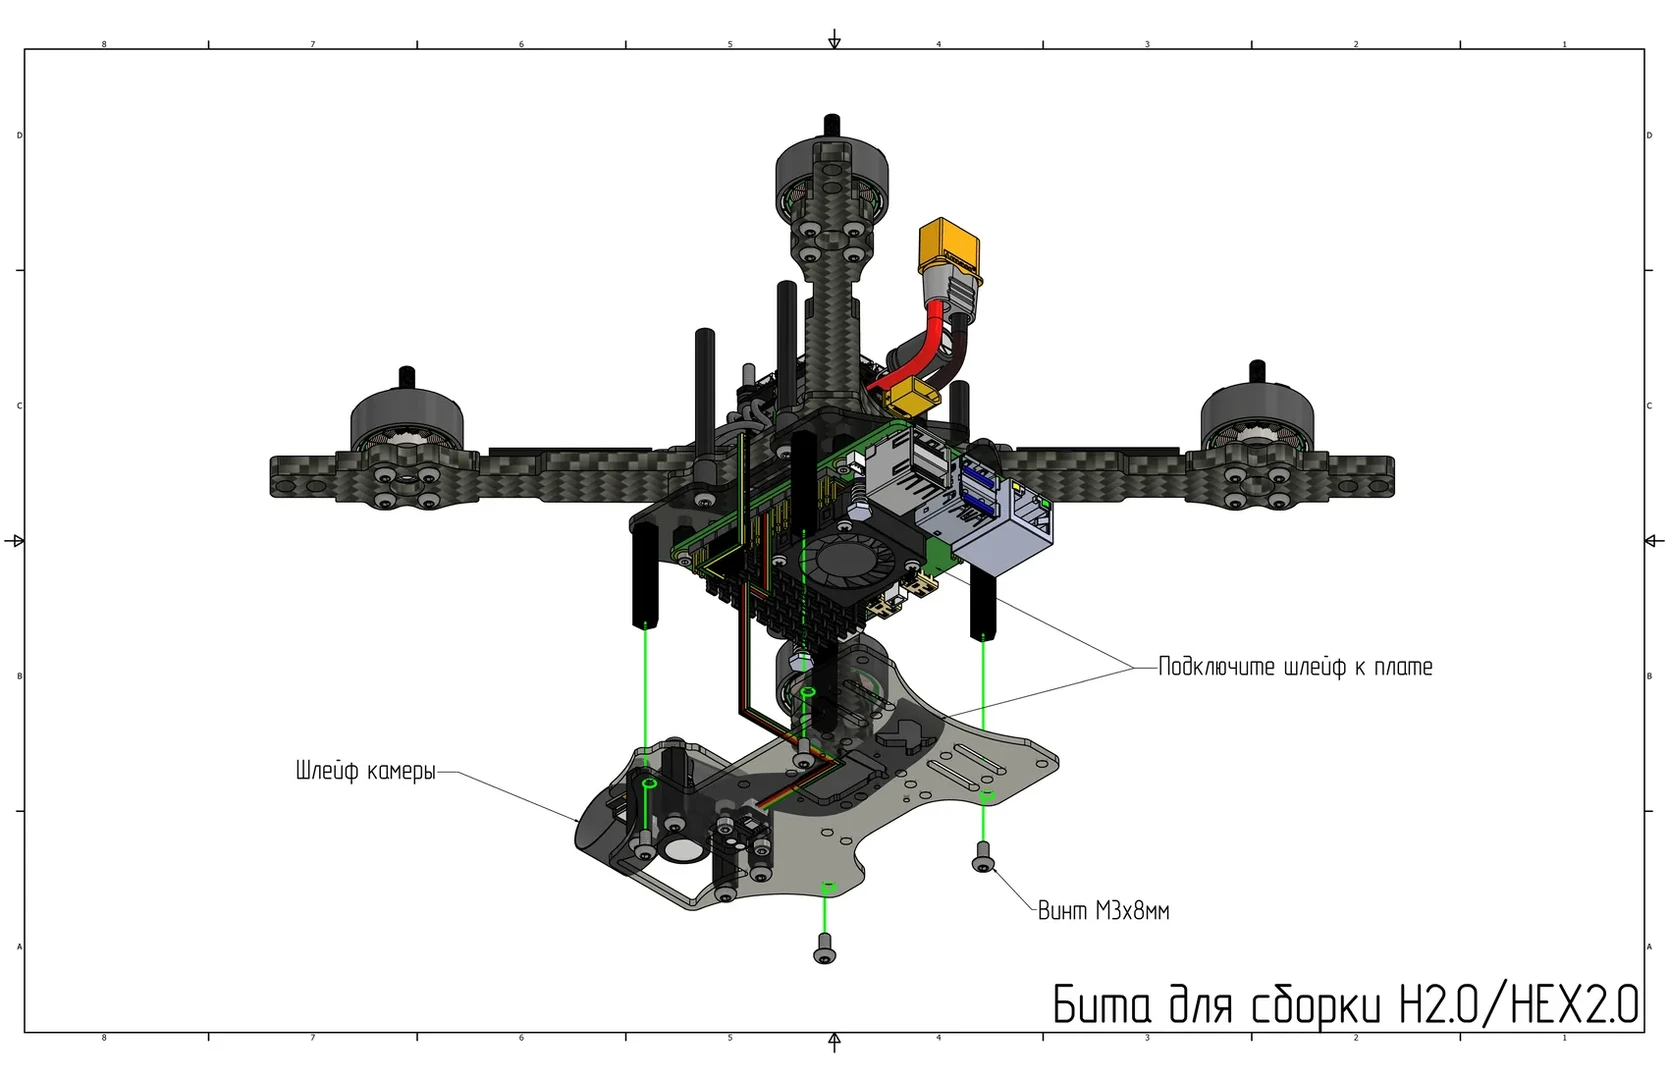
Установка монтажной деки на раму конструктора
Подключите шлейф дальномера к порту UART1 полетного контроллера (вставьте черный провод в крайний левый пин). Протяните кабель через отверстие в кожухе полетного контроллера.
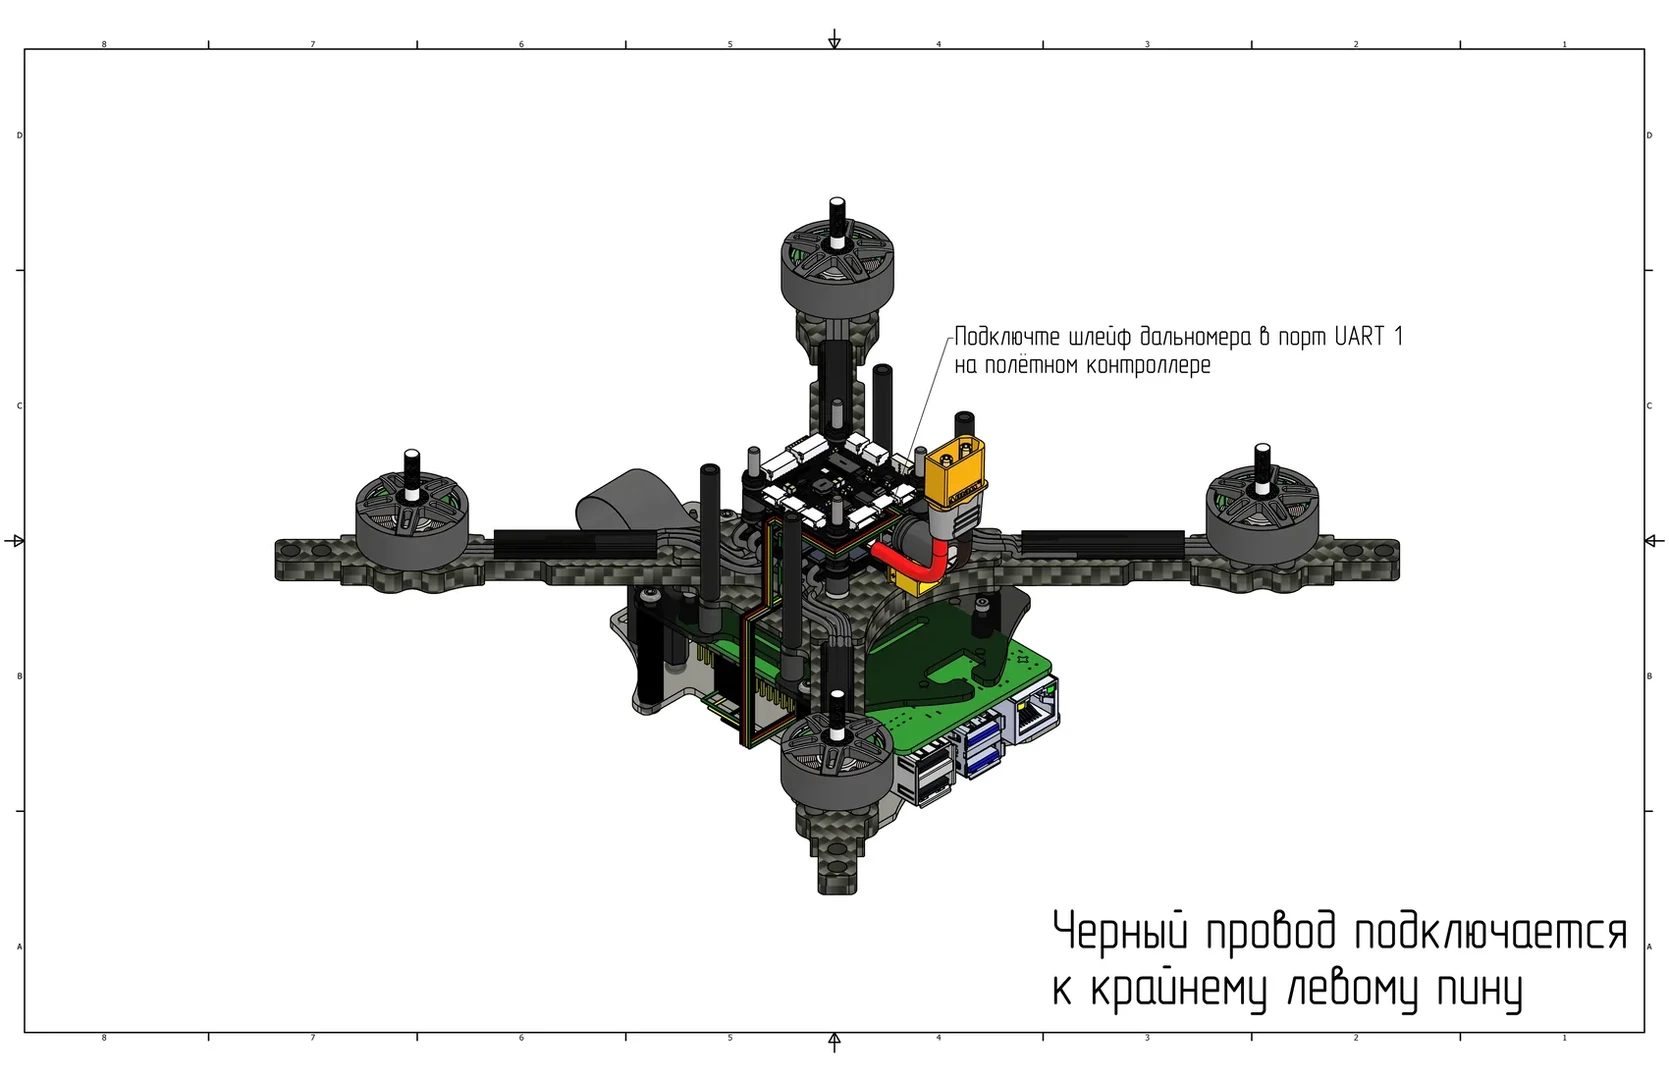
Подключение шлейфа дальномера
Установите экран на кожух полетного контроллера при помощи винтов M2.5x6 (Ячейка 18) и нейлоновых гаек M2.5 (Ячейка 4).
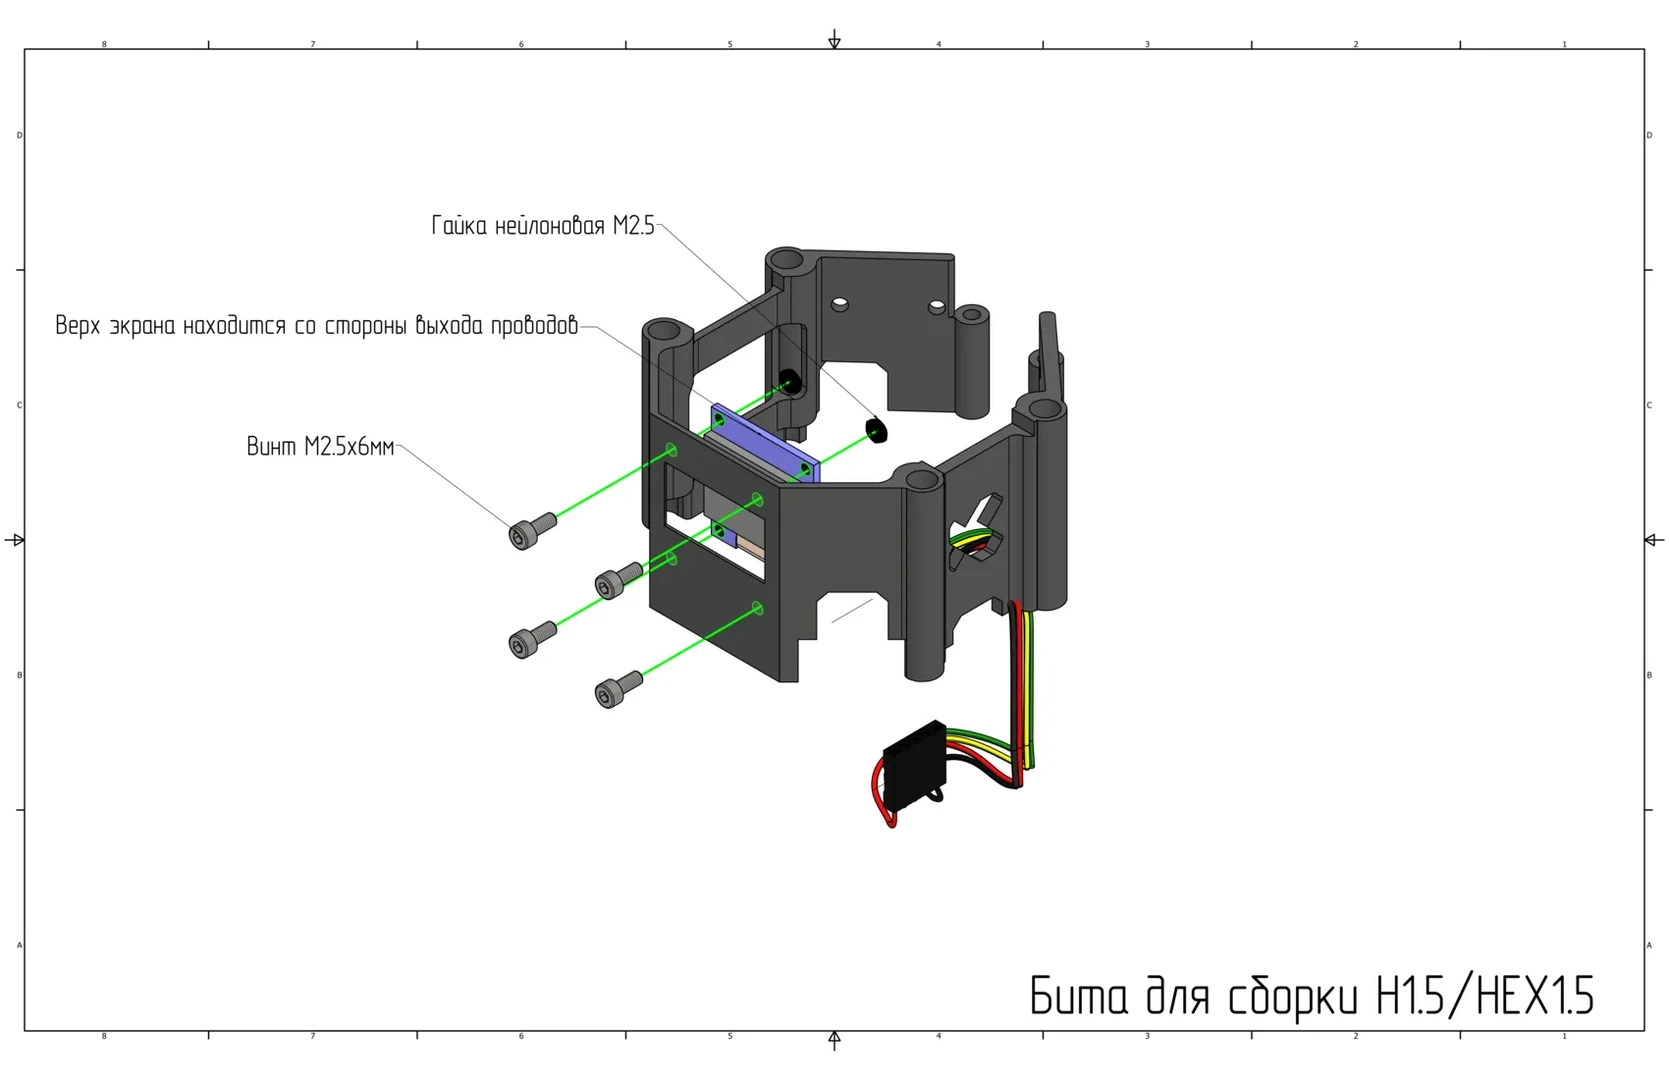
Установка экрана на кожух полетного контроллера
Припаяйте разъем Dupont к одному преобразователю напряжения (UBEC), а разъем JST — к другому UBEC. С другой стороны соедините входные провода и припаяйте разъем XT30. Соедините преобразователи напряжения между собой с помощью двухсторонней клейкой ленты.
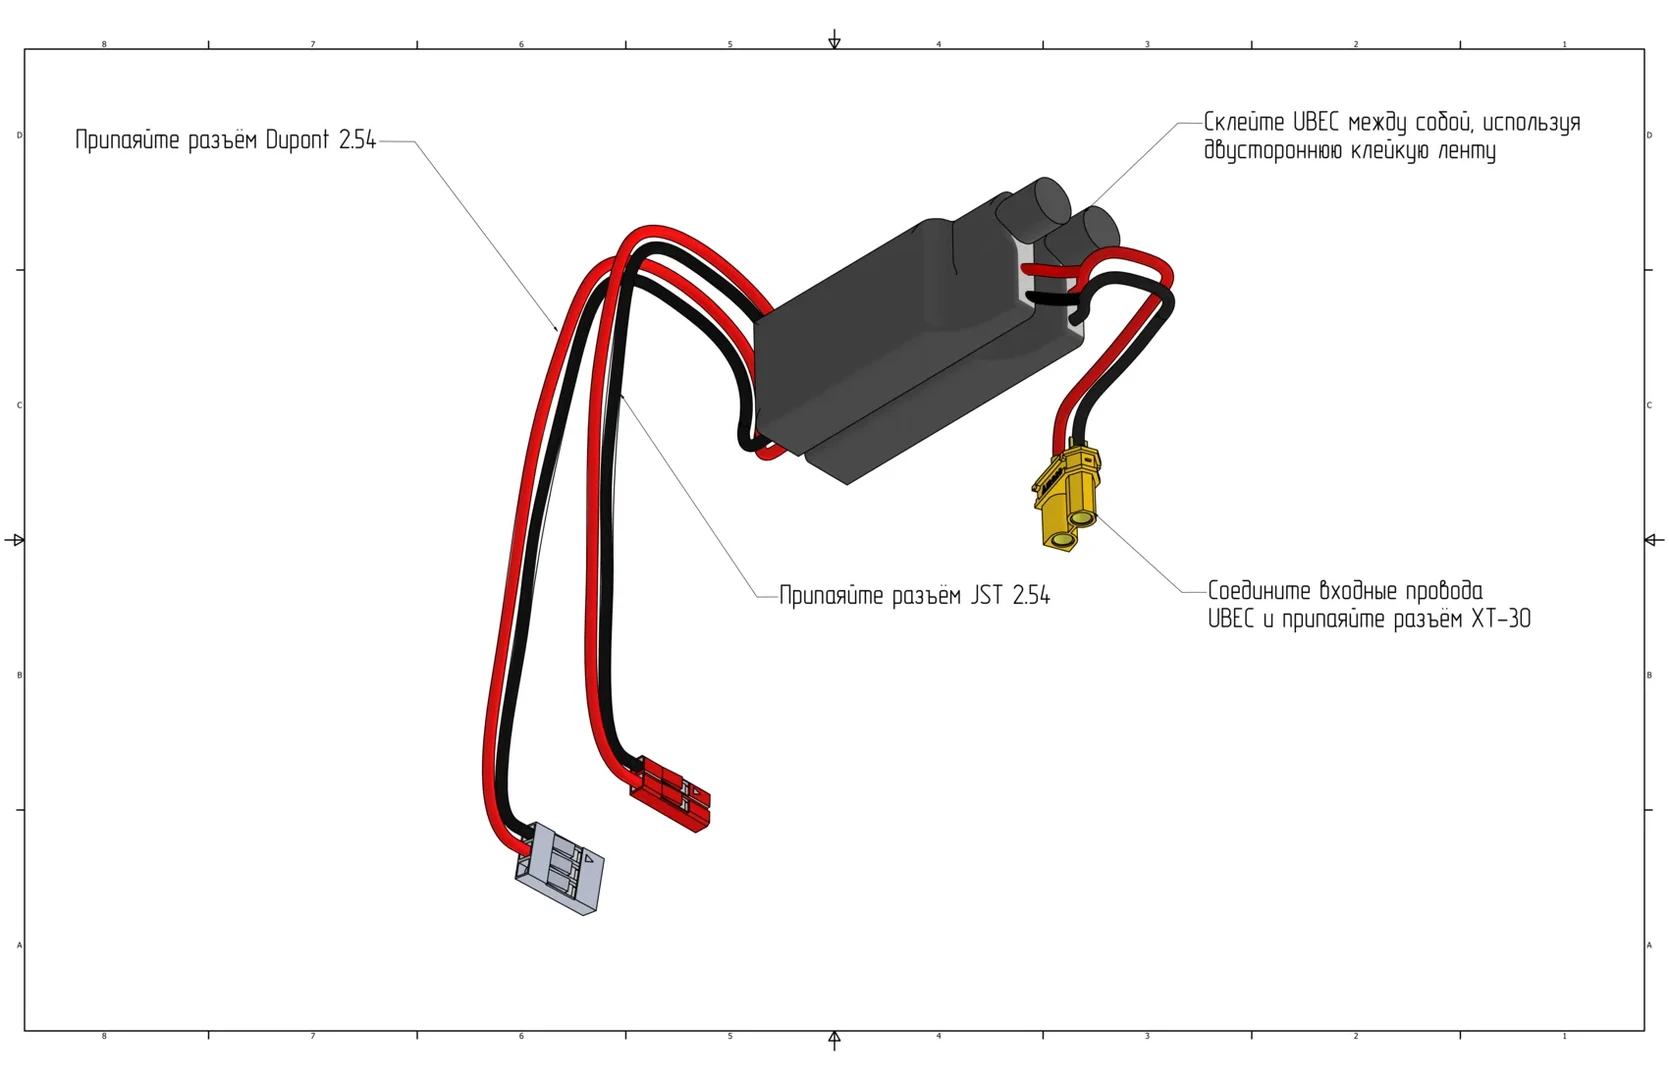
Подготовка преобразователей напряжения к установке
Установите UBEC на деку с Raspberry Pi 5 с помощью двухсторонней клейкой ленты. Подключите UBEC к регулятору оборотов (ESC) через разъем XT30. Подключите первый провод UBEC в Raspberry Pi 5 в пины 4 (5V power) и 6 (Ground) (см. pinout выше).
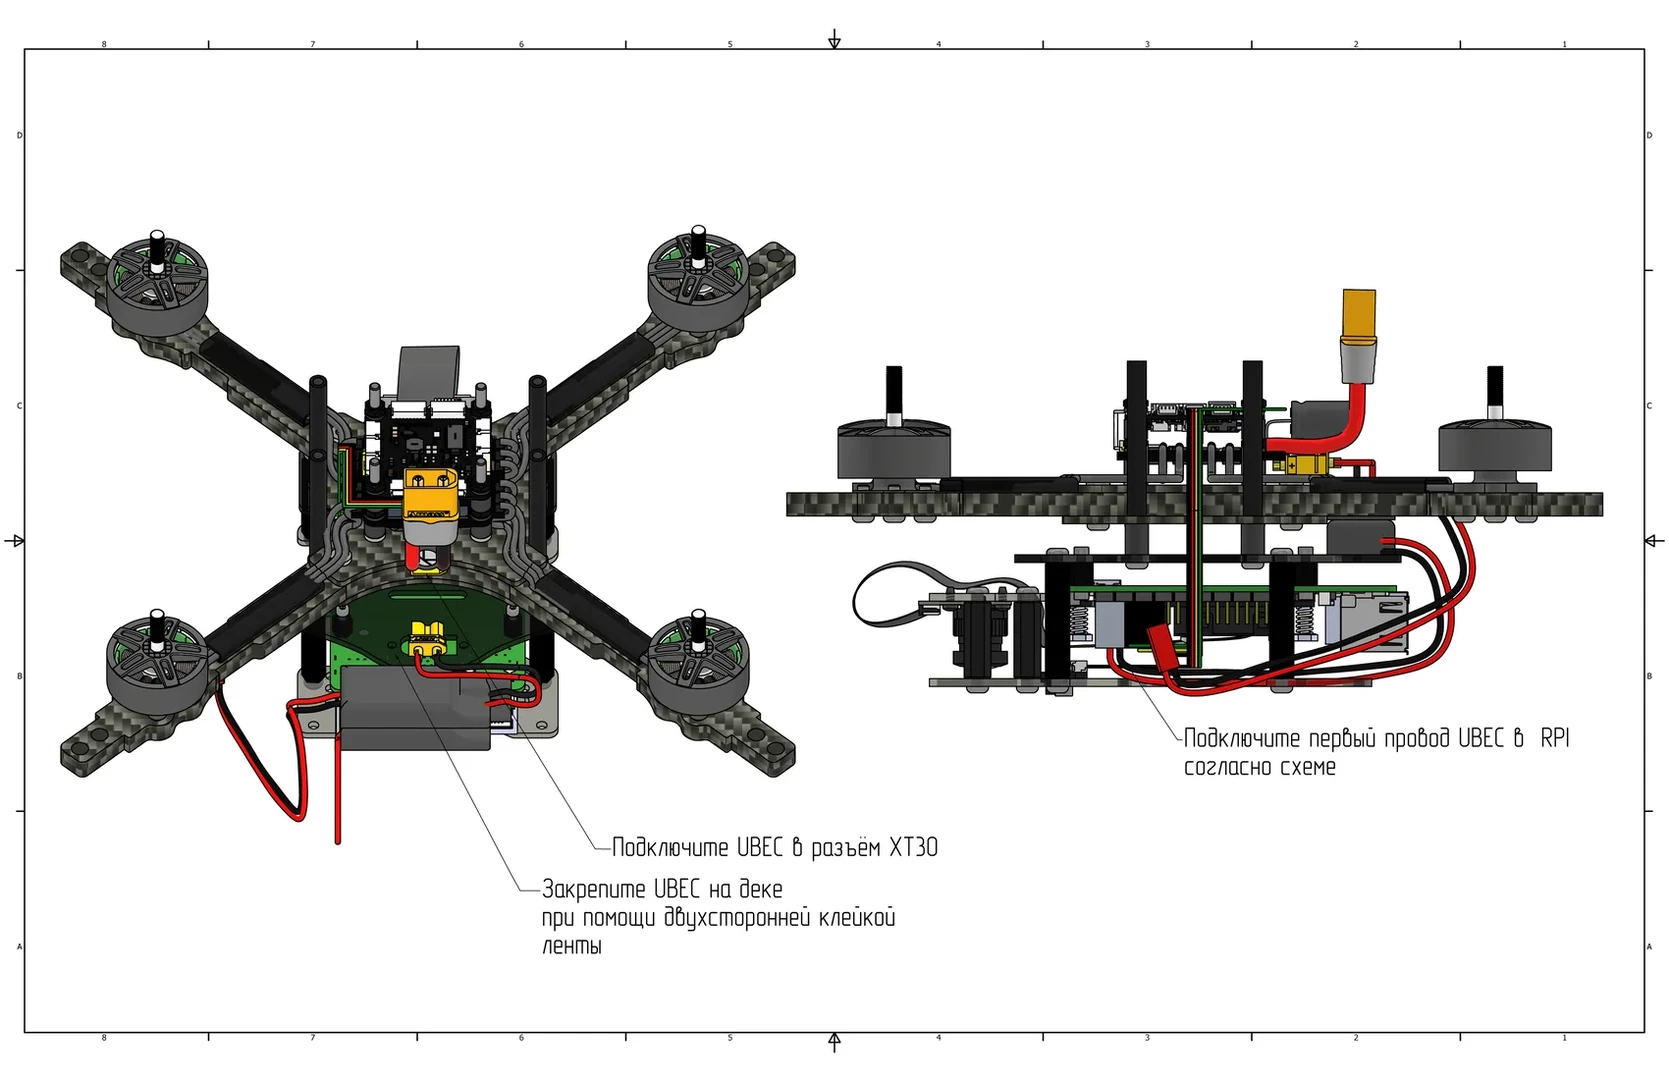
Установка UBEC на деку с Raspberry Pi 5
Подключите приемник в порт SBUS/CRSF (UART6) полетного контроллера — вставьте черный провод в левый крайний пин.

Подключение приемника к полетному контроллеру
Установите кожух полетного контроллера на алюминиевые стойки. Закрепите приемник пластиковым хомутом в предусмотренных отверстиях. Уложите провода в вырез для проводов. Подключите экран к Raspberry Pi 5: красный провод подключите к пину 1 (3V3), черный — к пину 9 (Ground) (см. pinout выше).
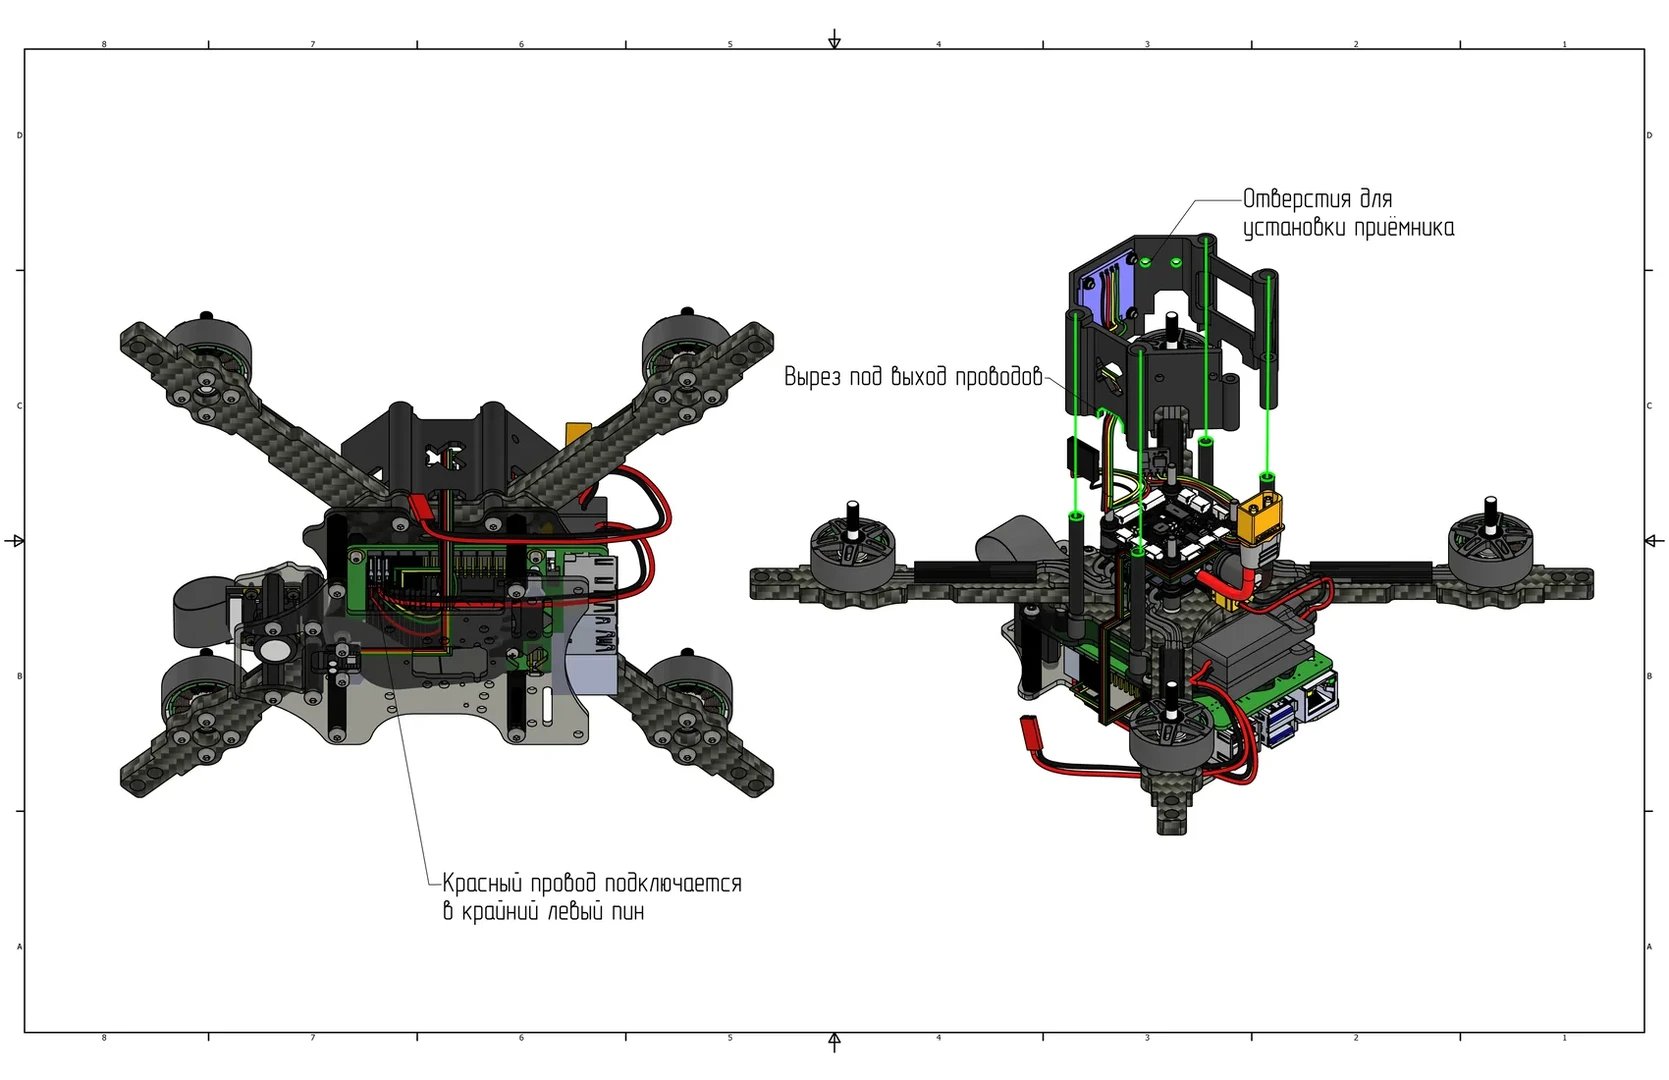
Установка кожуха полетного контроллера
Установка защиты, ножек и светодиодной ленты
Проденьте ремешок аккумуляторной батареи через предусмотренные отверстия карбоновой монтажной деки. Установите деку на алюминиевые стойки и закрепите ее винтами M3x8 (Ячейка 8).
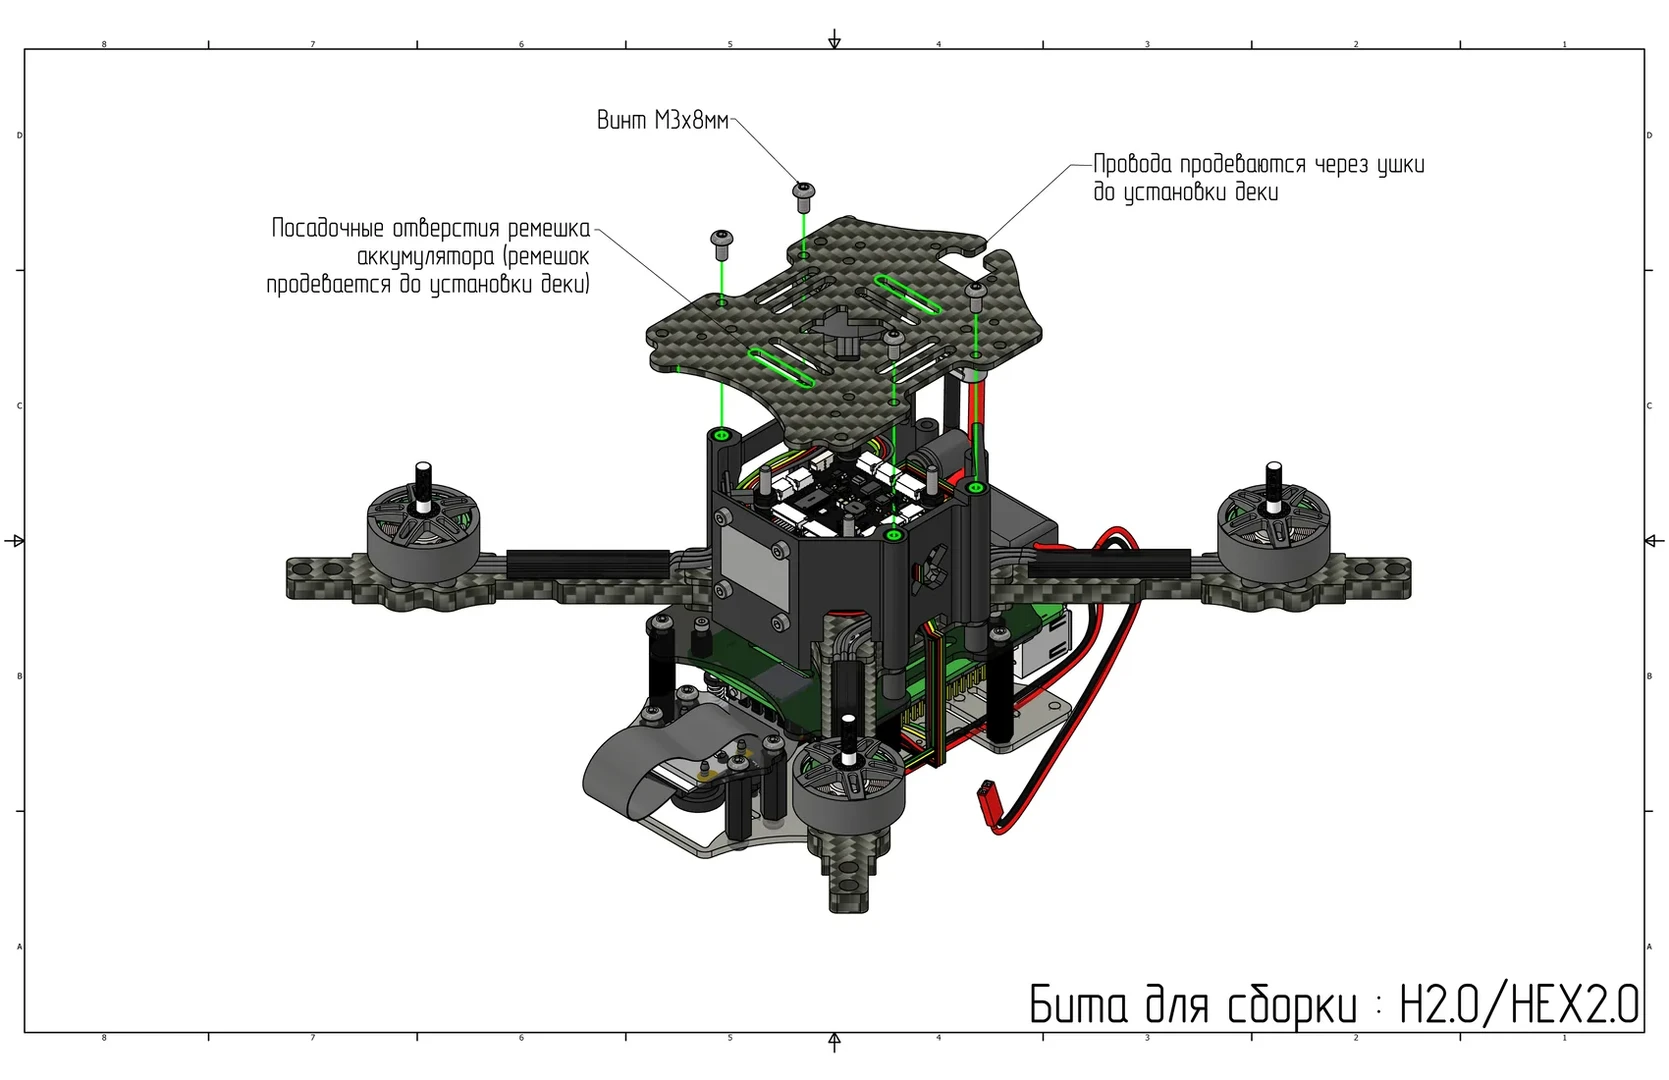
Установка карбоновой монтажной деки
Расположите перемычки защиты в форме квадрата. Установите на углы нижние дуги защиты. Закрепите элементы винтами M3x10 (Ячейка 13) сверху и нейлоновыми стойками M3x40 (Ячейка 23) снизу.
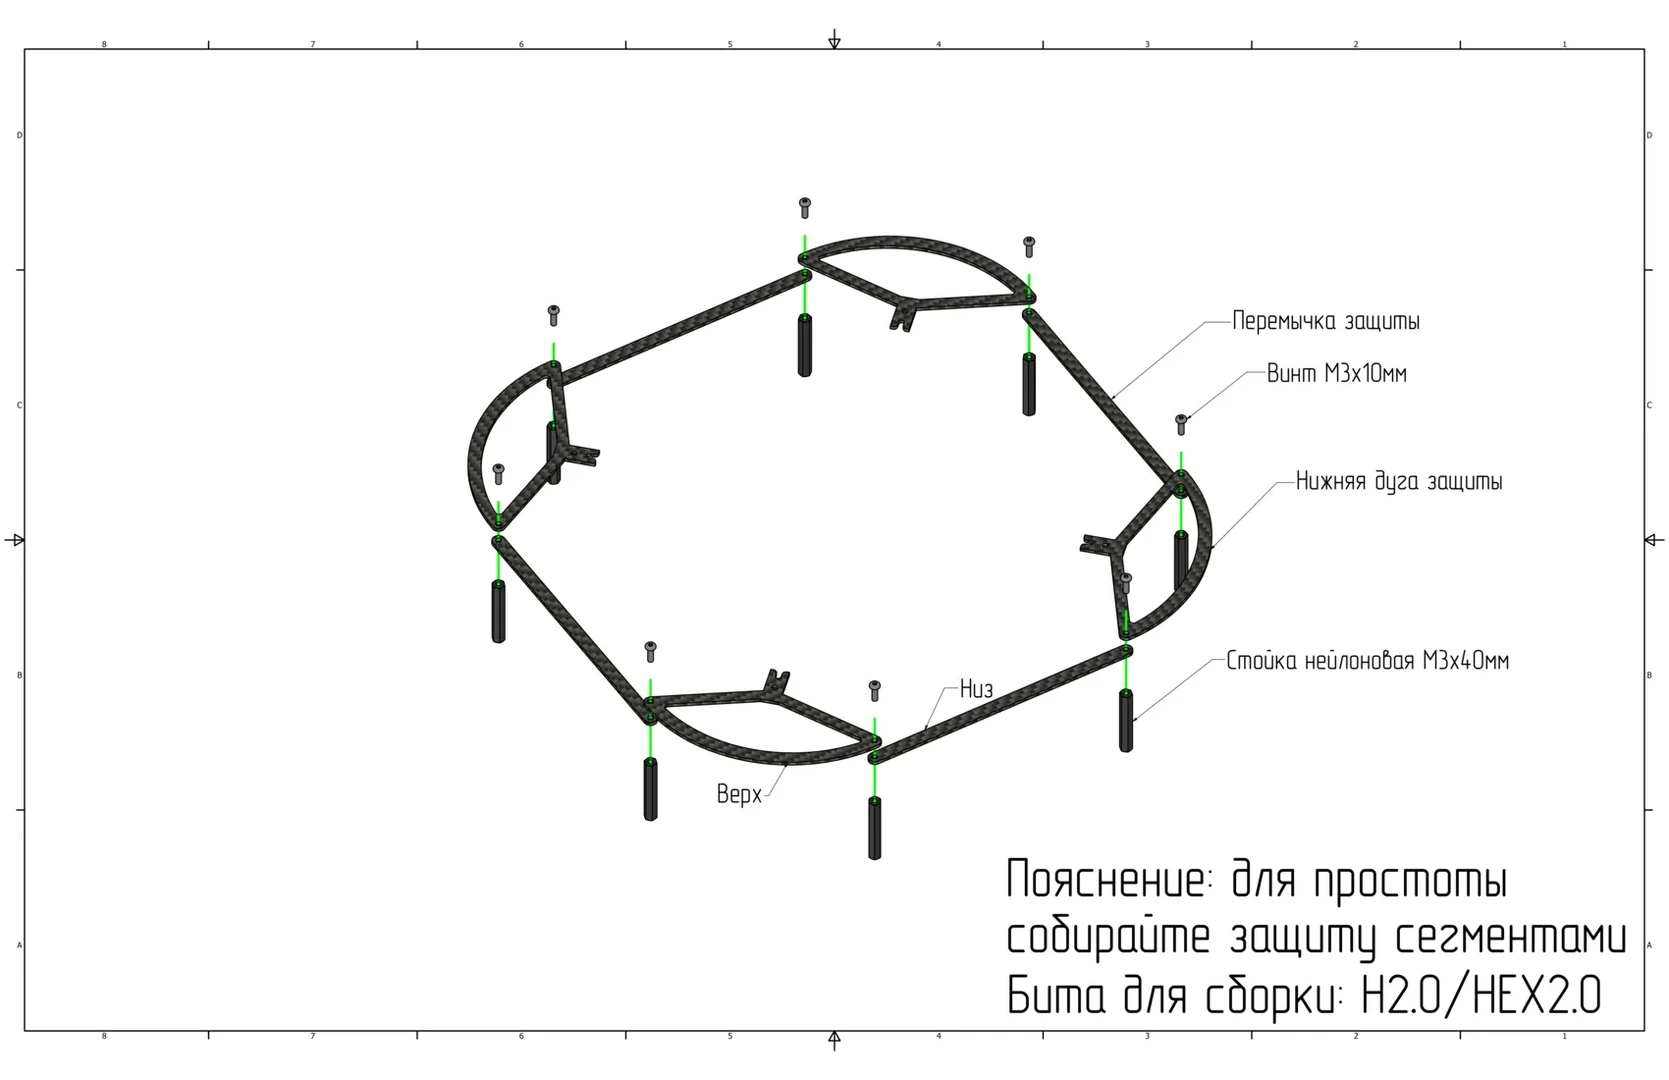
Крепление перемычек и нижних дуг защиты
Зафиксируйте винтами M3x8 (Ячейка 8) верхние дуги и перемычки защиты. Расположите элементы так, чтобы перемычки были направлены внутрь, а дуги — наружу.
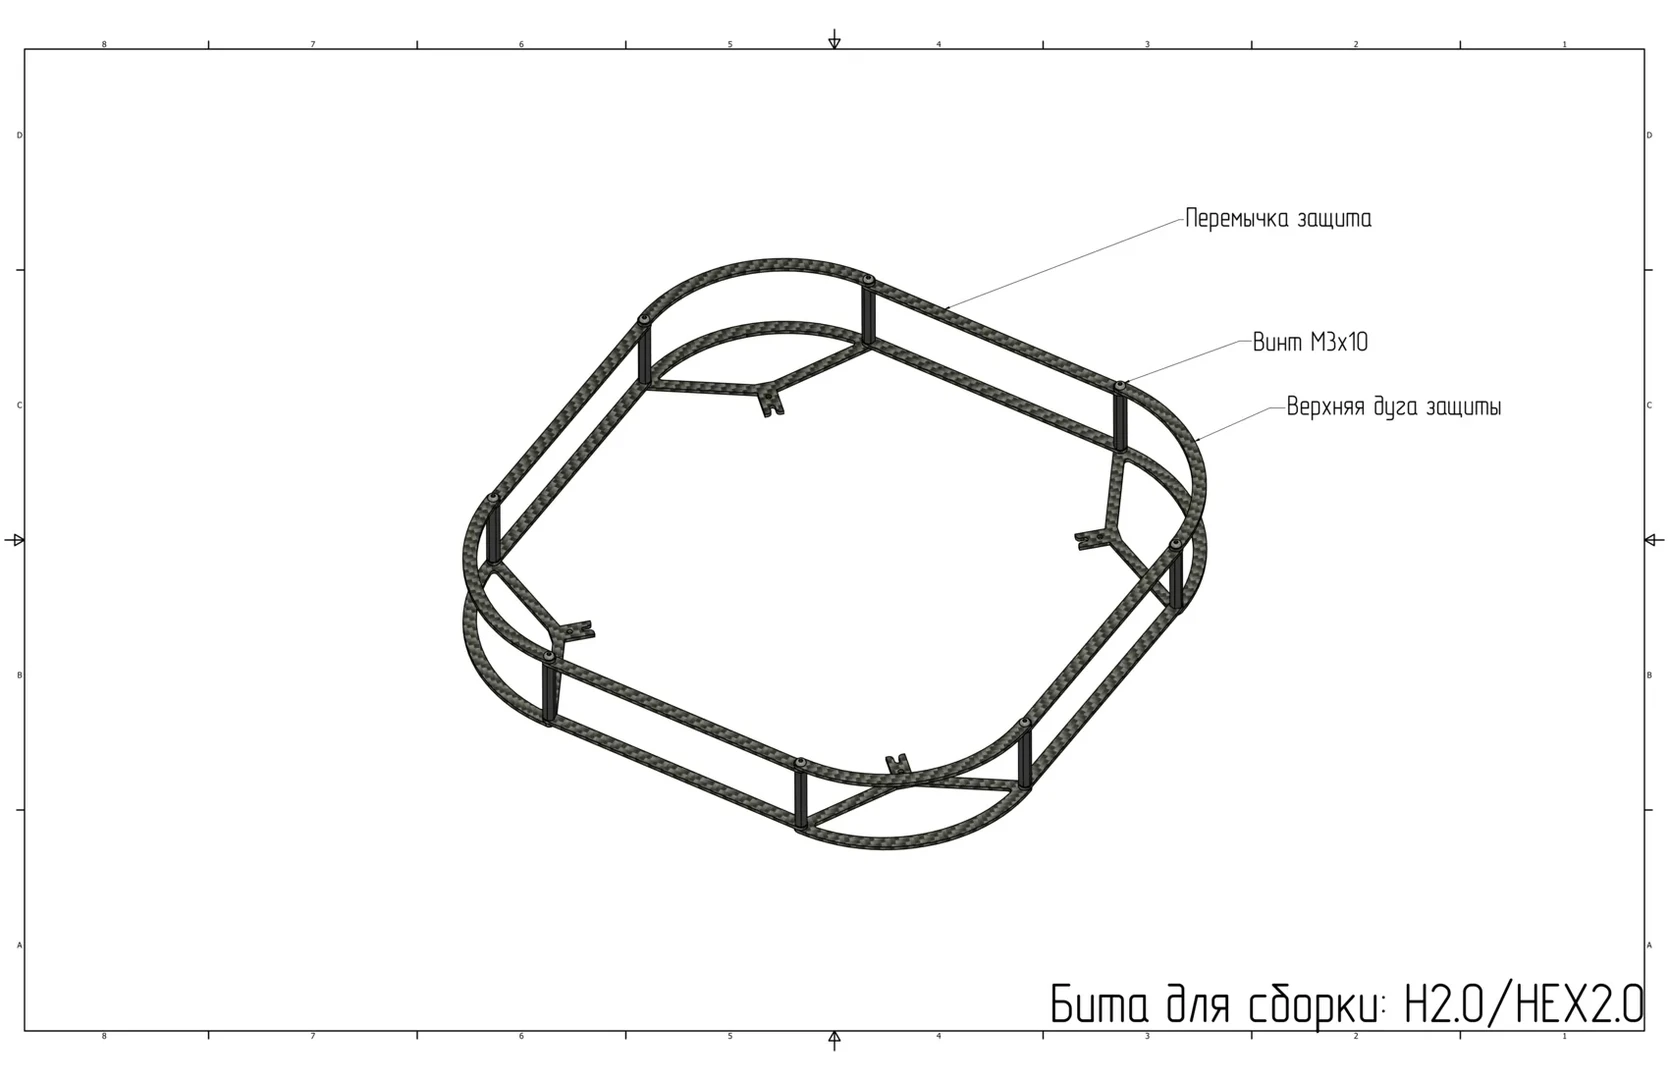
Крепление верхних дуг и перемычек защиты
Установите запрессовочные гайки М3 (Ячейка 1) в предусмотренные отверстия по краям лучей.
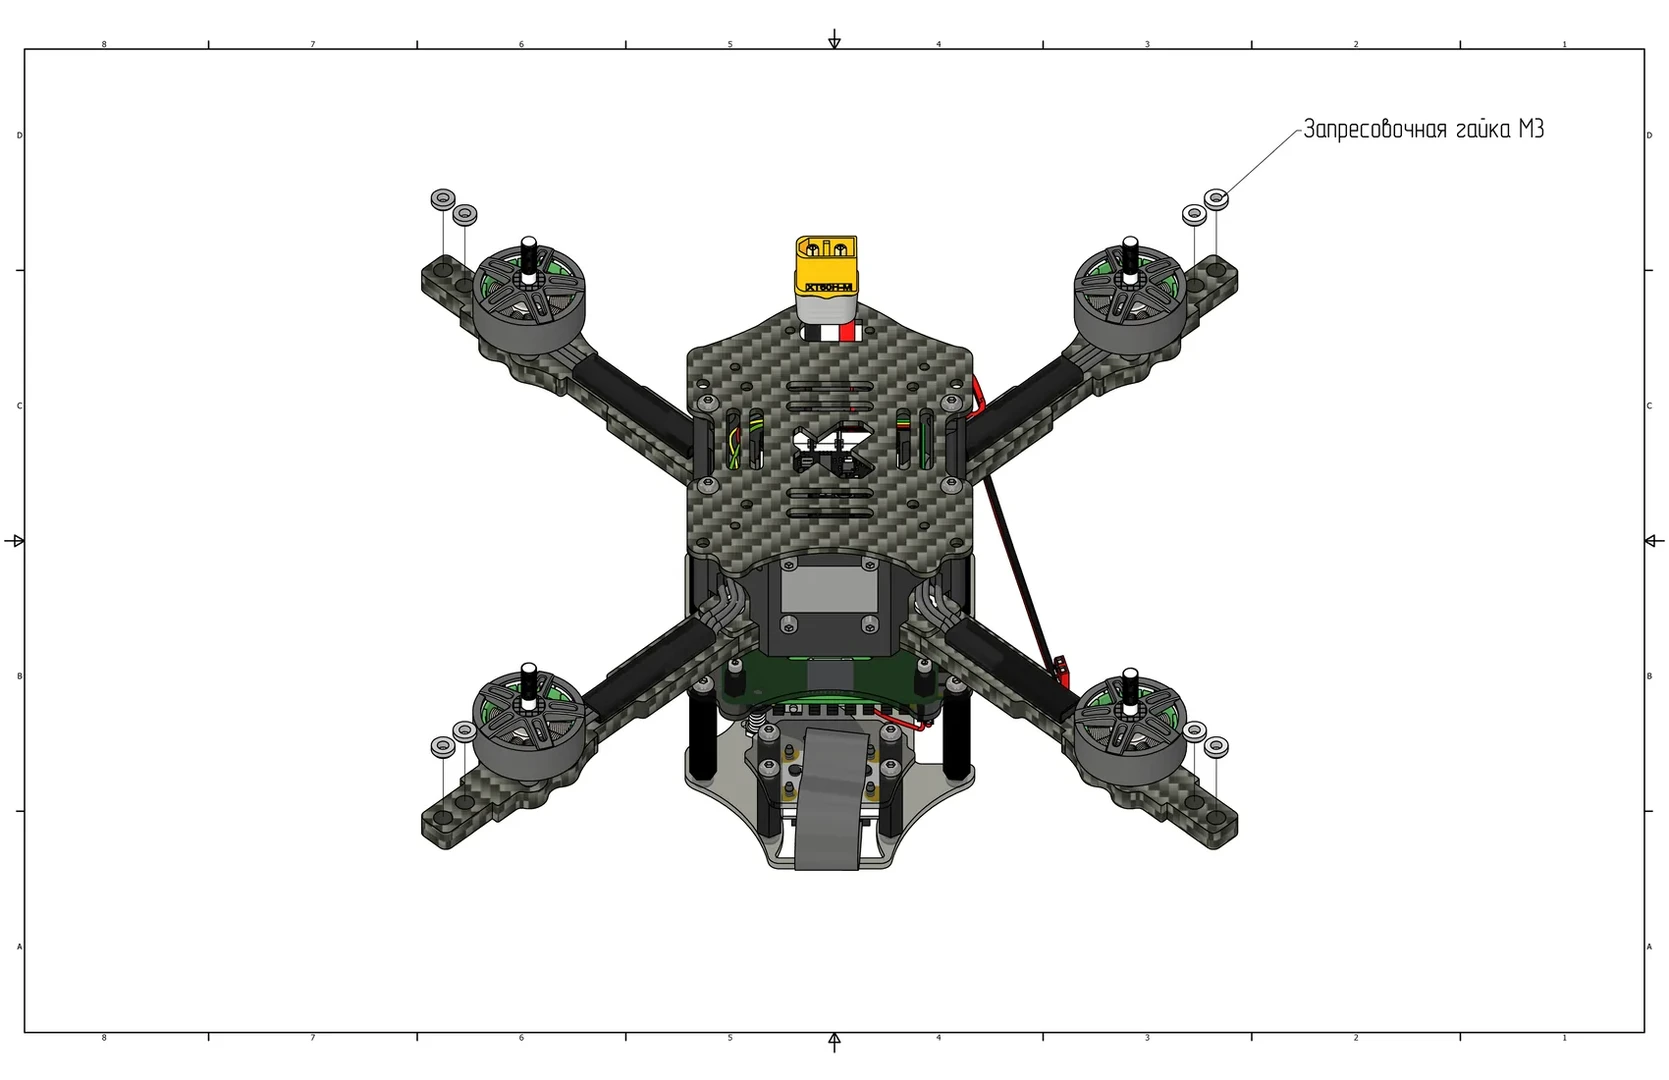
Установка запрессовочных гаек
Установите собранную защиту с нижней стороны конструктора и зафиксируйте ее винтами M3x10 (Ячейка 13).
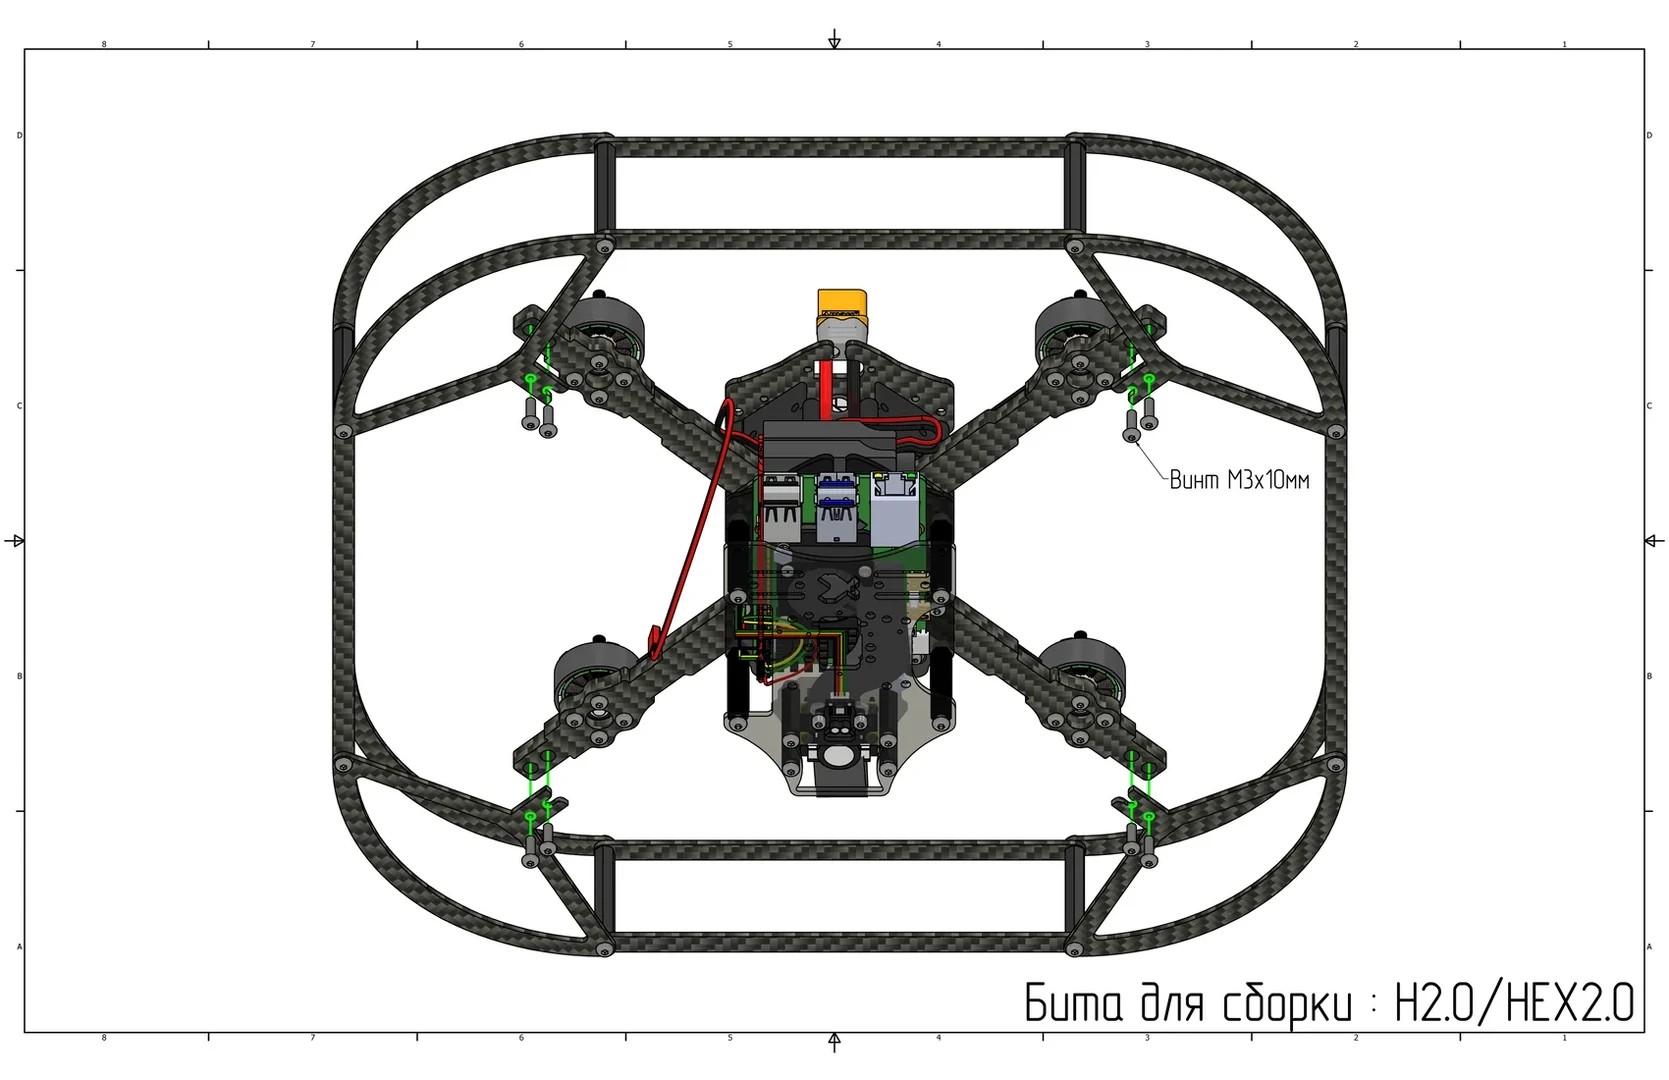
Установка и фиксация защиты
С одной стороны большой ножки вкрутите винты M3x6 (Ячейка 9) в предусмотренные отверстия. С другой стороны установите алюминиевые стойки M3x10 (Ячейка 14). В нижнем отверстии установите антискользящую проставку поверх алюминиевой стойки. Повторите действия для сборки остальных ножек.
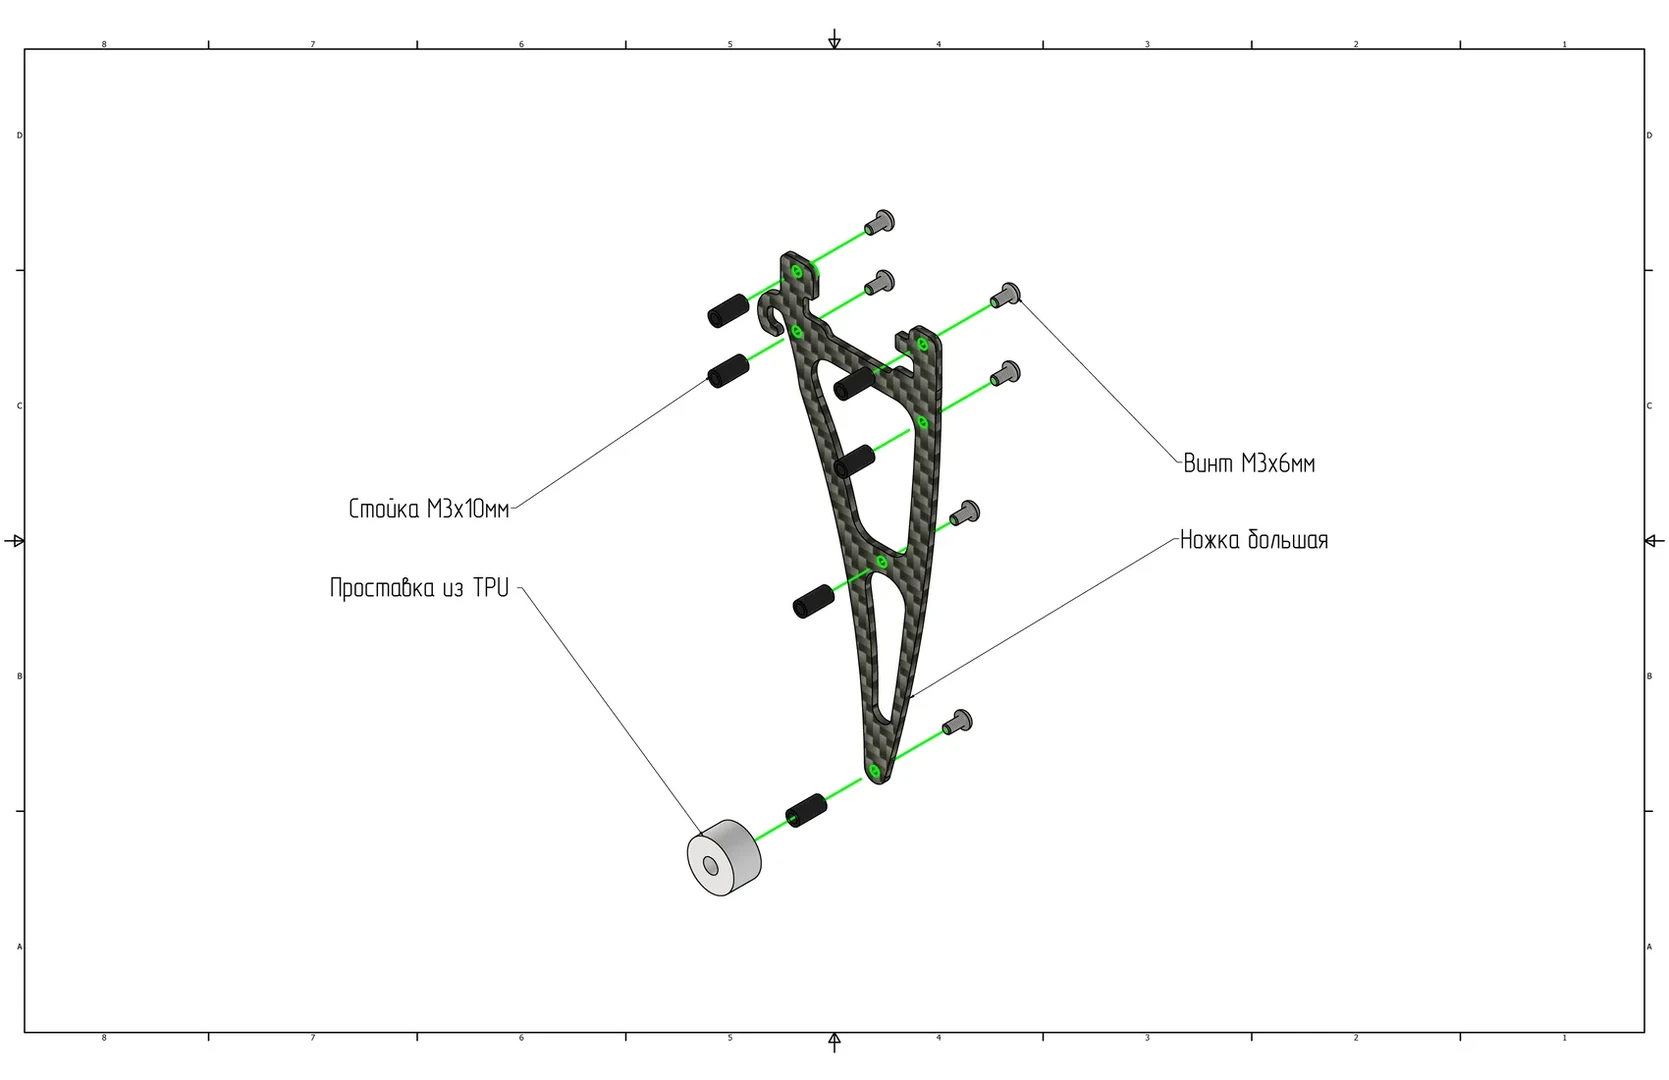
Сборка ножки
Установите большую ножку на луч и зафиксируйте ее винтами M3x6 (Ячейка 9). Повторите действия с остальными ножками.
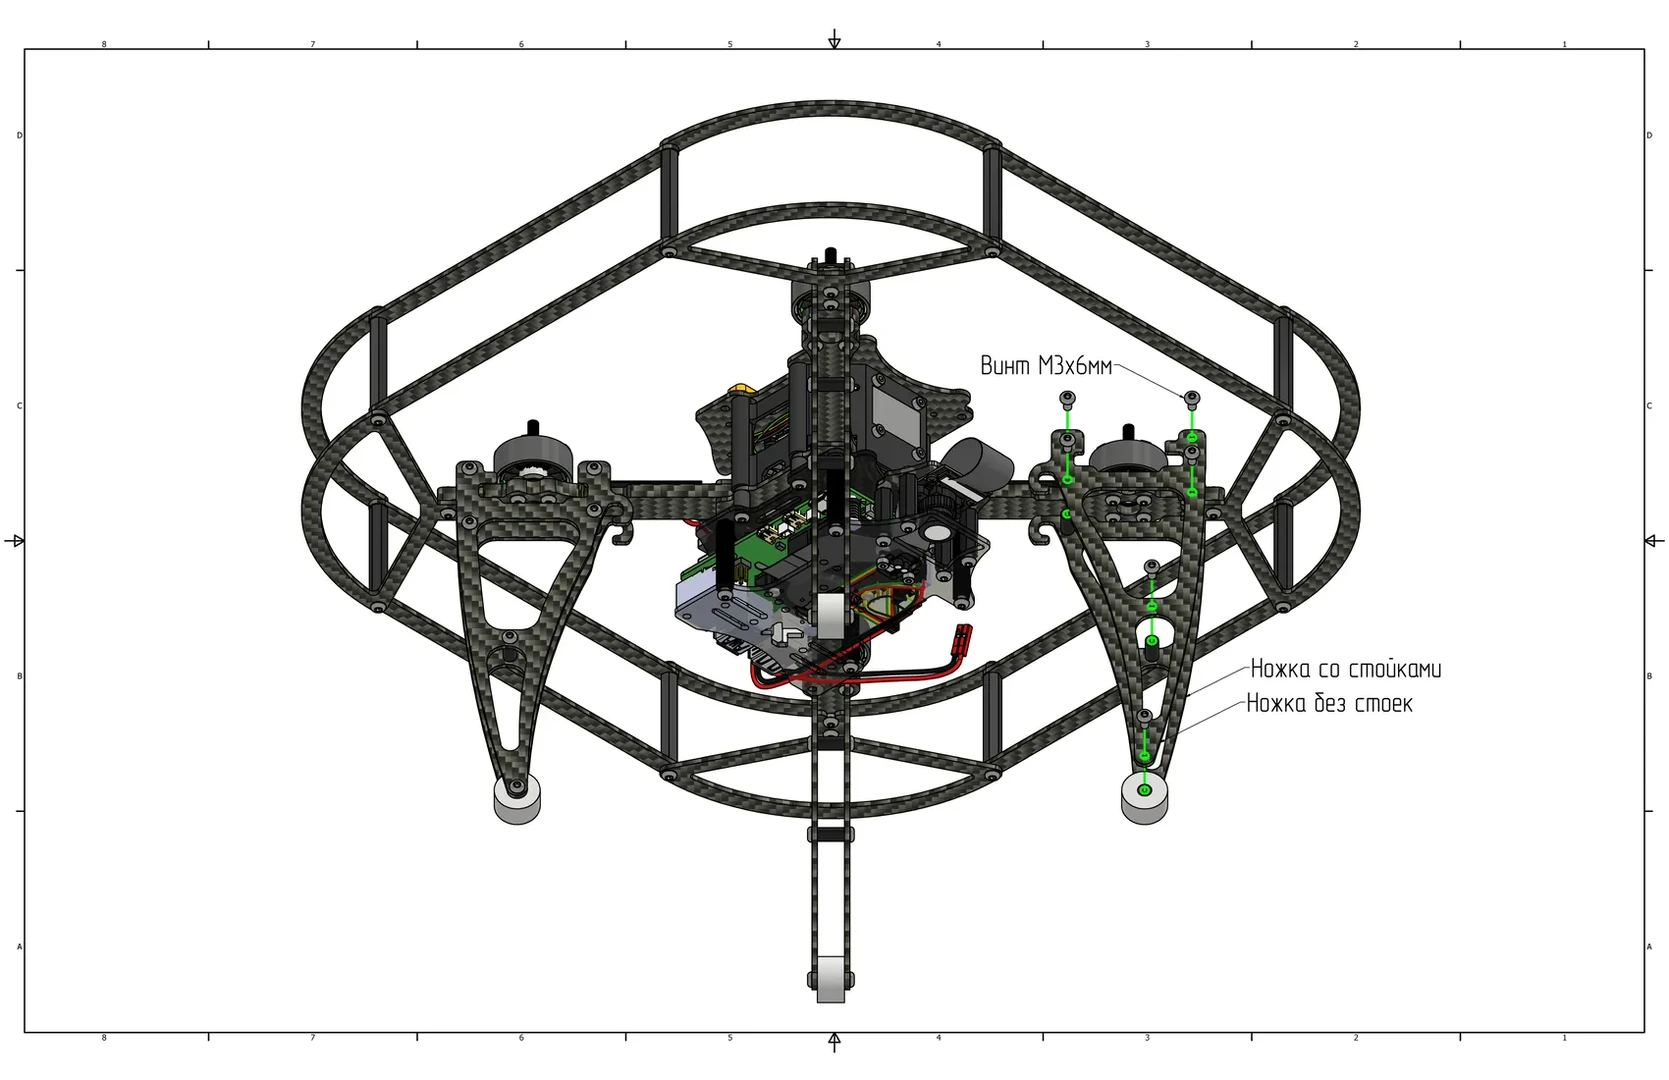
Установка ножек
Наклейте светодиодную (LED) ленту на пластиковое кольцо для LED-ленты. Установите кольцо в предусмотренные крючки на ножках и зафиксируйте провода пластиковым хомутом. Подключите питание LED-ленты ко второму свободному UBEC. Подключите сигнальный провод к пину 21 (GPIO 9) (см. pinout выше).
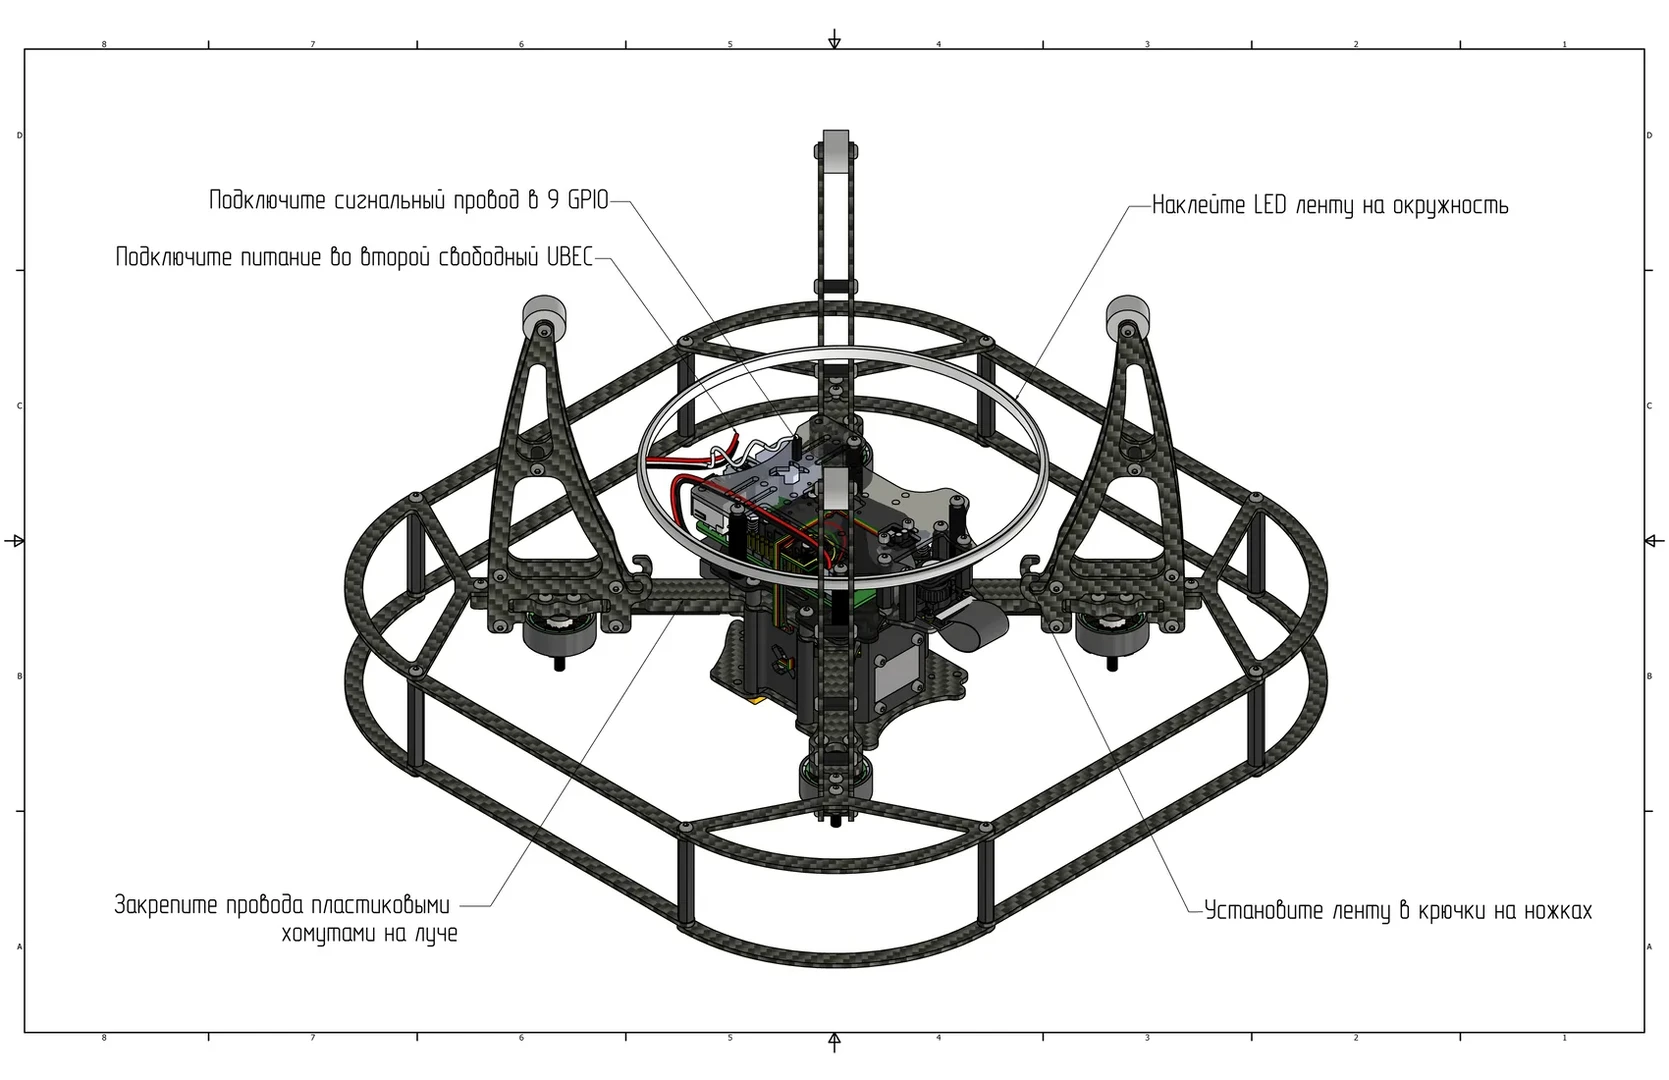
Установка LED‑ленты на пластиковое кольцо
Установите пропеллеры в соответствии с направлениями вращения, указанными на изображении.
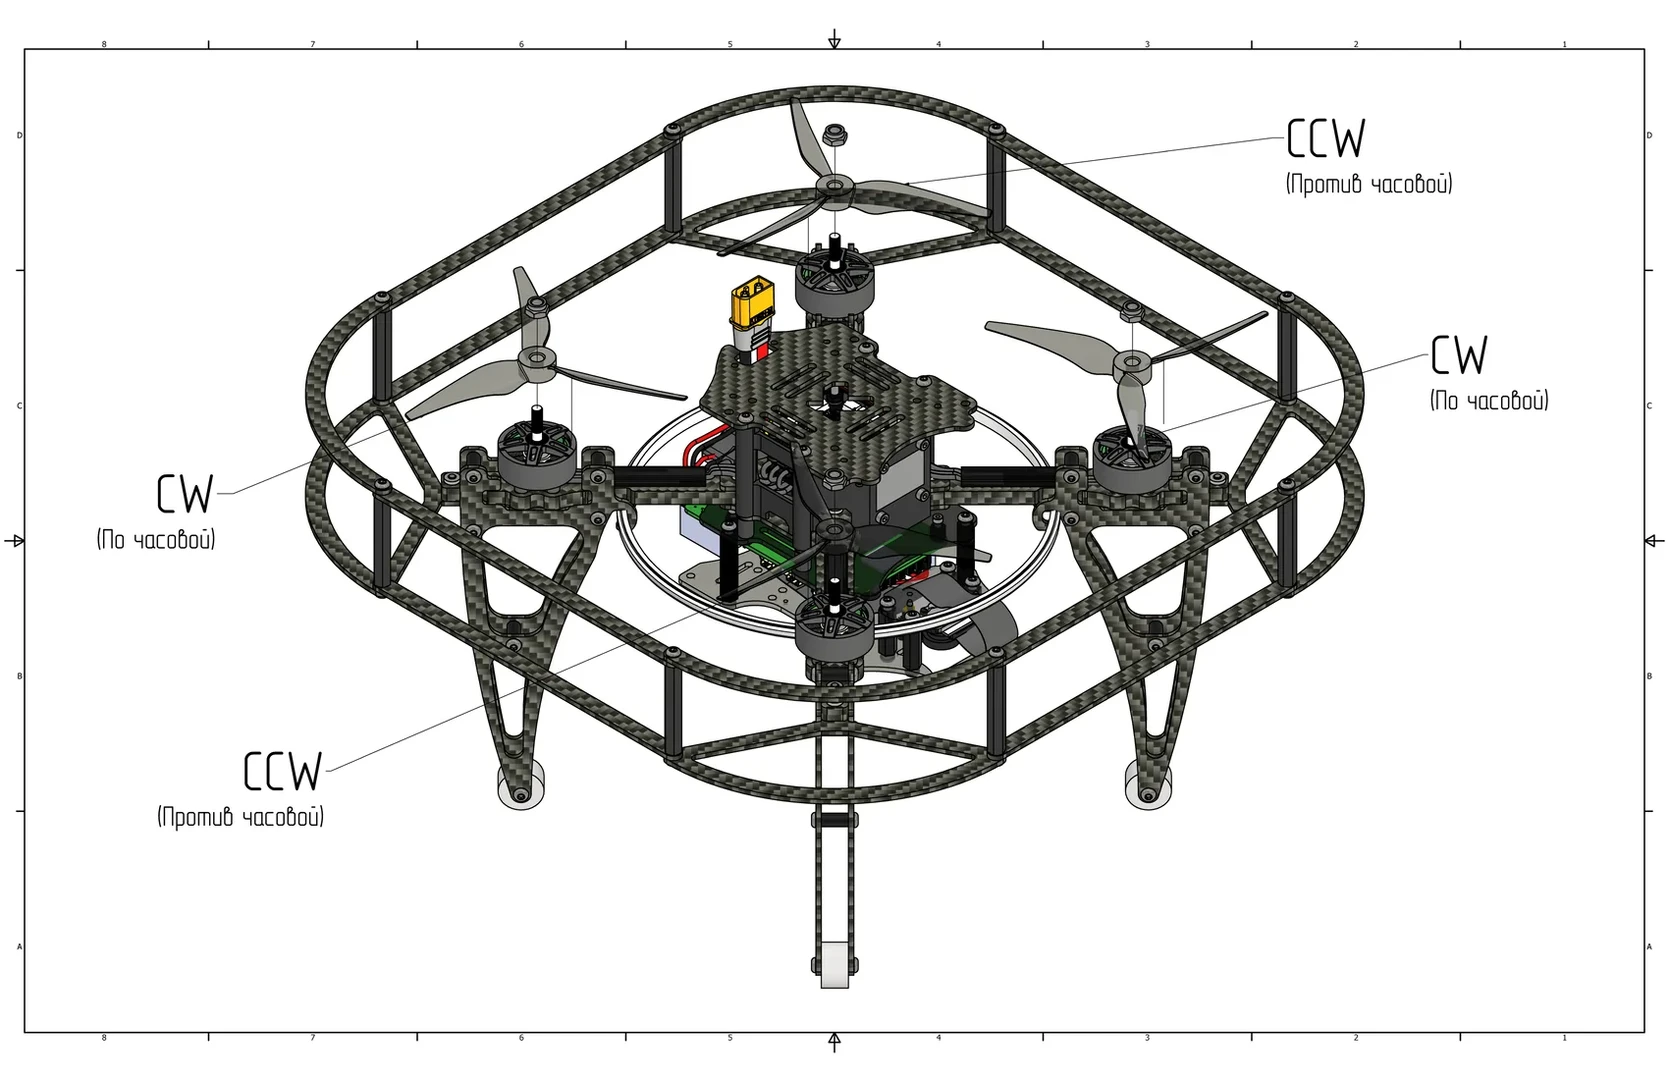
Установка пропеллеров
Перед первым включением проверьте правильность сборки:
Убедитесь, что все компоненты надежно закреплены.
Проверьте правильность подключения электрических разъемов.
Проверьте отсутствие поврежденных проводов и незакрепленных разъемов.
Убедитесь, что АКБ не имеет признаков повреждения, вздутия или перегрева.
Проверьте, что пропеллеры не соприкасаются с защитным кожухом, проводами и другими элементами конструкции.
Осторожно
Не включайте изделие до устранения всех обнаруженных неисправностей и несоответствий.